 Chip & bo điều khiển
Máy tính nhúng và chip cho robot
Từ vi điều khiển chạy vòng điều khiển tới máy tính chạy mô hình học sâu — kiến trúc tính toán trên robot.
Chip & bo điều khiển
Từ vi điều khiển chạy vòng điều khiển tới máy tính chạy mô hình học sâu — kiến trúc tính toán trên robot.
 Chip & bo điều khiển
Tầng dưới cùng của mọi robot: vòng lặp chạy hàng nghìn lần mỗi giây và không được phép trễ.
 Chip & bo điều khiển
Cách chia phần mềm robot thành các thành phần, chúng nói chuyện với nhau ra sao, và chỗ hay sai.
 Cơ cấu kẹp & gripper
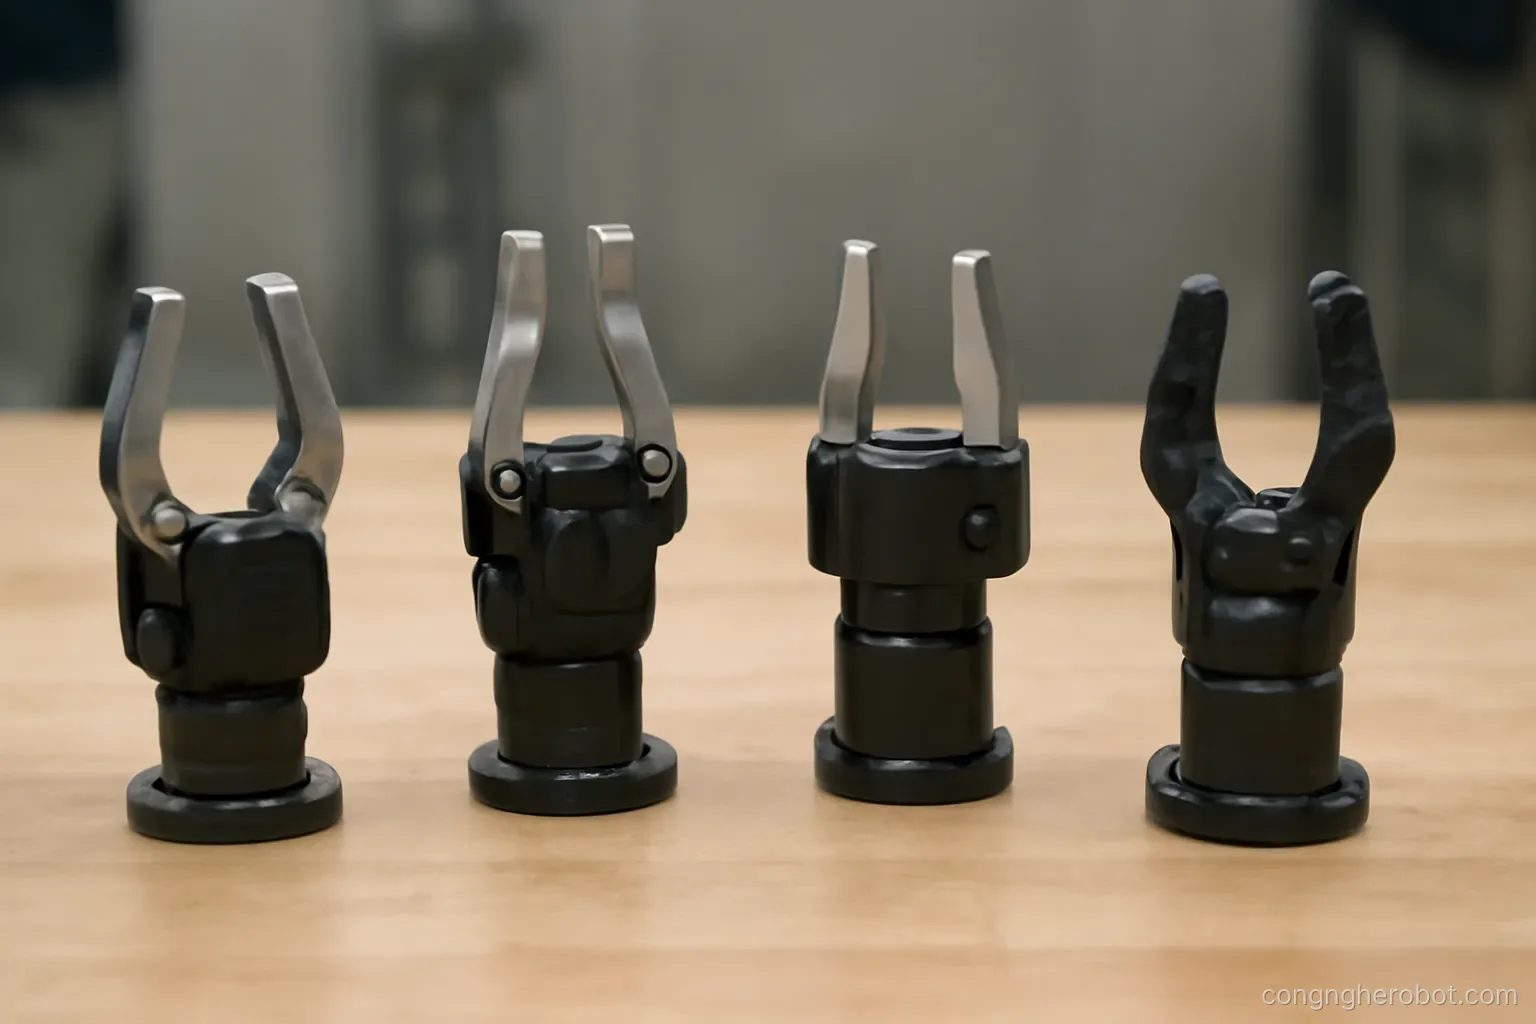
Kẹp cơ khí, giác hút, kẹp mềm, kẹp từ — bốn họ chính và tiêu chí chọn theo vật thể.
 Cơ cấu kẹp & gripper
Một robot làm nhiều việc bằng cách đổi đầu công cụ. Cơ cấu này hoạt động thế nào và cần lưu ý gì.
 Động cơ & actuator
Động cơ bước, servo, không chổi than — mỗi loại hợp với việc gì và thông số nào thật sự quan trọng.
 Động cơ & actuator
Không phải mọi robot đều chạy bằng điện. Khí nén và thuỷ lực vẫn có chỗ đứng, và biết chỗ đó ở đâu là hữu ích.
 Hộp số & truyền động
Động cơ quay nhanh và yếu; khớp robot cần chậm và mạnh. Hộp số là thứ nối hai yêu cầu trái ngược đó.
 Hộp số & truyền động
Phần cơ khí cơ bản quyết định robot chạy êm hay rung, chính xác hay lỏng lẻo.
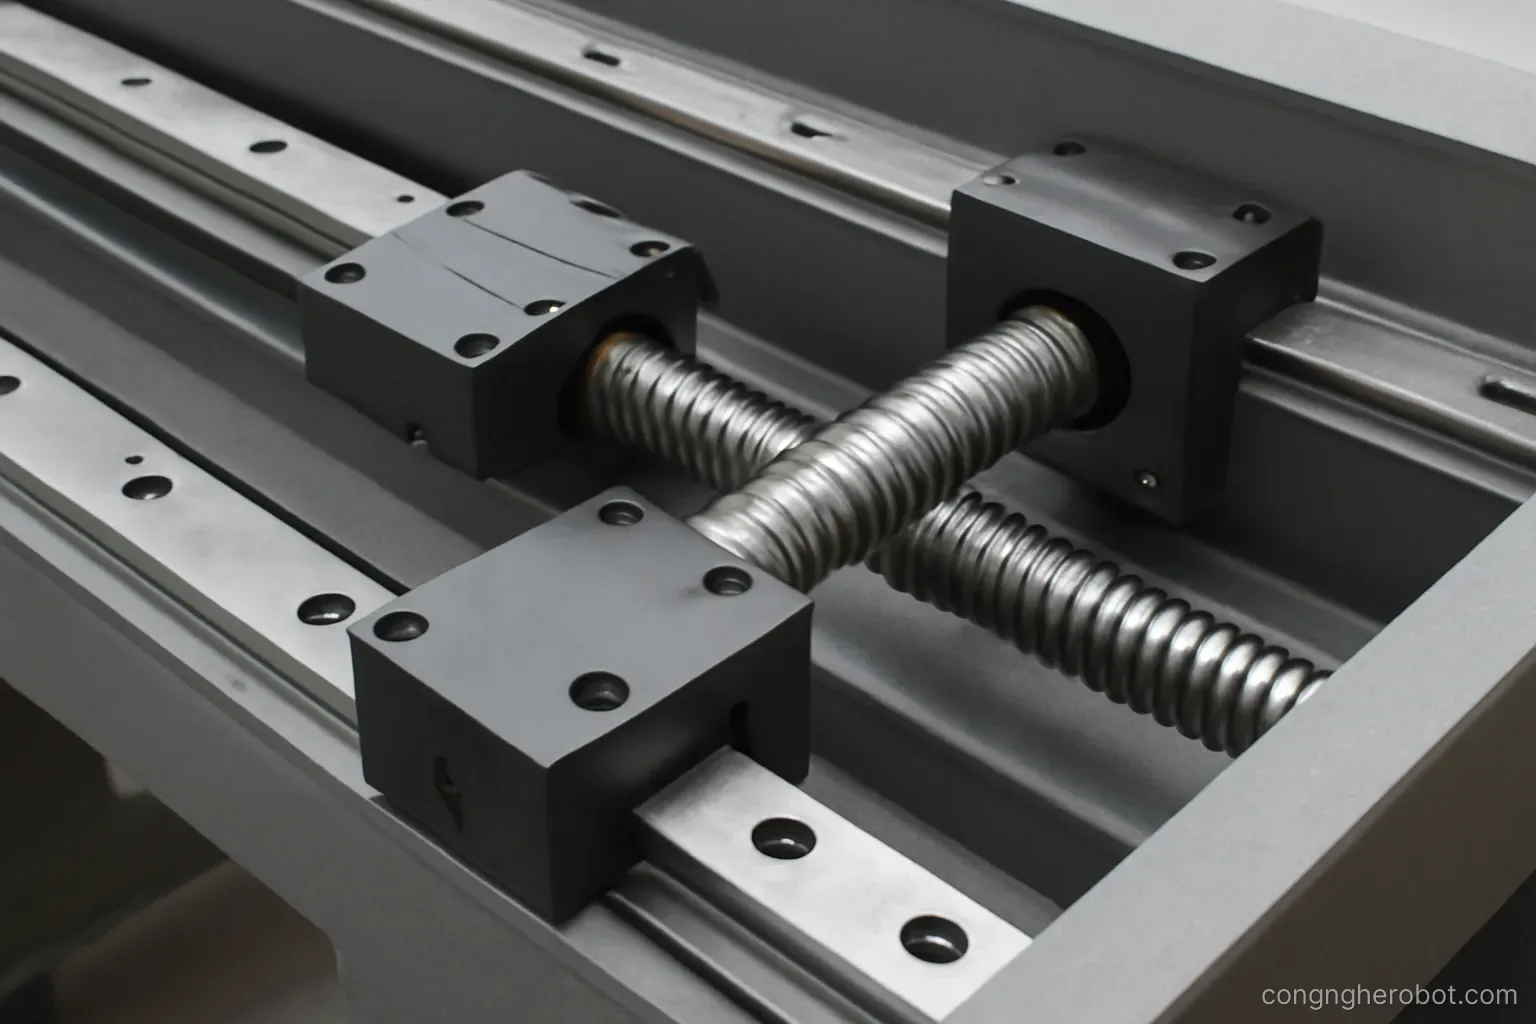 Hộp số & truyền động
Vít me, thanh răng, đai và xy lanh: chọn cơ cấu tạo chuyển động thẳng theo hành trình, tải và độ chính xác.
 Pin & quản lý năng lượng
Phân phối nguồn, chống nhiễu, nối đất và bảo vệ — phần ít hào nhoáng mà gây nhiều sự cố khó hiểu nhất.
 Pin & quản lý năng lượng
Mỗi oát tiết kiệm được là pin nhỏ hơn, robot nhẹ hơn, và lại tiết kiệm thêm. Chỗ nào đáng tối ưu.