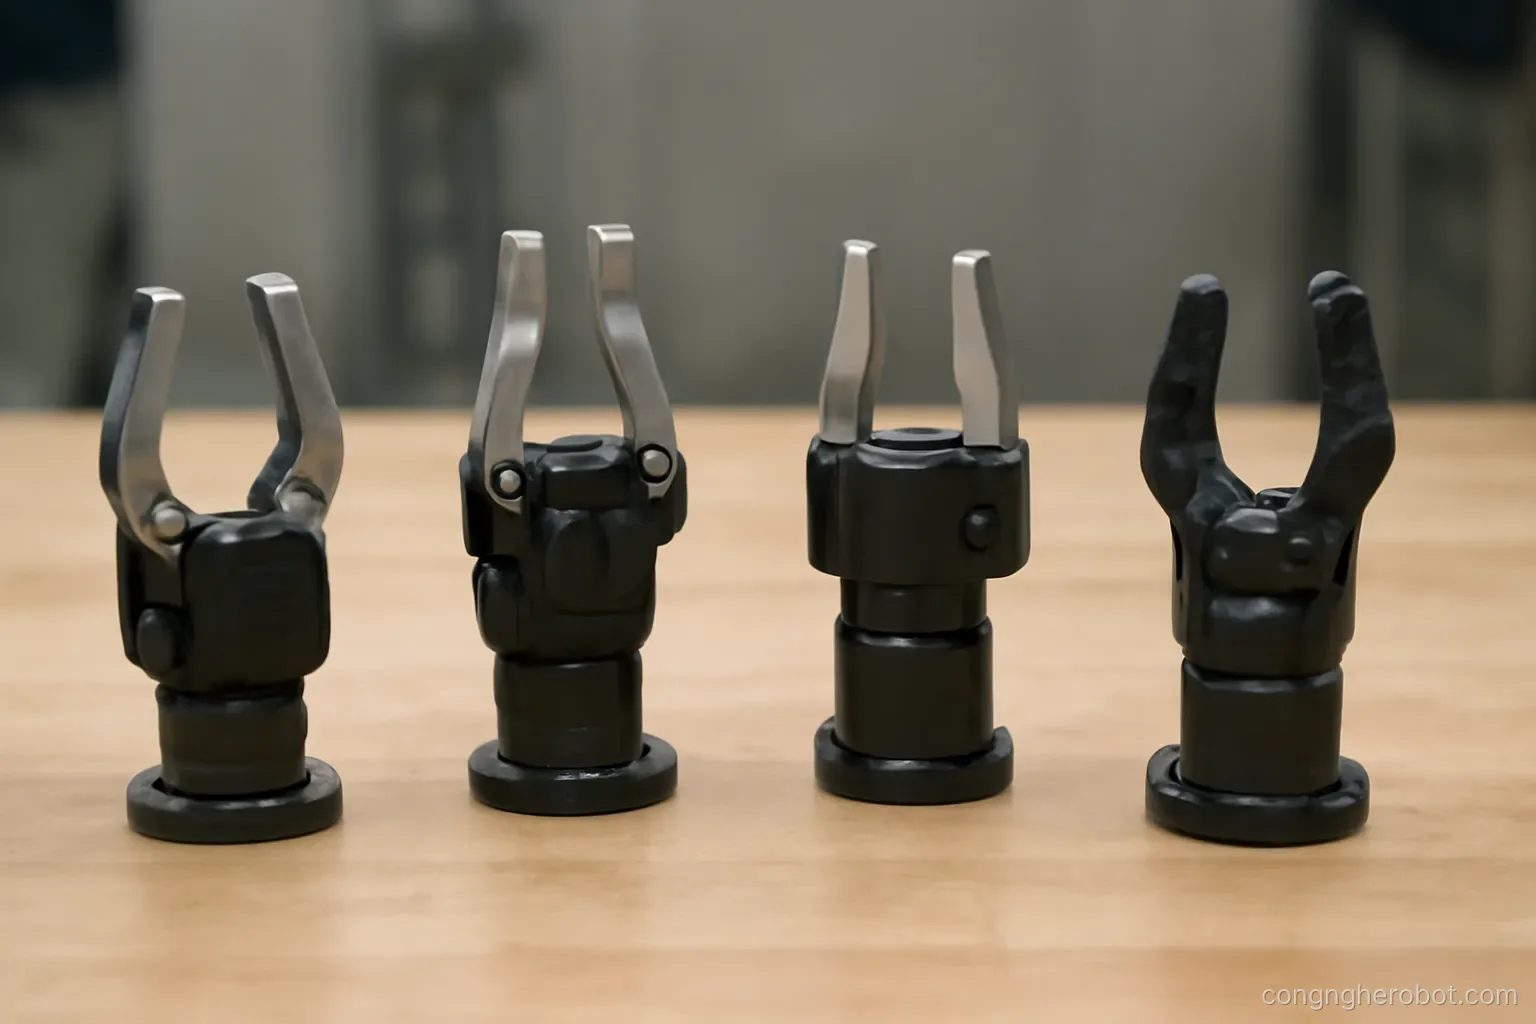
Cơ cấu kẹp là chỗ robot gặp thế giới thật. Nó quyết định robot làm được việc gì nhiều hơn cả cánh tay, và nó cũng là chỗ dự án hay thất bại nhất.
Bốn họ chính
Kẹp cơ khí hai ngón. Phổ biến nhất. Đơn giản, tin cậy, lực kẹp kiểm soát được. Cần biết kích thước vật và cần bề mặt để kẹp vào.
Kẹp ba ngón. Tự định tâm với vật tròn. Hợp với chi tiết trụ và vật hình dạng đều.
Giác hút chân không. Rất phổ biến trong đóng gói và kho vận. Nhanh, rẻ, không cần kẹp hai bên nên tiếp cận từ trên xuống được. Cần bề mặt phẳng, nhẵn và kín.
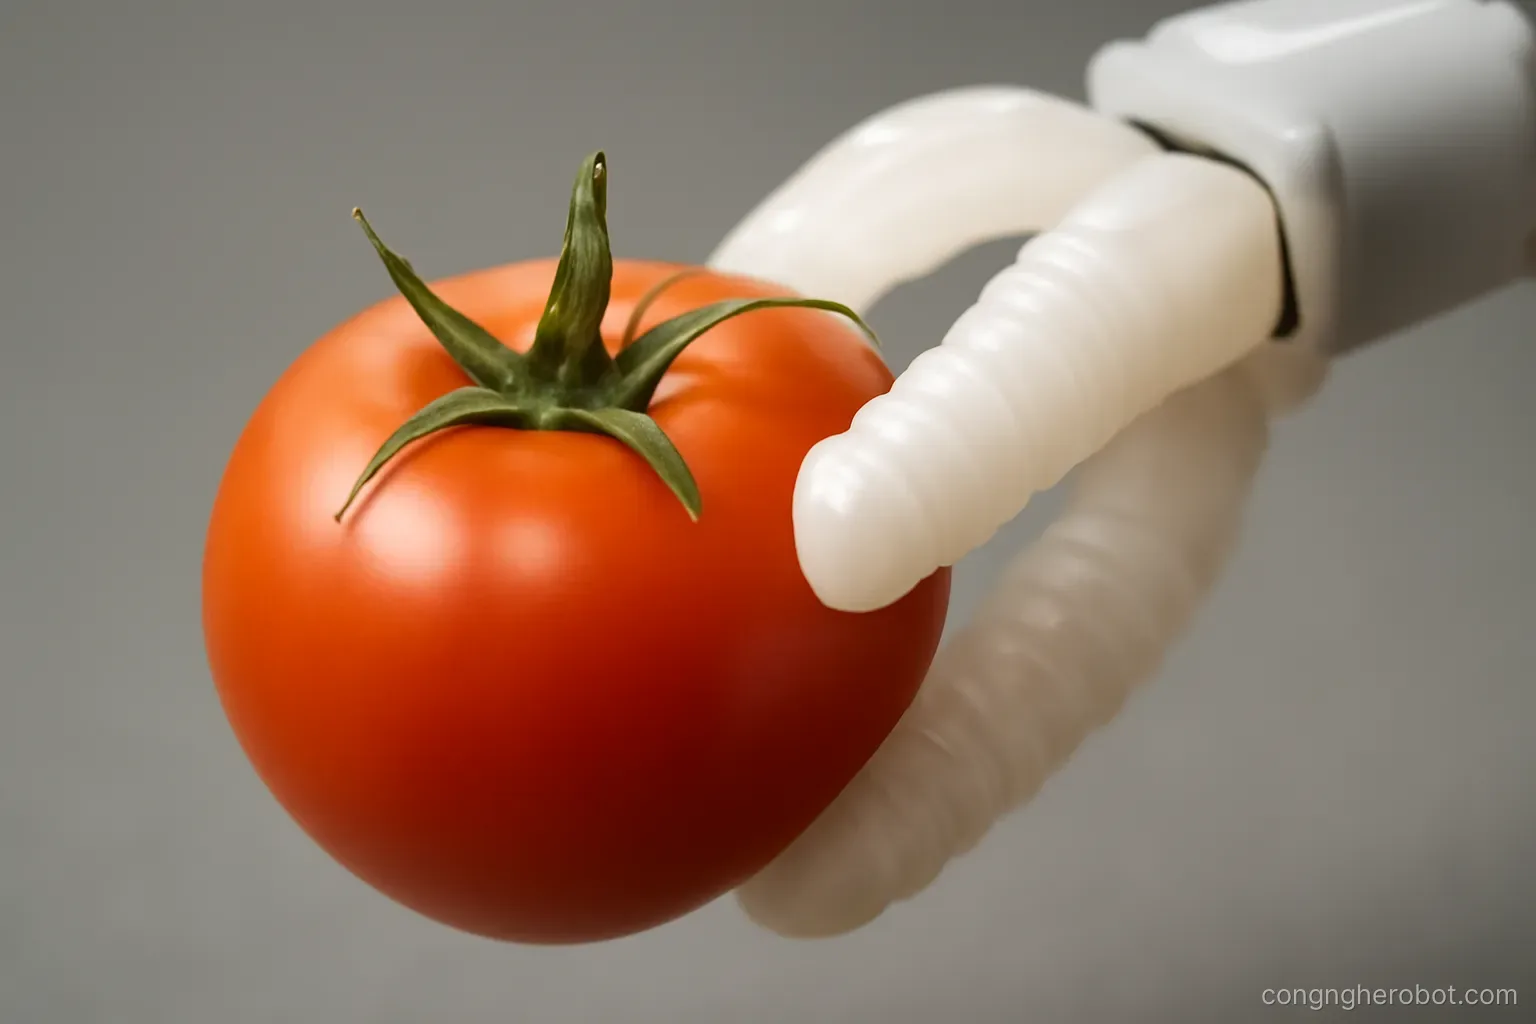
Kẹp mềm. Ngón bằng vật liệu đàn hồi, tự thích ứng hình dạng. Không làm hỏng vật mềm. Lực kẹp yếu và độ chính xác vị trí thấp.
Kẹp từ. Chỉ dùng cho vật liệu sắt từ. Rất nhanh và đơn giản. Vấn đề là nhả — từ dư có thể giữ vật lại.
Kẹp chuyên dụng. Thiết kế riêng cho một loại vật thể. Hiệu quả nhất cho việc lặp lại số lượng lớn, không linh hoạt.
Nguyên tắc chọn đầu tiên. Bắt đầu từ vật thể chứ không từ robot. Liệt kê mọi vật cần cầm với kích thước, khối lượng, hình dạng, vật liệu và độ bền — rồi mới chọn kẹp.
Giác hút — chi tiết thực dụng
Vì sao phổ biến. Nhanh, rẻ, tiếp cận từ một phía, và cầm được vật lớn mà kẹp hai ngón không với hết.
Điều kiện. Bề mặt đủ phẳng, đủ nhẵn, và không thấm khí. Ba điều kiện này loại bỏ nhiều loại vật hơn người ta tưởng.
Vật không hút được. Bề mặt xốp như bìa carton chưa phủ, vải, lưới. Bề mặt cong mạnh. Bề mặt có gờ hoặc mối nối trong vùng giác hút.
Tính lực nâng. Diện tích giác hút nhân độ chân không, nhân hệ số an toàn. Hệ số phải lớn vì gia tốc khi robot di chuyển tạo lực bổ sung, và vì rò rỉ luôn có.
Nhiều giác hút nhỏ hay một giác lớn. Nhiều giác nhỏ chịu được bề mặt không đều và vẫn cầm được nếu một giác rò. Một giác lớn đơn giản hơn và cho lực tập trung.
Van riêng cho từng giác. Với cụm nhiều giác, van một chiều ở mỗi giác ngăn việc một giác hở làm mất chân không toàn cụm. Chi tiết nhỏ và tác động lớn.
Nhả nhanh. Xả chân không mất thời gian. Với nhịp cao, cần van xả nhanh hoặc thổi khí ngược.
Bảo trì. Giác hút mòn và cứng lại theo thời gian. Đây là vật tư tiêu hao, cần dự trữ và thay theo lịch.
Kẹp cơ khí — thiết kế ngón
Phần quyết định hiệu quả và thường được tuỳ biến.
Hình dạng ngón theo vật. Ngón có rãnh chữ V tự định tâm vật tròn. Ngón phẳng cho vật hộp. Ngón có biên dạng khớp với vật cho độ ổn định cao nhất.
Vật liệu bề mặt. Cao su tăng ma sát và bảo vệ vật. Kim loại bền hơn nhưng trơn và có thể làm xước.
Ngón in ba chiều. Ứng dụng tốt nhất của in ba chiều trong robot công nghiệp. Tuỳ biến theo từng loại vật, làm trong vài giờ, đổi dễ.
Hành trình. Phải đủ để mở rộng hơn vật nhất và đóng nhỏ hơn vật nhỏ nhất, cộng khoảng an toàn để không va vào vật bên cạnh.
Lực kẹp điều chỉnh được. Kẹp điện cho phép đặt lực theo loại vật. Kẹp khí nén điều chỉnh bằng áp suất, kém linh hoạt hơn.
Giữ khi mất điện. Vật đang cầm rơi khi mất điện là vấn đề an toàn. Cơ cấu tự hãm hoặc lò xo giữ giải quyết được.
Cảm biến trên ngón. Cảm biến vị trí cho biết đã kẹp được chưa và vật dày bao nhiêu. Cảm biến lực cho biết kẹp chặt cỡ nào. Cả hai đều đáng có.
Xử lý vật đa dạng
Bài toán thực tế khó nhất trong lĩnh vực này.
Vấn đề. Kho hàng có hàng nghìn mã hàng khác nhau về kích thước, hình dạng, vật liệu, khối lượng. Không cơ cấu kẹp nào cầm được tất cả.
Giải pháp một — kẹp tổ hợp. Một cơ cấu có cả giác hút lẫn ngón kẹp, chọn cách phù hợp theo từng vật. Phổ biến trong kho vận hiện đại.
Giải pháp hai — thay công cụ tự động. Robot tự đổi cơ cấu kẹp qua khớp nối nhanh. Linh hoạt nhất, nhưng mỗi lần đổi tốn thời gian và cần chỗ để các cơ cấu.
Giải pháp ba — thu hẹp bài toán. Phân loại vật thành vài nhóm, mỗi nhóm một trạm với cơ cấu phù hợp. Không tinh vi nhưng hiệu quả và tin cậy.
Giải pháp bốn — kẹp thích ứng. Ngón mềm hoặc ngón có khớp thụ động tự ôm theo hình vật. Xử lý được dải rộng với một cơ cấu, đổi lại là lực yếu hơn và định vị kém chính xác hơn.
Chọn chiến lược nào. Phụ thuộc tỷ lệ giữa độ đa dạng và nhịp sản xuất. Đa dạng cao nhịp chậm thì thay công cụ; đa dạng vừa nhịp cao thì kẹp tổ hợp.
Và luôn có đường lùi. Vật mà robot không cầm được thì chuyển sang người xử lý, không để robot thử mãi rồi làm hỏng.
Sai lầm thường gặp
Chọn cơ cấu kẹp sau cùng. Sai lầm lớn nhất. Cơ cấu kẹp nên được chọn cùng lúc với robot, vì nó quyết định tải trọng, tầm với và cả cách bố trí trạm.
Không tính khối lượng cơ cấu kẹp vào tải. Cơ cấu kẹp nặng ăn vào tải trọng cho phép. Kẹp nặng hai kilogam trên robot tải năm kilogam chỉ còn ba kilogam cho vật.
Quên lực quán tính. Vật hai kilogam khi robot tăng tốc mạnh tạo lực lớn hơn nhiều so với trọng lượng tĩnh. Lực kẹp phải đủ cho trường hợp đó.
Bỏ qua vật xấu nhất. Thiết kế cho vật điển hình rồi gặp vật méo, vật bẩn, vật có nhãn bong. Danh sách vật thử nên gồm cả những trường hợp xấu.
Không có phát hiện cầm hụt. Robot tưởng đang cầm mà thực ra tay không, tiếp tục quy trình và gây rối. Cảm biến đơn giản trên cơ cấu kẹp giải quyết được.
Không tính vật tư tiêu hao. Giác hút, gioăng, đệm ngón đều mòn. Chi phí này cộng dồn và cần đưa vào dự toán vận hành.
Không thử ở nhịp thật. Cơ cấu chạy tốt khi thử chậm có thể không kịp ở nhịp sản xuất. Thử ở tốc độ thật trước khi cam kết.
Câu hỏi thường gặp
Nguyên tắc đầu tiên khi chọn cơ cấu kẹp?
Bắt đầu từ vật thể chứ không từ robot. Liệt kê mọi vật cần cầm với kích thước, khối lượng, hình dạng, vật liệu và độ bền, rồi mới chọn kẹp.
Giác hút không dùng được với vật nào?
Bề mặt xốp như bìa carton chưa phủ, vải, lưới, bề mặt cong mạnh, và bề mặt có gờ hoặc mối nối trong vùng giác hút.
Chi tiết nhỏ nào cải thiện nhiều cho cụm nhiều giác hút?
Van một chiều ở mỗi giác. Nó ngăn việc một giác hở làm mất chân không toàn cụm — chi tiết nhỏ với tác động lớn.
Sai lầm lớn nhất khi thiết kế trạm robot?
Chọn cơ cấu kẹp sau cùng. Nó nên được chọn cùng lúc với robot vì quyết định tải trọng, tầm với và cả cách bố trí trạm.
Đọc thêm trong Vật liệu & kết cấu và Camera & LiDAR.