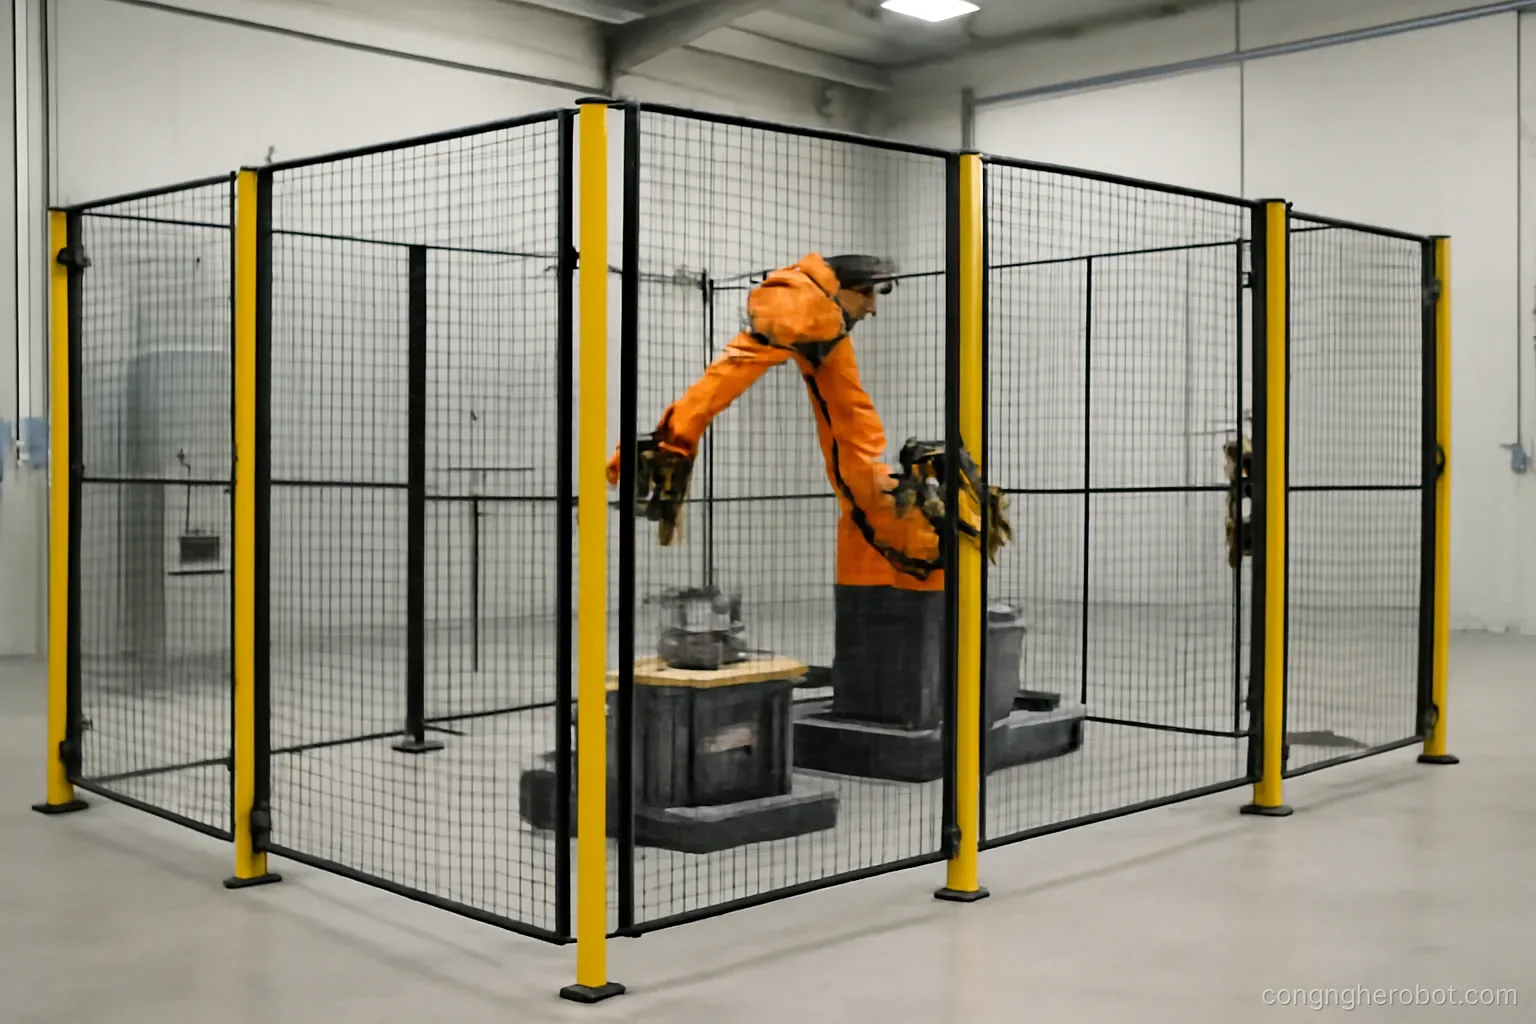
Robot dừng được khi phát hiện va chạm là tốt, nhưng tốt hơn là không để va chạm xảy ra. Lớp cảm biến quanh robot làm việc đó, và chúng hoạt động theo nguyên tắc khác hẳn cảm biến trên robot.
Nguyên tắc phân lớp
Cách tổ chức an toàn hiện đại không dựa vào một biện pháp duy nhất.
Lớp ngoài cùng — phát hiện tiếp cận. Có người đang tới gần. Robot giảm tốc.
Lớp giữa — phát hiện vào vùng làm việc. Người đã vào khu vực robot hoạt động. Robot dừng hoặc chuyển sang chế độ tốc độ rất thấp.
Lớp trong — phát hiện tiếp xúc. Đã chạm. Dừng ngay và giải phóng.
Vì sao phân lớp. Mỗi lớp là dự phòng cho lớp kia. Và phản ứng theo mức độ tránh việc robot dừng hẳn mỗi khi có người đi ngang xa xa — điều làm giảm năng suất tới mức người ta gỡ bỏ cảm biến.
Nguyên tắc thiết kế. Khoảng cách của mỗi lớp tính từ tốc độ robot và thời gian dừng. Robot nhanh cần vùng phát hiện rộng hơn.
Sai lầm thường gặp. Đặt vùng phát hiện quá sát khiến robot không kịp dừng, hoặc quá rộng khiến nó dừng liên tục và người ta vô hiệu hoá cảm biến.
Rào quang và cảm biến quét
Rào quang. Dãy tia hồng ngoại giữa hai cột. Cắt tia thì phát tín hiệu dừng. Đơn giản, tin cậy, phổ biến nhất ở cửa vào khu vực robot.
Độ phân giải. Khoảng cách giữa các tia quyết định vật nhỏ cỡ nào bị phát hiện. Bảo vệ ngón tay cần độ phân giải cao hơn bảo vệ toàn thân.
Nhược điểm. Chỉ phát hiện tại một mặt phẳng. Người đã vào rồi thì rào quang không biết. Cần kết hợp cơ chế xác nhận không còn ai bên trong trước khi cho phép khởi động lại.
Cảm biến quét vùng. Quét laser theo mặt phẳng ngang gần sàn, phát hiện vật trong vùng đã cấu hình. Định nghĩa được nhiều vùng với phản ứng khác nhau.
Ưu điểm. Linh hoạt, không cần lắp rào, cấu hình lại bằng phần mềm. Phù hợp với robot di động, thường gắn ngay trên robot.
Nhược điểm. Chỉ thấy một mặt phẳng. Vật ở trên cao không bị phát hiện. Nhạy với bụi và với bề mặt phản xạ kém.
Cảm biến ba chiều an toàn. Giám sát cả một thể tích. Linh hoạt nhất, đắt nhất, và đang dần phổ biến hơn.
Thảm cảm ứng và da nhạy
Thảm cảm ứng. Tấm đặt trên sàn, phát hiện có người đứng lên. Đơn giản, tin cậy, không bị ảnh hưởng bởi bụi hay ánh sáng.
Chỗ dùng. Khu vực người có thể bước vào từ nhiều hướng, hoặc bổ sung cho rào quang để biết còn ai bên trong không.
Nhược điểm. Chiếm sàn, cản xe đẩy, mòn theo thời gian.
Da nhạy trên robot. Lớp phủ có cảm biến trên bề mặt robot, phát hiện chạm hoặc tiếp cận.
Ưu điểm. Bảo vệ toàn bộ bề mặt, kể cả những chỗ mà phát hiện va chạm qua mô-men khớp kém nhạy.
Loại phát hiện tiếp cận. Cảm biến điện dung nhận ra người tới gần trước khi chạm. Cho phép dừng trước va chạm chứ không phải sau.
Nhược điểm. Đắt, làm tăng kích thước robot, và cần bảo trì vì lớp phủ mòn.
Cản va đập. Với robot di động, vành cản mềm có công tắc bên trong. Rẻ, đơn giản, là lớp cuối cùng khi mọi cảm biến khác bỏ sót.
Yêu cầu về độ tin cậy
Điều làm cảm biến an toàn khác cảm biến thường.
Nguyên tắc hỏng an toàn. Cảm biến hỏng thì hệ thống phải chuyển sang trạng thái an toàn, không phải tiếp tục chạy. Dây đứt phải gây dừng, không phải gây bỏ qua.
Mạch dự phòng. Hai kênh độc lập, so sánh với nhau. Một kênh hỏng thì phát hiện được.
Tự kiểm tra. Hệ thống định kỳ tự kiểm xem cảm biến còn hoạt động không.
Không đi qua phần mềm thông thường. Chuỗi an toàn phải được xử lý bởi bộ điều khiển an toàn chuyên dụng, không qua máy tính chạy hệ điều hành phổ thông.
Vì sao nghiêm ngặt như vậy. Vì hệ thống an toàn phải hoạt động đúng lúc mọi thứ khác đã hỏng. Nếu nó dùng chung phần cứng với hệ điều khiển thì một lỗi có thể vô hiệu cả hai.
Hệ quả thực tế. Không tự chế hệ thống an toàn bằng linh kiện thông thường. Dùng thiết bị được chứng nhận cho mục đích an toàn, và đây là khoản chi không nên cắt.
Bố trí thực tế cho một khu vực robot
Tổng hợp thành hướng dẫn.
Bước một — xác định ai cần vào và vì sao. Nạp vật liệu, lấy sản phẩm, bảo trì, xử lý sự cố. Mỗi lý do có tần suất và mức rủi ro khác nhau.
Bước hai — vẽ vùng nguy hiểm thật. Không phải chỉ chỗ robot đứng mà toàn bộ không gian nó với tới được, cộng thêm khoảng cho vật nó cầm.
Bước ba — chọn biện pháp theo tần suất vào. Vào hiếm thì rào cứng có cửa khoá. Vào thường xuyên thì rào quang hoặc cảm biến vùng để không phải mở khoá mỗi lần.
Bước bốn — tính khoảng cách an toàn. Từ tốc độ robot, thời gian dừng và tốc độ người tiếp cận.
Bước năm — quy trình khởi động lại. Sau khi dừng an toàn, phải xác nhận không còn ai bên trong rồi mới cho chạy lại. Nút khởi động lại nên đặt ở nơi nhìn thấy toàn bộ khu vực.
Bước sáu — đào tạo và biển báo. Người làm việc quanh đó phải biết ranh giới và biết làm gì khi robot dừng.
Và kiểm tra định kỳ. Cảm biến an toàn hỏng không có triệu chứng cho tới khi cần tới nó. Phải có lịch kiểm chủ động, và phải có người chịu trách nhiệm cho lịch đó.
Câu hỏi thường gặp
Vì sao an toàn robot phải phân lớp?
Vì mỗi lớp là dự phòng cho lớp kia, và phản ứng theo mức độ tránh việc robot dừng hẳn mỗi khi có người đi ngang — điều làm người ta vô hiệu hoá cảm biến.
Nhược điểm chính của rào quang là gì?
Nó chỉ phát hiện tại một mặt phẳng, nên người đã vào bên trong rồi thì không biết. Cần cơ chế xác nhận không còn ai bên trong trước khi cho khởi động lại.
Nguyên tắc hỏng an toàn nghĩa là gì?
Cảm biến hỏng thì hệ thống phải chuyển sang trạng thái an toàn chứ không tiếp tục chạy — dây đứt phải gây dừng, không phải gây bỏ qua tín hiệu.
Vì sao không nên tự chế hệ thống an toàn?
Vì nó phải hoạt động đúng lúc mọi thứ khác đã hỏng, nên cần mạch dự phòng, tự kiểm tra và bộ điều khiển chuyên dụng — dùng thiết bị được chứng nhận cho mục đích an toàn.
Đọc thêm trong Cơ cấu kẹp & gripper và Pin & quản lý năng lượng.