Robot chỉ biết vị trí giống như người làm việc với bàn tay đã tê hoàn toàn — vẫn di chuyển được nhưng không cầm nổi quả trứng và không lắp nổi hai chi tiết khít nhau.
Những việc không làm được nếu chỉ có vị trí
Lắp chi tiết khít. Sai số vị trí nhỏ thôi là chi tiết chạm mép lỗ. Robot chỉ biết vị trí sẽ tiếp tục đẩy tới toạ độ đích và làm hỏng chi tiết. Người thì cảm nhận lực cản và lách theo.
Cầm vật dễ vỡ. Kẹp theo vị trí thì lực kẹp phụ thuộc kích thước vật. Vật lớn hơn dự kiến một chút thì lực tăng vọt.
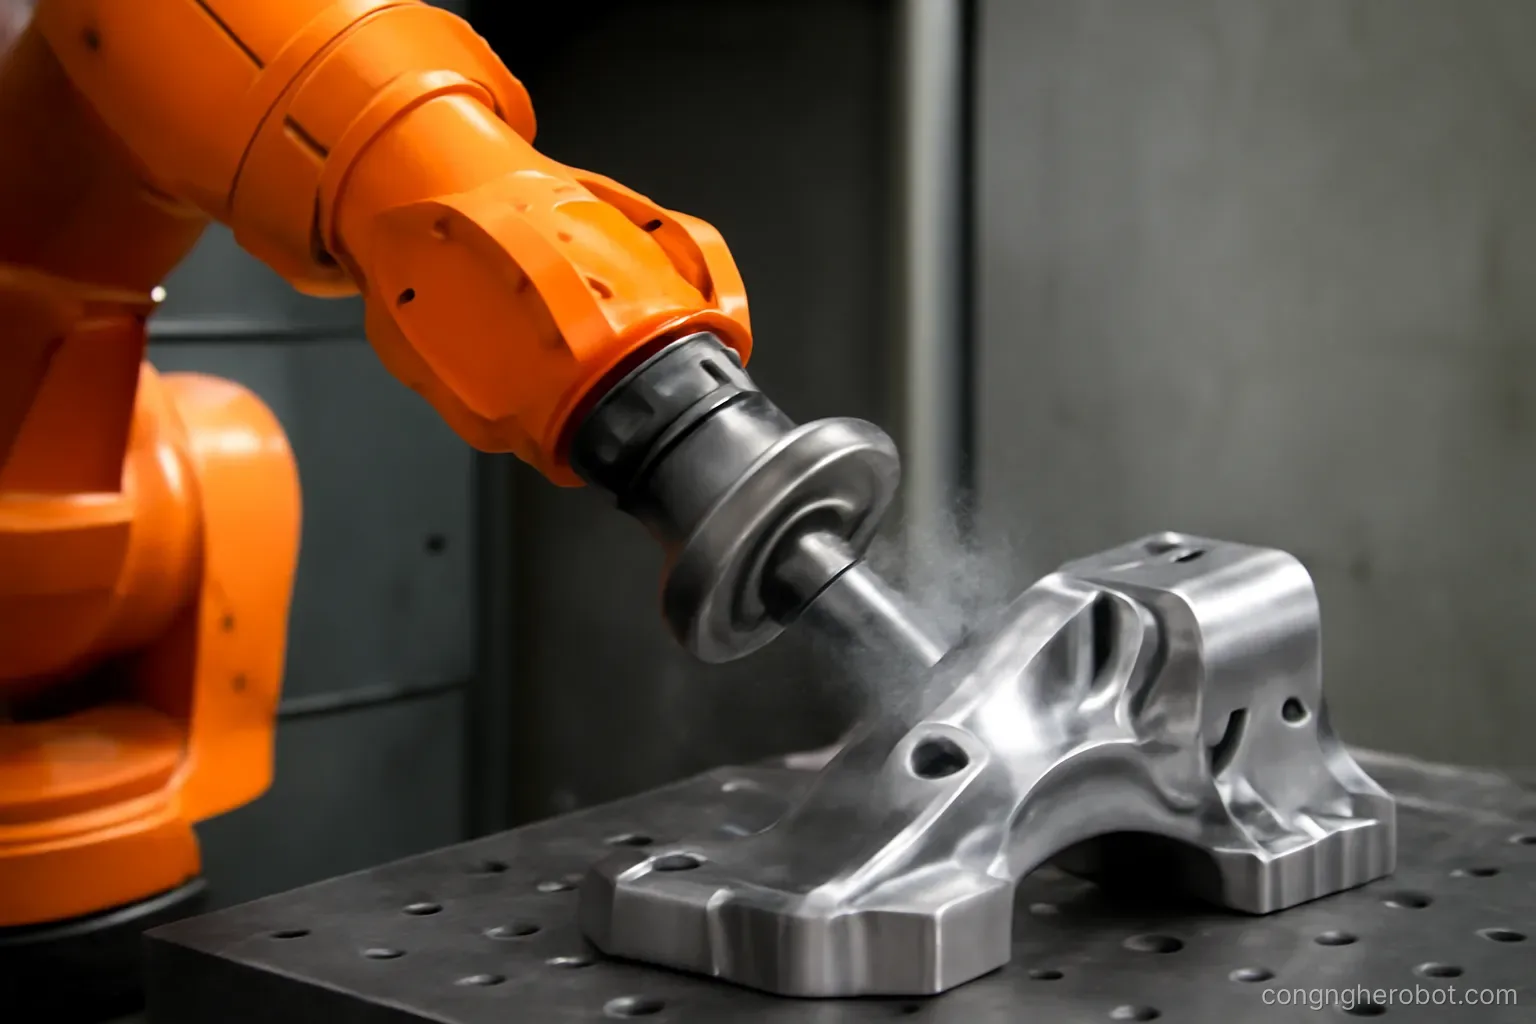
Mài, đánh bóng, lau chùi. Cần giữ lực ép ổn định trên bề mặt không phẳng hoàn toàn. Điều khiển vị trí sẽ ép quá mạnh ở chỗ nhô và không chạm ở chỗ lõm.
Làm việc cạnh người. Phải phát hiện va chạm và dừng. Không đo được lực thì chỉ phát hiện được khi đã lệch vị trí đáng kể, tức là đã đẩy khá mạnh.
Dò tìm bề mặt. Xác định vị trí một vật bằng cách chạm vào nó. Kỹ thuật rất hữu ích khi thị giác không đủ chính xác.
Dạy robot bằng dắt tay. Người đẩy, robot đi theo. Cần cảm nhận được lực người tác động.
Các cách đo lực
Cảm biến lực sáu trục ở cổ tay. Đo ba thành phần lực và ba thành phần mô-men tại điểm đó. Chính xác, phổ biến trong công nghiệp. Đắt, và chỉ đo được lực tác động lên đầu tay chứ không đo được va chạm ở giữa cánh tay.
Cảm biến mô-men ở từng khớp. Mỗi khớp biết mô-men mình chịu. Phát hiện được va chạm ở bất kỳ đâu trên cánh tay. Đắt hơn nhiều vì cần cảm biến ở mọi khớp, nhưng là cách robot cộng tác thường dùng.
Suy từ dòng điện động cơ. Rẻ nhất, không cần thêm phần cứng. Độ chính xác thấp vì bị ma sát và độ rơ che khuất. Chỉ dùng được với hộp số tỷ số thấp.
Cảm biến lực trong ngón kẹp. Đo lực kẹp trực tiếp. Đơn giản, rẻ, giải quyết được bài toán cầm vật dễ vỡ.
Dẫn động đàn hồi. Đo độ biến dạng lò xo đặt giữa động cơ và khớp. Vừa bảo vệ vừa cho phép đo mô-men, không cần cảm biến lực chuyên dụng.
Chọn thế nào. Chỉ cần lắp ráp thì cảm biến sáu trục ở cổ tay. Cần an toàn cạnh người thì cảm biến ở khớp. Chỉ cần cầm vật nhẹ nhàng thì cảm biến trong ngón kẹp.
Nguyên lý cảm biến lực sáu trục
Cấu tạo. Một kết cấu kim loại được thiết kế để biến dạng đàn hồi có kiểm soát khi chịu lực. Trên đó dán các phần tử đo biến dạng.
Phần tử đo biến dạng. Điện trở thay đổi khi bị kéo giãn hoặc nén. Thay đổi rất nhỏ nên cần mạch khuếch đại chính xác.
Từ biến dạng ra lực. Nhiều phần tử đặt ở các vị trí khác nhau cho tổ hợp tín hiệu, giải ra sáu thành phần lực và mô-men. Cần ma trận hiệu chuẩn do nhà sản xuất cung cấp.
Nguồn sai số — nhiệt độ. Điện trở thay đổi theo nhiệt độ, và kết cấu giãn nở nhiệt. Cảm biến tốt có bù nhiệt nhưng vẫn trôi khi nhiệt độ thay đổi nhanh.
Nguồn sai số — nhiễu điện. Tín hiệu rất nhỏ nên nhạy với nhiễu. Cần bọc chắn và mạch xử lý đặt gần cảm biến.
Quá tải. Cảm biến có giới hạn, vượt qua thì biến dạng dẻo và hỏng vĩnh viễn. Cần cơ cấu chặn cơ khí bảo vệ, đặc biệt trong giai đoạn phát triển khi robot dễ va chạm mạnh.
Bù trọng lượng và hiệu chuẩn
Bước bắt buộc mà bỏ qua thì số đo vô nghĩa.
Vấn đề. Cảm biến ở cổ tay đo cả trọng lượng của cơ cấu kẹp và vật đang cầm, không chỉ lực tiếp xúc. Và thành phần này thay đổi theo tư thế.
Bù trọng lượng công cụ. Biết khối lượng và trọng tâm của cơ cấu kẹp, tính lực trọng trường tại tư thế hiện tại, trừ ra khỏi số đo.
Xác định thông số công cụ. Cho robot vào vài tư thế khác nhau, ghi số đo, giải ngược ra khối lượng và trọng tâm. Quy trình tự động trong nhiều bộ điều khiển.
Đặt lại điểm không. Trước mỗi thao tác, ghi số đo khi chưa chạm gì và lấy đó làm gốc. Loại được trôi theo nhiệt độ.
Bù lực quán tính. Khi robot tăng tốc, khối lượng công cụ sinh lực quán tính mà cảm biến cũng đo được. Với chuyển động nhanh thì phần này đáng kể và cần trừ ra.
Kiểm chứng. Cho robot chạy trong không khí ở nhiều tư thế và tốc độ, xem lực đo được có gần không không. Nếu không thì việc bù chưa đúng, và mọi kết luận về lực tiếp xúc sau đó đều sai.
Cảm biến xúc giác
Hướng khác, đo phân bố lực thay vì tổng lực.
Khác biệt. Cảm biến lực cho biết tổng lực tại một điểm. Cảm biến xúc giác cho bản đồ áp suất trên một diện tích, giống da người.
Thông tin thêm. Vật chạm ở đâu trên ngón, diện tích tiếp xúc bao nhiêu, có bị trượt không, hình dạng bề mặt tiếp xúc thế nào.
Phát hiện trượt. Ứng dụng giá trị nhất. Vật bắt đầu trượt trong kẹp thì bản đồ áp suất thay đổi theo cách đặc trưng, robot tăng lực kẹp kịp thời.
Công nghệ. Ma trận điện trở nhạy áp, cảm biến điện dung, hoặc camera nhỏ nhìn vào lớp gel biến dạng — cách cuối cho độ phân giải rất cao.
Trạng thái thực tế. Còn ít trong sản phẩm thương mại. Vấn đề là độ bền, chi phí, và khối lượng dữ liệu cần xử lý.
Vì sao đáng theo dõi. Con người dựa vào xúc giác nhiều hơn thị giác khi thao tác trong tay. Robot muốn đạt mức khéo léo tương tự nhiều khả năng cần khả năng này, và đây là một trong những nút thắt của bài toán thao tác khéo léo.
Câu hỏi thường gặp
Vì sao điều khiển vị trí không lắp được chi tiết khít?
Vì khi chi tiết chạm mép lỗ, robot chỉ biết vị trí sẽ tiếp tục đẩy tới toạ độ đích và làm hỏng chi tiết, trong khi người cảm nhận lực cản và lách theo.
Cảm biến ở cổ tay và cảm biến ở khớp khác nhau thế nào?
Cảm biến cổ tay chỉ đo lực tác động lên đầu tay; cảm biến mô-men ở từng khớp phát hiện được va chạm ở bất kỳ đâu trên cánh tay, nên robot cộng tác thường dùng loại sau.
Vì sao phải bù trọng lượng công cụ?
Vì cảm biến ở cổ tay đo cả trọng lượng cơ cấu kẹp và vật đang cầm, và thành phần này thay đổi theo tư thế. Không bù thì số đo lực tiếp xúc vô nghĩa.
Ứng dụng giá trị nhất của cảm biến xúc giác?
Phát hiện trượt. Khi vật bắt đầu trượt trong kẹp, bản đồ áp suất thay đổi theo cách đặc trưng và robot tăng lực kẹp kịp thời.
Đọc thêm trong Hộp số & truyền động và Động cơ & actuator.