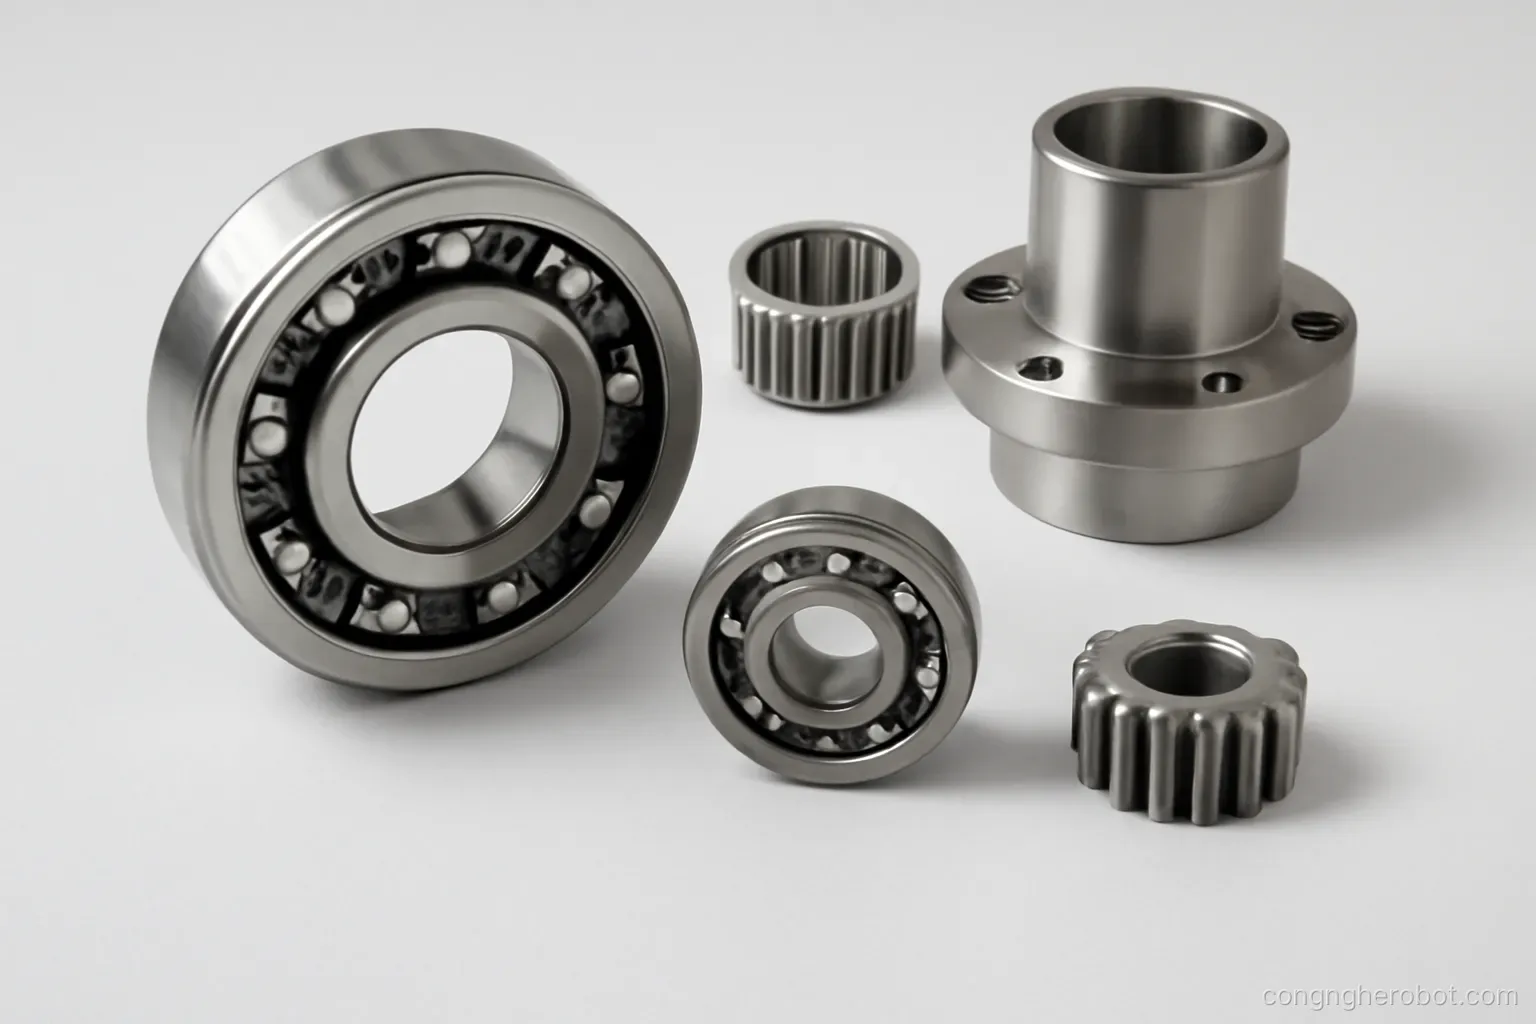
Điều khiển tinh vi đến đâu cũng không bù được cho cơ khí lỏng. Phần này bàn những chi tiết cơ bản mà nhiều dự án robot tự chế bỏ qua rồi không hiểu vì sao robot rung và thiếu chính xác.
Các loại ổ trục và chỗ dùng
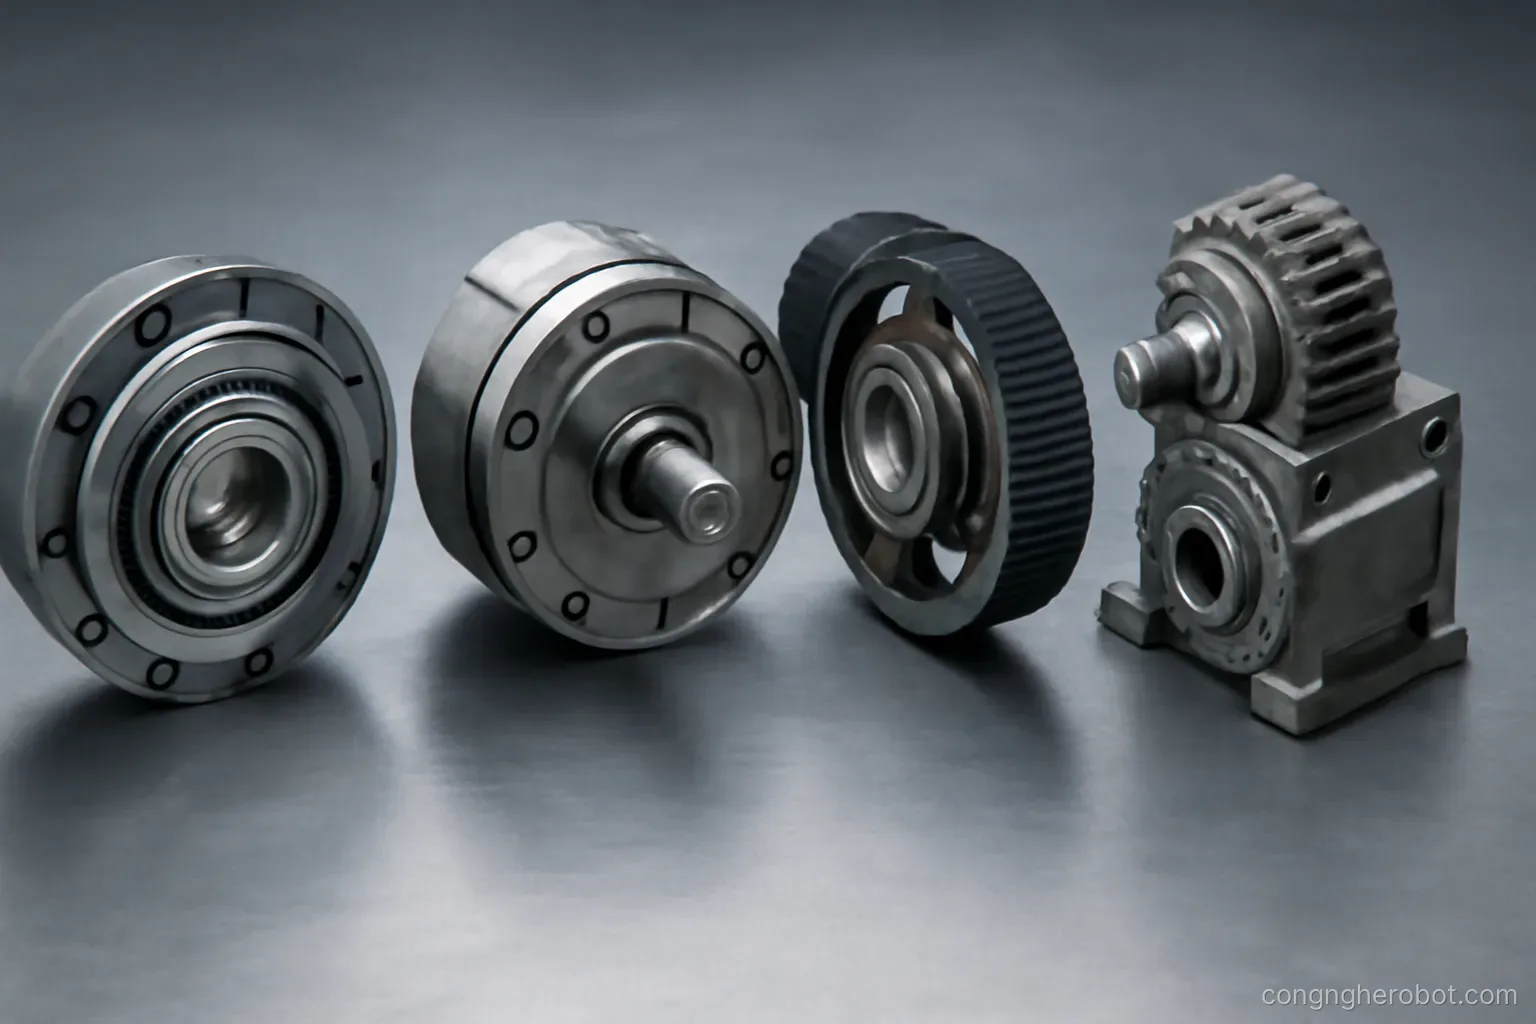
Vòng bi cầu. Phổ biến nhất, rẻ, chịu tải hướng kính tốt và tải dọc trục vừa phải. Dùng cho hầu hết trục quay tốc độ vừa.
Vòng bi đũa. Chịu tải hướng kính lớn hơn nhiều so với bi cầu cùng kích thước. Không chịu tải dọc trục.
Vòng bi côn. Chịu cả tải hướng kính và dọc trục lớn. Cần lắp theo cặp và điều chỉnh khe hở khi lắp.
Vòng bi tiếp xúc góc. Dùng cho trục chính xác cao, thường lắp cặp có tải trước để triệt tiêu khe hở. Đây là loại dùng trong khớp robot chính xác.
Vòng bi mỏng. Đường kính lớn, tiết diện nhỏ. Cho phép thiết kế khớp có lỗ rỗng ở giữa để luồn dây. Đắt nhưng rất hữu ích trong robot.
Bạc trượt. Không có bi, dựa trên vật liệu tự bôi trơn. Rẻ, gọn, chịu va đập. Ma sát cao hơn và mòn theo thời gian.
Nguyên tắc chọn. Xác định hướng và độ lớn của tải trước, rồi chọn loại. Chọn theo thói quen mà không xét hướng tải là nguồn hỏng hóc sớm.
Bố trí ổ trục cho khớp
Cách bố trí quan trọng ngang việc chọn loại.
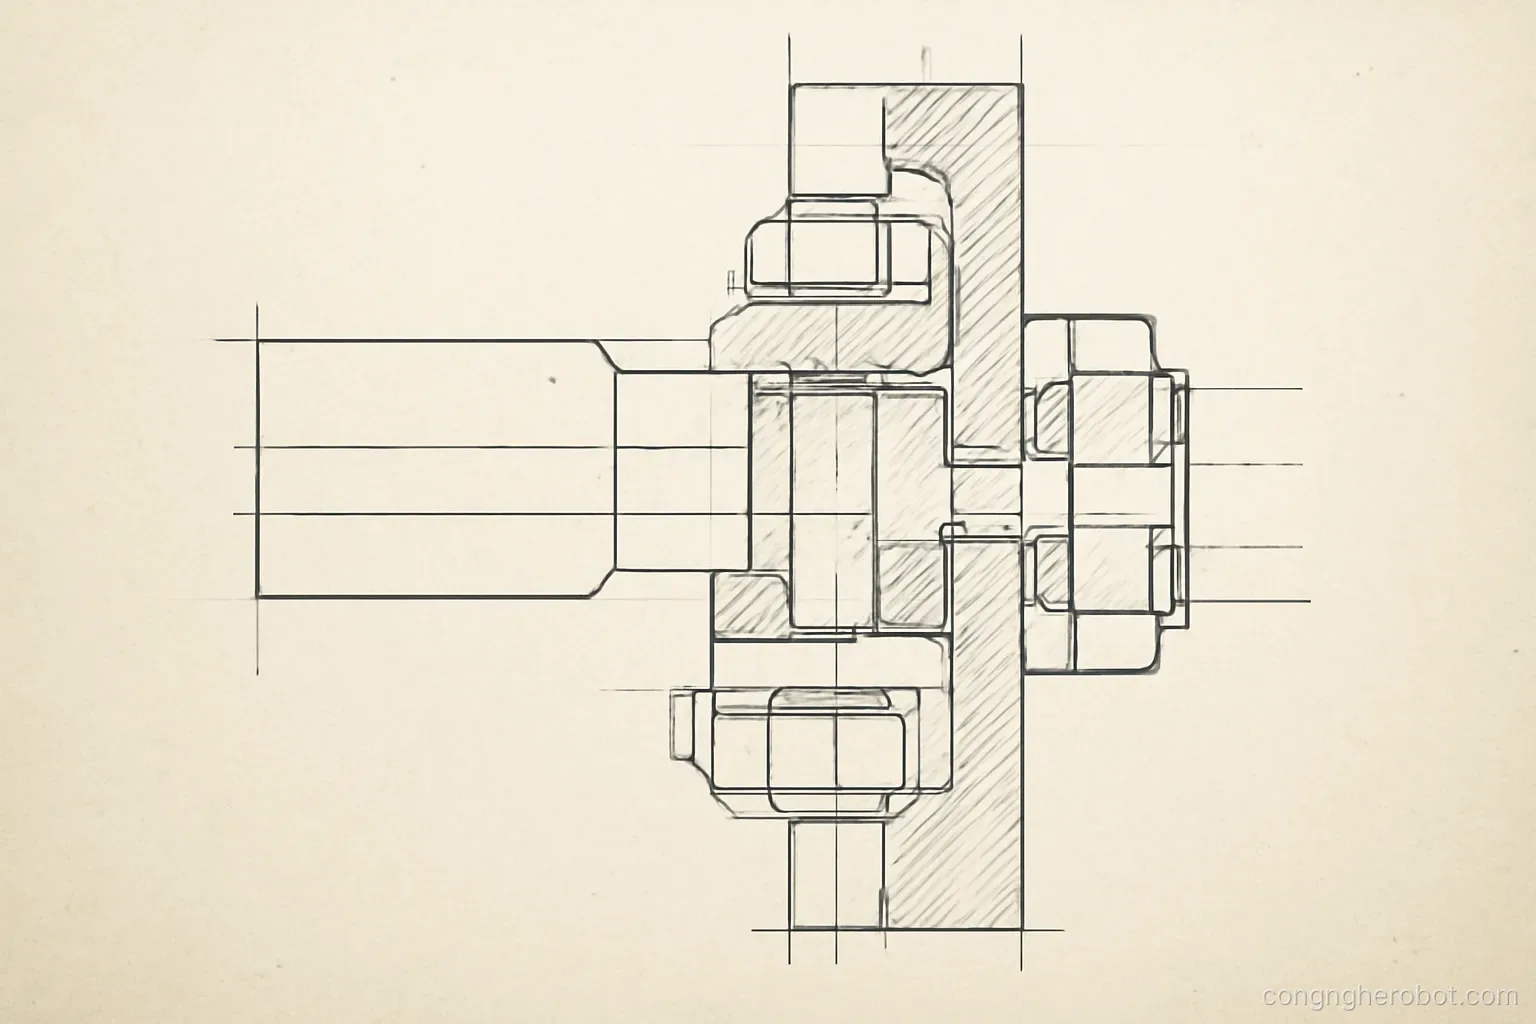
Cần ít nhất hai ổ trên mỗi trục. Một ổ không định vị được góc nghiêng. Trục chỉ có một ổ sẽ lắc.
Khoảng cách giữa hai ổ. Càng xa nhau thì càng cứng vững trước mô-men uốn. Đặt hai ổ sát nhau là lỗi thiết kế phổ biến trong robot tự chế.
Một ổ cố định, một ổ tự do. Một ổ định vị dọc trục, ổ kia cho phép trượt để bù giãn nở nhiệt. Khoá cứng cả hai đầu thì trục bị ứng suất khi nhiệt độ đổi.
Tải trước. Nén nhẹ ổ trục để triệt tiêu khe hở. Tăng độ cứng vững và độ chính xác. Nén quá thì ma sát tăng và tuổi thọ giảm.
Đỡ ở cả hai phía tải. Với khớp chịu mô-men lớn, bố trí sao cho lực được đỡ đối xứng thay vì dồn về một bên.
Kiểm tra bằng tay. Sau khi lắp, quay bằng tay phải mượt và không có độ lắc cảm nhận được. Nếu có lắc thì mọi thứ phía sau sẽ kém chính xác.
Dung sai và lắp ghép
Chỗ nhiều người tự chế robot gặp khó.
Lắp chặt và lắp lỏng. Vòng bi lắp vào trục và vào lỗ với dung sai quy định. Lỏng quá thì vòng bi xoay trong lỗ và mòn nhanh; chặt quá thì vòng bi bị biến dạng và kẹt.
Quy tắc chung. Vòng quay so với tải thì lắp chặt; vòng đứng yên so với tải thì lắp lỏng hơn. Với trục quay tải cố định hướng thì vòng trong lắp chặt, vòng ngoài lắp trượt nhẹ.
Độ nhám bề mặt. Bề mặt lắp ổ trục cần gia công đủ mịn. Bề mặt thô làm tiếp xúc không đều và ổ trục nghiêng.
Độ vuông góc và đồng tâm. Hai lỗ ổ trục trên cùng một trục phải đồng tâm. Lệch tâm làm ổ trục chịu tải phụ và mòn rất nhanh.
Vấn đề với in ba chiều. Chi tiết in nhựa khó đạt dung sai cho vòng bi và biến dạng theo nhiệt. Cách xử lý phổ biến là dùng ống lót kim loại ép vào chi tiết in.
Lời khuyên thực dụng. Với dự án nhỏ, mua cụm ổ trục có sẵn gối đỡ thay vì tự gia công lỗ. Rẻ hơn và chính xác hơn nhiều so với gia công tại xưởng thông thường.
Độ cứng vững của kết cấu
Yếu tố quyết định độ chính xác thực tế mà ít ai tính.
Vấn đề. Cánh tay chịu tải thì biến dạng đàn hồi. Đầu tay lệch xuống dù mọi khớp đều ở đúng góc.
Độ lớn. Với cánh tay dài chịu tải, độ võng có thể tới vài milimet — lớn hơn nhiều so với sai số của hệ thống điều khiển.
Nguồn biến dạng. Uốn của thanh, xoắn của trục, đàn hồi trong hộp số, khe hở trong ổ trục và mối ghép. Tất cả cộng lại.
Cách tăng độ cứng. Tiết diện lớn hơn nhưng rỗng — ống cứng hơn thanh đặc cùng khối lượng. Rút ngắn chiều dài. Thêm gân. Dùng vật liệu có mô-đun đàn hồi cao.
Đánh đổi với khối lượng. Cứng hơn thường nặng hơn, mà nặng hơn cần động cơ lớn hơn. Đây là bài toán tối ưu cơ bản trong thiết kế cánh tay.
Cách kiểm. Treo tải đã biết vào đầu tay và đo độ võng. So với tính toán. Chênh lệch lớn nghĩa là có mối ghép lỏng ở đâu đó.
Bù bằng phần mềm. Nếu độ võng có quy luật thì bù được trong mô hình động học. Không thay thế được cơ khí tốt nhưng cải thiện đáng kể.
Lỗi lắp ráp thường gặp
Danh sách kiểm tra thực tế.
Siết bu lông không đúng lực. Quá lỏng thì mối ghép dịch dần; quá chặt thì biến dạng chi tiết hoặc hỏng ren. Dùng cờ lê lực với các mối quan trọng.
Không dùng keo khoá ren. Rung động làm bu lông tự nới. Đây là nguyên nhân của rất nhiều sự cố xuất hiện sau vài tuần chạy.
Siết không theo thứ tự. Với mặt bích nhiều bu lông, siết lệch làm chi tiết vênh. Siết đối xứng theo nhiều vòng.
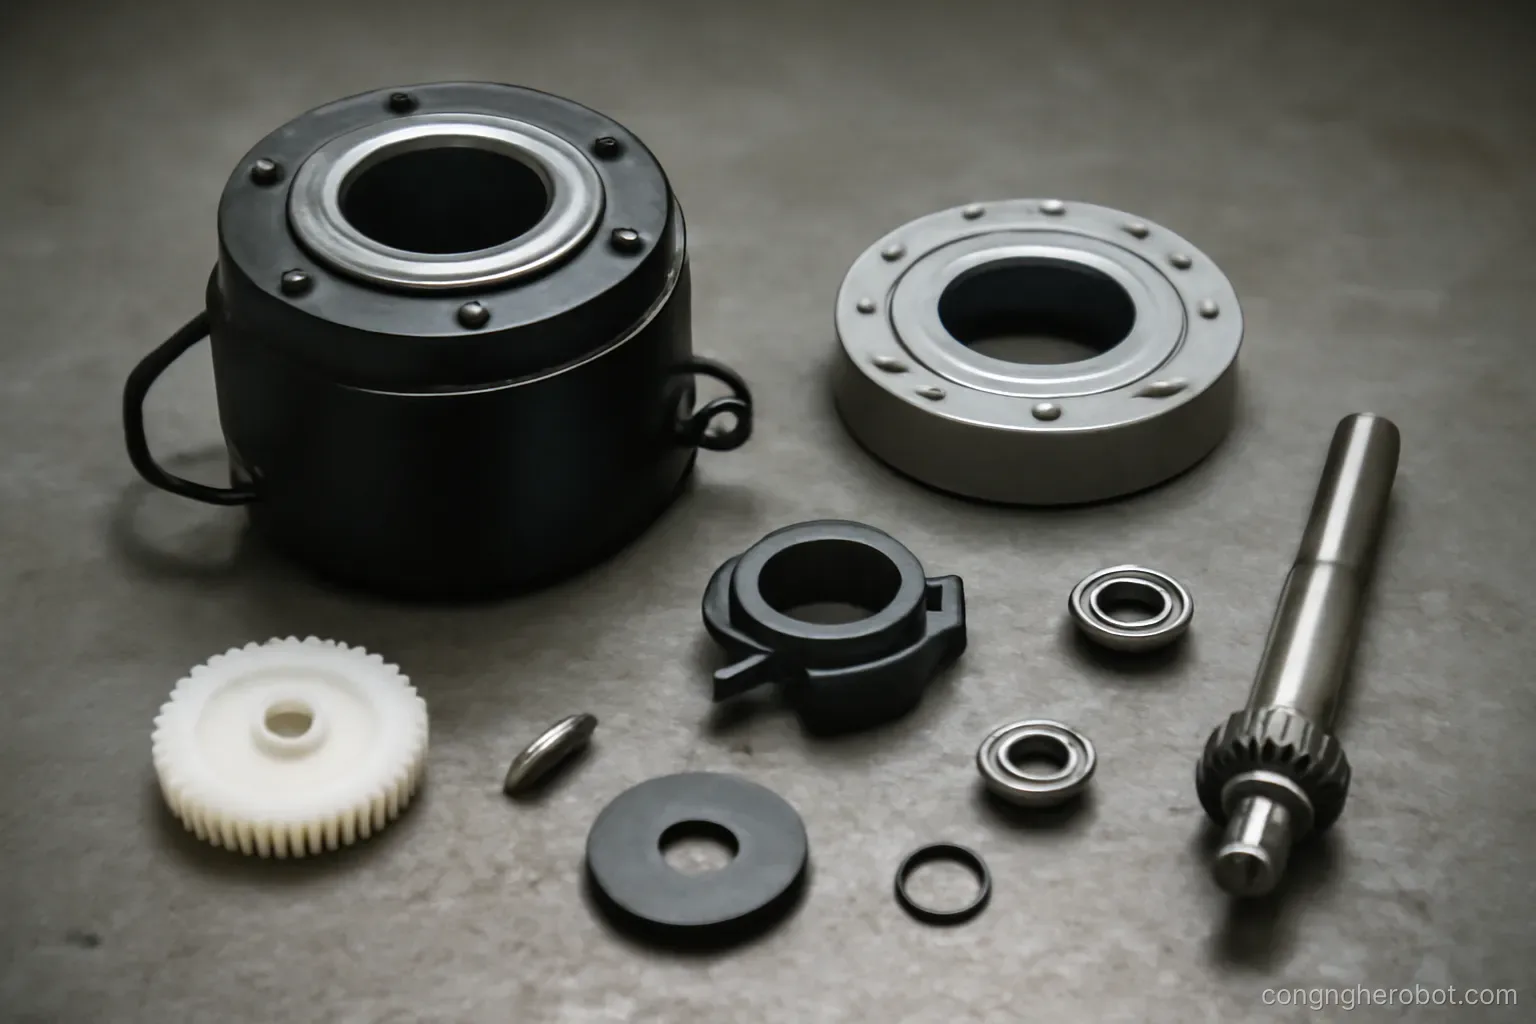
Ép vòng bi sai cách. Ép qua vòng ngoài để lắp vòng trong sẽ truyền lực qua bi và làm hỏng rãnh. Phải ép đúng vòng đang lắp.
Quên vòng chặn hoặc vòng đệm. Trục dịch dọc theo thời gian.
Cáp không có đường đi và cố định. Cáp bị kéo căng hoặc cọ vào chi tiết chuyển động sẽ đứt. Cần xích cáp hoặc đường dẫn được thiết kế từ đầu, không phải thêm vào sau.
Kiểm tra sau lắp. Quay từng khớp bằng tay hết hành trình trước khi cấp điện. Phát hiện được kẹt, cọ và va chạm trước khi động cơ phá hỏng thứ gì đó.
Câu hỏi thường gặp
Vì sao cần ít nhất hai ổ trục trên mỗi trục?
Vì một ổ không định vị được góc nghiêng nên trục sẽ lắc. Và hai ổ càng xa nhau thì càng cứng vững trước mô-men uốn — đặt sát nhau là lỗi thiết kế phổ biến.
Quy tắc lắp ghép vòng bi là gì?
Vòng quay so với tải thì lắp chặt, vòng đứng yên so với tải thì lắp lỏng hơn. Lỏng quá thì vòng bi xoay trong lỗ và mòn nhanh, chặt quá thì biến dạng và kẹt.
Độ võng kết cấu ảnh hưởng thế nào?
Với cánh tay dài chịu tải, độ võng có thể tới vài milimet — lớn hơn nhiều so với sai số của hệ thống điều khiển. Nếu có quy luật thì bù được trong mô hình động học.
Lỗi lắp ráp nào gây sự cố sau vài tuần chạy?
Không dùng keo khoá ren. Rung động làm bu lông tự nới dần, và triệu chứng chỉ xuất hiện sau khi hệ thống đã chạy tốt một thời gian.
Đọc thêm trong Động cơ & actuator và Vật liệu & kết cấu.