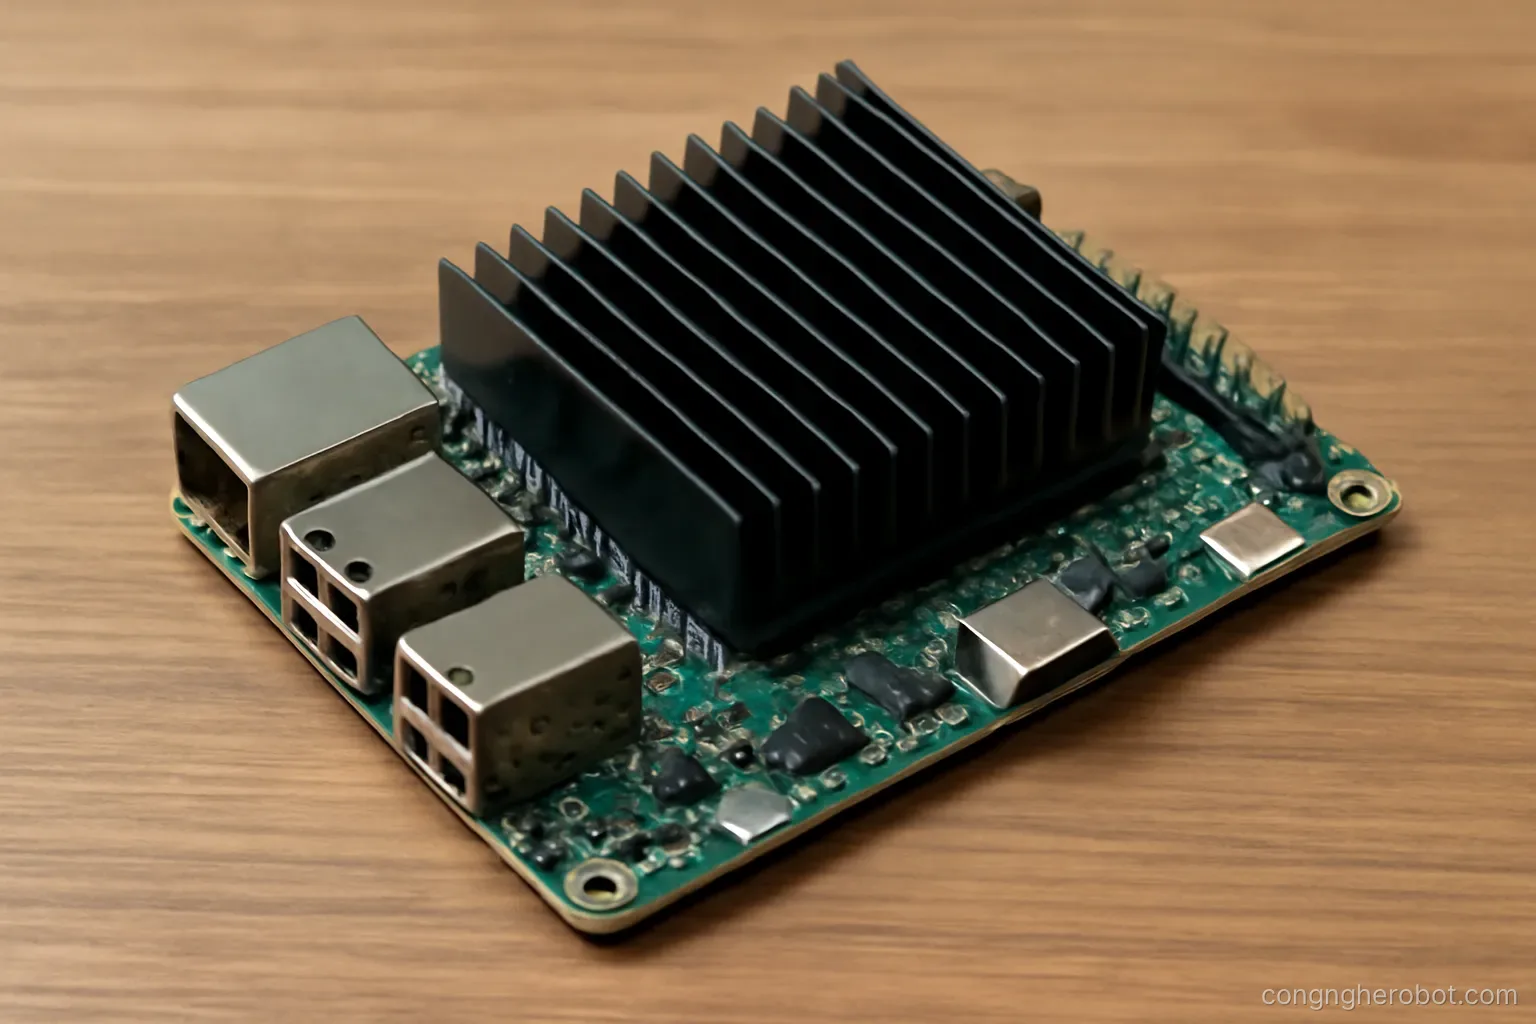
Robot cần cả tính toán rất nhanh và rất đơn giản ở tầng điều khiển, lẫn tính toán rất nặng và chậm hơn ở tầng nhận thức. Không con chip nào giỏi cả hai, nên gần như mọi robot đều dùng nhiều tầng.
Phân tầng tính toán
Tầng thời gian thực cứng. Vòng điều khiển động cơ, đọc cảm biến vị trí, xử lý an toàn. Chạy hàng nghìn lần mỗi giây, và mỗi chu kỳ phải hoàn thành đúng hạn.
Phần cứng cho tầng này. Vi điều khiển. Đơn giản, không hệ điều hành hoặc hệ điều hành thời gian thực. Thời gian phản ứng đoán trước được.
Tầng điều phối. Điều hướng, lập kế hoạch, quản lý nhiệm vụ. Chạy vài chục lần mỗi giây. Chậm một chu kỳ không gây tai hoạ.
Phần cứng cho tầng này. Máy tính nhúng chạy hệ điều hành thông thường.
Tầng nhận thức. Xử lý ảnh, chạy mô hình học sâu. Nặng, chạy vài lần mỗi giây.
Phần cứng cho tầng này. Máy tính có bộ tăng tốc, hoặc máy chủ ngoài.
Vì sao phải tách. Hệ điều hành thông thường không đảm bảo thời gian. Một tiến trình nặng có thể làm vòng điều khiển trễ, và trễ trong vòng điều khiển làm robot mất ổn định. Đây là lý do kỹ thuật cho kiến trúc nhiều tầng chứ không phải sở thích thiết kế.
Chọn máy tính nhúng
Công suất tính toán. Đủ cho tải nặng nhất, với dự phòng. Hệ thống chạy sát công suất sẽ có hành vi thất thường khi tải tăng.
Tiêu thụ điện. Với robot chạy pin thì đây là ràng buộc thật. Máy tính mạnh có thể tiêu thụ ngang động cơ.
Tản nhiệt. Chip giảm tốc khi quá nóng. Trong vỏ kín ở môi trường nóng thì hiệu năng thực tế thấp hơn nhiều so với thông số.
Số lượng và loại cổng. Camera, cảm biến, giao tiếp với vi điều khiển. Thiếu cổng thì phải thêm bộ chuyển đổi, mà bộ chuyển đổi thêm độ trễ và thêm một thứ có thể hỏng.
Hỗ trợ lâu dài. Bo mạch còn được sản xuất bao lâu, còn được cập nhật phần mềm bao lâu. Robot có vòng đời nhiều năm và bo mạch ngừng sản xuất là vấn đề thật.
Dải nhiệt độ. Bo mạch dành cho công nghiệp chịu nhiệt rộng hơn bo mạch tiêu dùng. Ở Việt Nam thì chênh lệch này đáng cân nhắc.
Khả năng chịu rung. Đầu nối chắc chắn, không có bộ phận chuyển động, bộ nhớ hàn thay vì cắm khe.
Chạy mô hình học sâu trên robot
Vấn đề. Mô hình tốt nhất thường quá nặng cho phần cứng gắn trên robot.
Hướng một — chip tăng tốc chuyên dụng. Bộ xử lý thiết kế riêng cho phép nhân ma trận. Hiệu suất trên mỗi oát cao hơn nhiều so với chip đa dụng.
Hướng hai — nén mô hình. Giảm độ chính xác số, cắt bớt kết nối, chưng cất sang mô hình nhỏ hơn. Thường giảm được nhiều lần kích thước với sụt giảm chất lượng nhỏ.
Hướng ba — tính trên máy chủ. Robot gửi dữ liệu lên, nhận kết quả về. Bỏ được giới hạn phần cứng nhưng thêm độ trễ mạng và phụ thuộc kết nối.
Rủi ro của hướng ba. Mạng chập chờn thì robot mất khả năng nhận thức. Với robot dịch vụ trong toà nhà có vùng sóng yếu thì đây là vấn đề thực tế nghiêm trọng.
Kiến trúc lai. Mô hình nhỏ chạy trên robot đảm bảo chức năng cơ bản khi mất mạng; mô hình lớn chạy trên máy chủ khi có mạng. Đây là cách thực dụng nhất.
Đo trước khi cam kết. Chạy thử mô hình thật trên phần cứng thật trước khi thiết kế hệ thống quanh nó. Con số công bố thường đo trong điều kiện lý tưởng.
Hệ điều hành và phần mềm nền
Hệ điều hành thông thường. Nhiều công cụ, dễ phát triển, nhiều thư viện. Không đảm bảo thời gian đáp ứng.
Bản vá thời gian thực. Cải thiện tính đoán trước được của hệ điều hành thông thường. Đủ cho nhiều ứng dụng, không đủ cho vòng điều khiển tần số rất cao.
Hệ điều hành thời gian thực chuyên dụng. Đảm bảo chặt về thời gian. Ít công cụ hơn, khó phát triển hơn. Dùng ở tầng điều khiển.
Khung phần mềm robot. Cung cấp cơ chế truyền thông giữa các thành phần, quản lý cấu hình, công cụ ghi và phát lại dữ liệu. Tiết kiệm rất nhiều công so với tự viết.
Cái giá của khung phần mềm. Thêm độ trễ trong truyền thông, thêm phụ thuộc, và thêm một lớp phải hiểu khi gỡ lỗi.
Ghi và phát lại dữ liệu. Tính năng quan trọng nhất của khung phần mềm robot. Cho phép ghi toàn bộ dữ liệu một phiên chạy rồi phát lại để gỡ lỗi mà không cần robot.
Khởi động tự động. Robot bật lên phải tự chạy đầy đủ không cần thao tác. Nghe hiển nhiên và hay bị bỏ sót cho tới lúc triển khai.
Độ tin cậy của phần tính toán
Yêu cầu khác với máy tính văn phòng.
Mất điện đột ngột. Robot có thể mất nguồn bất cứ lúc nào. Hệ thống tệp phải chịu được — dùng chế độ ghi an toàn, hoặc phân vùng hệ thống chỉ đọc.
Thẻ nhớ hỏng. Thẻ nhớ rẻ hỏng sau nhiều chu kỳ ghi. Ghi nhật ký liên tục lên thẻ nhớ là cách phá thẻ nhanh nhất. Dùng ổ công nghiệp hoặc giới hạn ghi.
Giám sát tài nguyên. Bộ nhớ, dung lượng đĩa, nhiệt độ, tải. Rò rỉ bộ nhớ hoặc đĩa đầy làm robot dừng sau vài ngày chạy.
Mạch giám sát tự khởi động lại. Nếu phần mềm treo thì phần cứng tự khởi động lại. Đơn giản và cứu được nhiều tình huống.
Khôi phục sau khởi động lại. Robot phải trở về trạng thái hợp lý, biết mình đang ở đâu, và không tiếp tục một nhiệm vụ dở dang một cách nguy hiểm.
Cập nhật từ xa có quay lui. Đẩy bản mới xuống rồi rút lại được nếu có vấn đề. Không có cơ chế này thì một bản cập nhật lỗi làm cả đội robot dừng.
Và chạy thử dài trước khi triển khai. Để hệ thống chạy liên tục một tuần. Phần lớn vấn đề độ tin cậy chỉ xuất hiện sau nhiều ngày.
Câu hỏi thường gặp
Vì sao robot cần nhiều tầng tính toán?
Vì hệ điều hành thông thường không đảm bảo thời gian đáp ứng — một tiến trình nặng có thể làm vòng điều khiển trễ, và trễ làm robot mất ổn định. Vòng điều khiển phải chạy trên vi điều khiển riêng.
Rủi ro của việc tính toán trên máy chủ ngoài?
Mạng chập chờn thì robot mất khả năng nhận thức. Kiến trúc thực dụng là mô hình nhỏ trên robot đảm bảo chức năng cơ bản, mô hình lớn trên máy chủ khi có mạng.
Tính năng nào của khung phần mềm robot quan trọng nhất?
Ghi và phát lại dữ liệu. Nó cho phép ghi toàn bộ một phiên chạy rồi phát lại để gỡ lỗi mà không cần có robot.
Cách nhanh nhất phá hỏng thẻ nhớ của robot là gì?
Ghi nhật ký liên tục lên thẻ nhớ rẻ. Nên dùng ổ công nghiệp hoặc giới hạn lượng ghi, vì thẻ nhớ hỏng sau một số chu kỳ ghi nhất định.
Đọc thêm trong Cơ cấu kẹp & gripper và Động cơ & actuator.