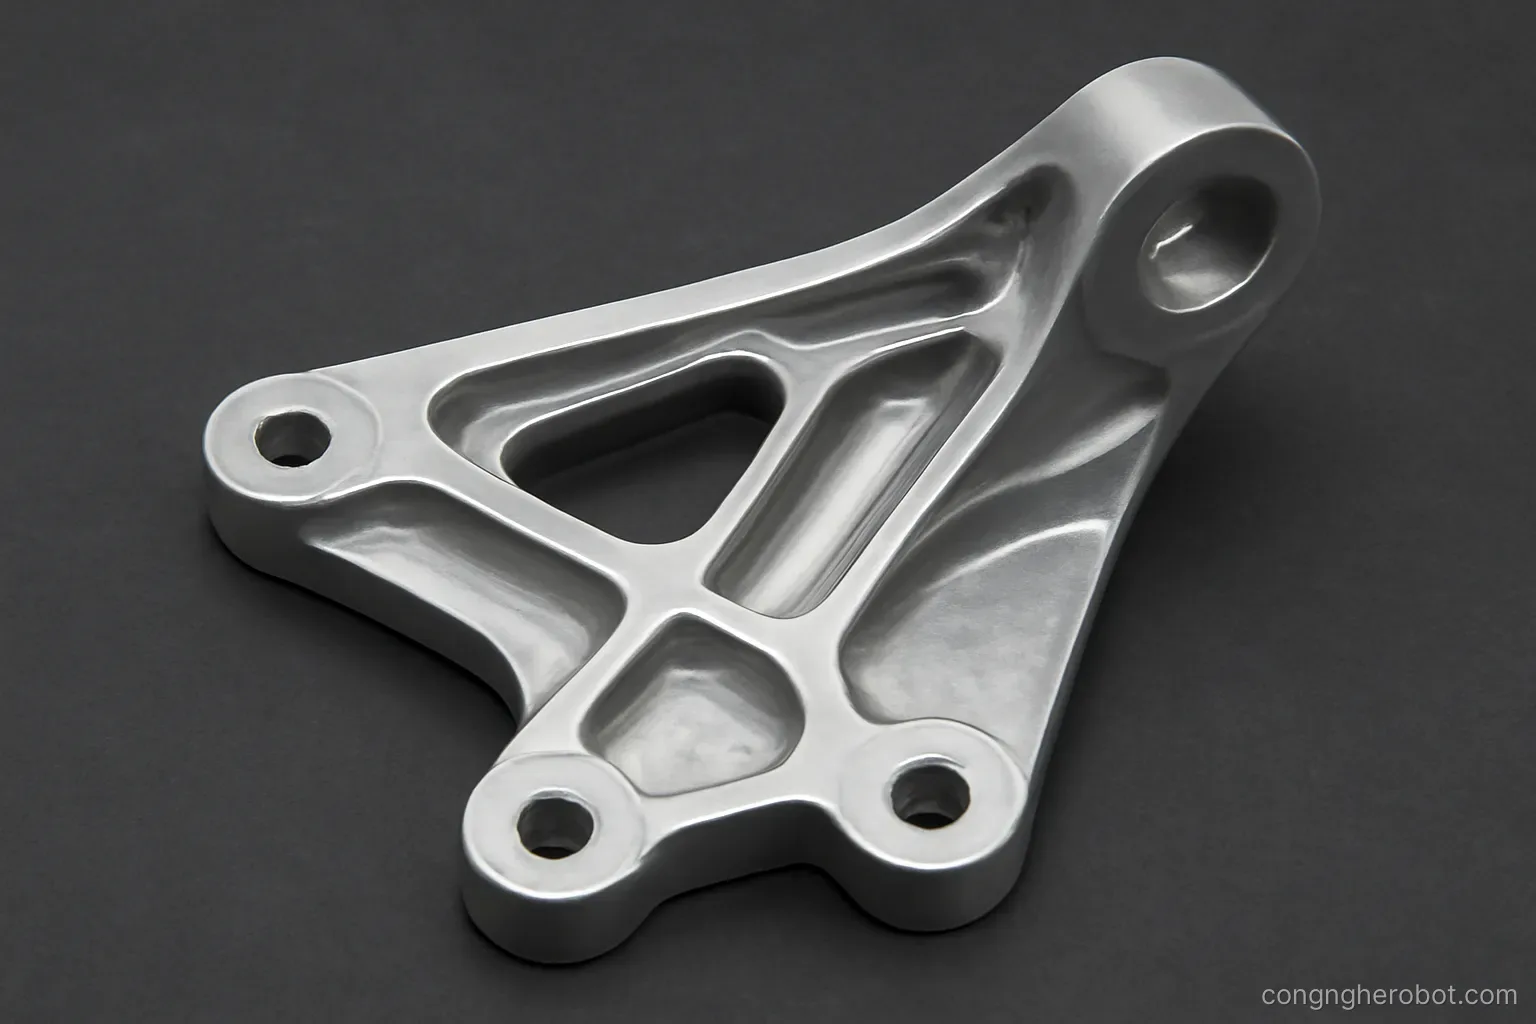
Robot khác máy tĩnh ở chỗ nó phải mang chính mình. Một kilogam thêm vào đầu cánh tay đòi hỏi mô-men lớn hơn ở mọi khớp phía trong, và chi phí đó lan ra toàn hệ thống.
Vì sao khối lượng đắt gấp nhiều lần
Chuỗi hệ quả. Nặng hơn cần mô-men lớn hơn, cần động cơ lớn hơn, mà động cơ lớn hơn cũng nặng hơn, lại cần khớp phía trong mạnh hơn nữa.
Với robot di động thì thêm pin. Nặng hơn tiêu thụ nhiều hơn, cần pin lớn hơn, pin lớn hơn lại nặng hơn.
Hệ số nhân thực tế. Với cánh tay nhiều khớp, một kilogam ở đầu tay có thể kéo theo vài kilogam ở toàn hệ thống.
Ảnh hưởng tới tốc độ. Quán tính lớn thì tăng giảm tốc chậm, thời gian chu kỳ dài hơn.
Ảnh hưởng tới an toàn. Năng lượng va chạm tỷ lệ với khối lượng. Robot nhẹ an toàn hơn ở cùng tốc độ.
Hệ quả về thứ tự ưu tiên. Giảm khối lượng ở đầu tay có giá trị lớn hơn nhiều so với giảm ở phần gốc. Nên dồn công sức tối ưu vào phần ngoài cùng.
Tối ưu tiết diện
Cách hiệu quả nhất và ít tốn kém nhất.
Nguyên lý. Độ cứng chống uốn phụ thuộc rất mạnh vào việc vật liệu nằm xa trục trung hoà bao nhiêu. Vật liệu ở giữa đóng góp rất ít.
Hệ quả. Ống rỗng cứng hơn nhiều so với thanh đặc cùng khối lượng. Chênh lệch rất lớn, không phải vài phần trăm.
Tiết diện chữ nhật rỗng. Tốt khi tải chủ yếu theo một hướng. Đặt cạnh dài theo hướng chịu uốn.
Tiết diện tròn rỗng. Tốt khi tải đến từ nhiều hướng và khi có xoắn.
Tăng chiều cao tiết diện. Hiệu quả hơn nhiều so với tăng bề dày. Nếu không gian cho phép thì đây là điều chỉnh đầu tiên nên thử.
Giới hạn. Thành quá mỏng sẽ mất ổn định cục bộ — thành bị nhăn dưới tải trước khi cả thanh bị uốn. Có tỷ lệ tối thiểu giữa bề dày và kích thước tiết diện.
Vật liệu tiêu chuẩn. Ống nhôm và ống thép có sẵn nhiều quy cách. Dùng ống có sẵn rẻ hơn nhiều so với gia công tiết diện riêng.
Khoét lỗ và gân tăng cứng
Khoét ở chỗ ứng suất thấp. Không phải chỗ nào cũng chịu tải như nhau. Phần gần trục trung hoà và phần xa đường truyền lực có thể bỏ đi.
Bo góc lỗ khoét. Góc nhọn tạo tập trung ứng suất và là nơi nứt bắt đầu. Bán kính bo càng lớn càng tốt.
Giữ vành quanh lỗ. Để lại một vành dày quanh mép lỗ giúp giữ độ cứng. Đây là lý do chi tiết máy bay có hình dáng đặc trưng với các lỗ có gờ.
Gân tăng cứng. Thêm gân mỏng ở mặt phẳng chịu uốn cho phép giảm bề dày tấm chính rất nhiều.
Hướng gân. Đặt theo hướng truyền lực. Gân đặt sai hướng gần như không đóng góp gì mà vẫn thêm khối lượng.
Kết cấu tam giác. Ba điểm nối thành tam giác cứng hơn nhiều so với bốn điểm thành hình chữ nhật. Nguyên lý cũ và vẫn hiệu quả.
Đừng khoét quá mức. Chi tiết đầy lỗ trông kỹ thuật nhưng nếu khoét vào đường truyền lực thì độ cứng sụt mạnh mà khối lượng giảm ít.
Chỗ nên và không nên tiết kiệm
Nên giảm. Chi tiết ở đầu cánh tay. Vỏ và tấm che không chịu lực. Giá đỡ cảm biến. Cơ cấu kẹp.
Cân nhắc kỹ. Kết cấu chính chịu tải. Giảm quá thì độ võng tăng và độ chính xác giảm.
Không nên giảm. Chi tiết liên quan an toàn. Chi tiết chịu va đập. Chi tiết định vị cần độ cứng cao như giá đỡ camera hoặc mặt lắp ổ trục.
Chú ý tới đế. Robot cố định cần đế nặng để ổn định. Ở đây khối lượng là ưu điểm chứ không phải nhược điểm.
Cáp và ống cũng có khối lượng. Bó cáp lớn chạy dọc cánh tay không nhẹ, và nó nằm đúng chỗ đắt nhất.
Động cơ đặt ở đâu. Chuyển động cơ về gần gốc và truyền qua đai hoặc dây giảm khối lượng ở đầu tay đáng kể. Đánh đổi là thêm cơ cấu truyền và thêm độ đàn hồi.
Kiểm chứng thiết kế
Tính toán trước. Ước lượng độ võng dưới tải bằng công thức cơ bản. Không cần mô phỏng phức tạp cho phần lớn trường hợp.
Mô phỏng phần tử hữu hạn. Hữu ích cho hình dạng phức tạp và để tìm chỗ tập trung ứng suất. Nhớ rằng kết quả chỉ tốt bằng điều kiện biên đã đặt vào.
Đo trên chi tiết thật. Treo tải đã biết, đo độ võng bằng đồng hồ so. So với tính toán. Chênh lệch lớn nghĩa là có mối ghép lỏng hoặc giả định sai.
Đo tần số dao động riêng. Gõ nhẹ vào kết cấu và đo tần số rung. Tần số thấp nghĩa là kết cấu mềm, và nó giới hạn tốc độ điều khiển được.
Chú ý mối ghép. Trong thực tế, phần lớn độ mềm nằm ở các mối ghép chứ không ở bản thân chi tiết. Tối ưu chi tiết mà mối ghép lỏng thì không cải thiện gì.
Cân chi tiết thật. So với tính toán từ mô hình. Chênh lệch cho biết mô hình thiếu gì — thường là vít, cáp và chi tiết phụ mà không ai tính.
Lặp lại. Thiết kế nhẹ thường cần vài vòng. Vòng đầu tiên hiếm khi đạt được cả nhẹ lẫn đủ cứng.
Câu hỏi thường gặp
Vì sao khối lượng ở đầu cánh tay đắt hơn ở gốc?
Vì nó đòi hỏi mô-men lớn hơn ở mọi khớp phía trong, kéo theo động cơ lớn hơn và khớp mạnh hơn. Một kilogam ở đầu tay có thể kéo theo vài kilogam toàn hệ thống.
Cách giảm khối lượng hiệu quả nhất là gì?
Tối ưu tiết diện — ống rỗng cứng hơn nhiều so với thanh đặc cùng khối lượng, và tăng chiều cao tiết diện hiệu quả hơn tăng bề dày.
Khoét lỗ giảm khối lượng cần lưu ý gì?
Bo góc lỗ để tránh tập trung ứng suất, giữ vành dày quanh mép lỗ, và không khoét vào đường truyền lực chính.
Vì sao tối ưu chi tiết đôi khi không cải thiện độ cứng?
Vì trong thực tế phần lớn độ mềm nằm ở các mối ghép chứ không ở bản thân chi tiết. Mối ghép lỏng thì tối ưu chi tiết không có tác dụng.
Đọc thêm trong Pin & quản lý năng lượng và Cảm biến lực & xúc giác.