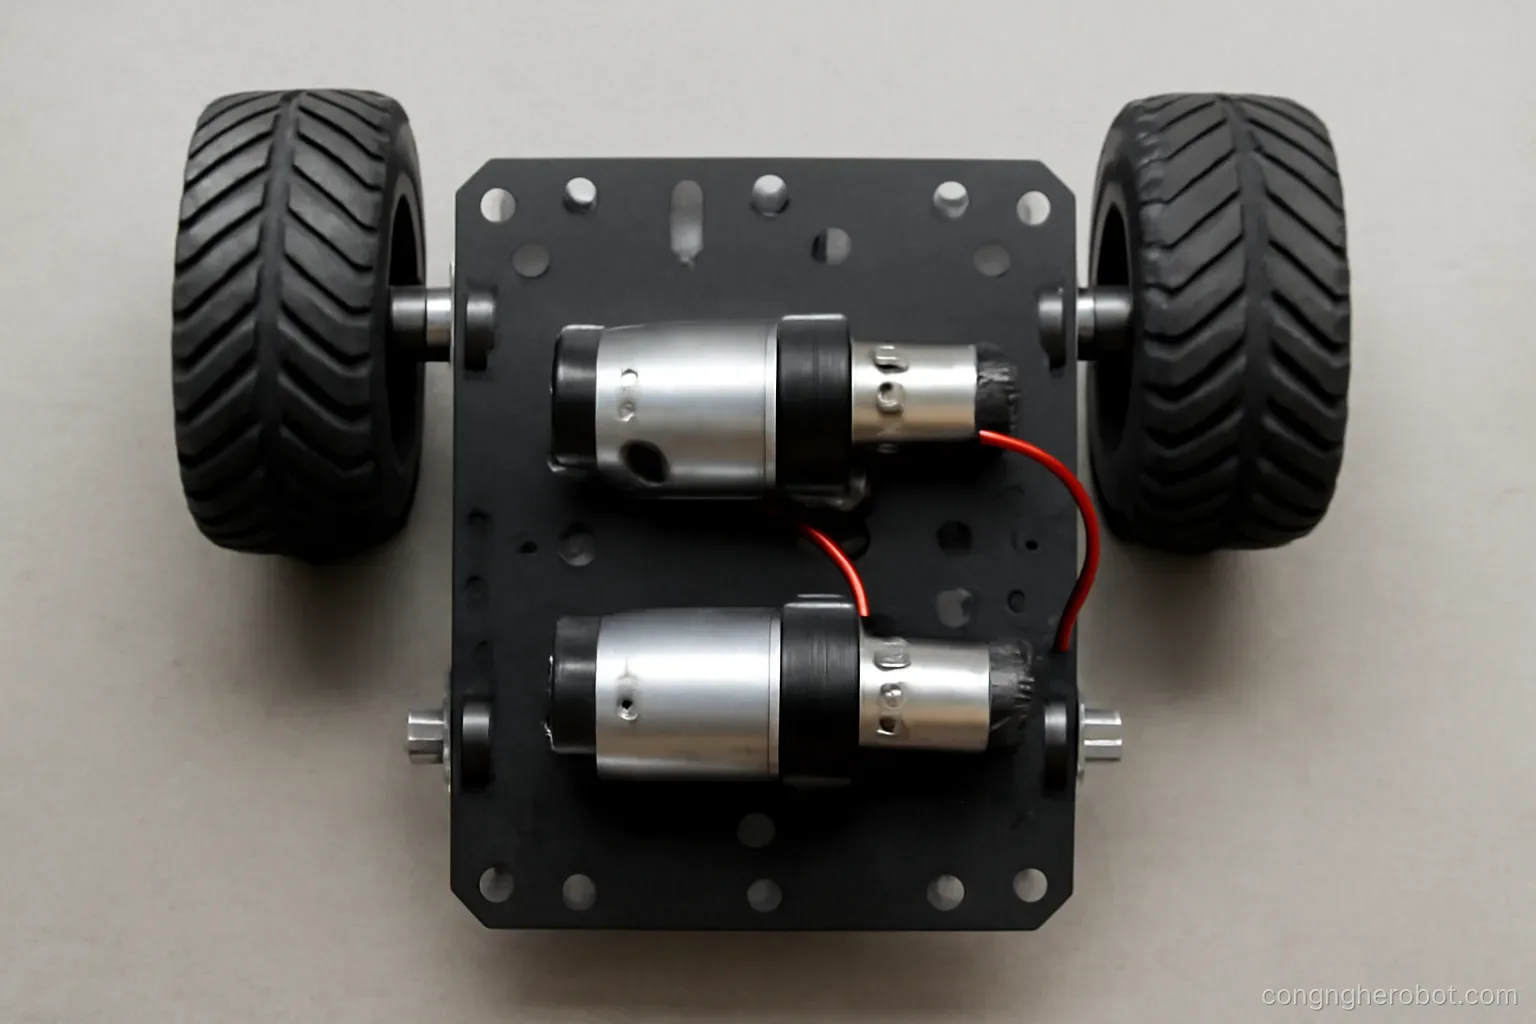
Cơ cấu di chuyển quyết định robot xoay được ở chỗ hẹp cỡ nào, vượt được ngưỡng cao bao nhiêu, và đi được trên loại sàn nào. Chọn sai thì không sửa được bằng phần mềm.
Các cấu hình phổ biến
Vi sai hai bánh. Hai bánh dẫn động độc lập cộng bánh tự lựa đỡ. Đơn giản nhất, rẻ nhất, xoay tại chỗ được. Không đi ngang được.
Vì sao phổ biến nhất. Cơ khí đơn giản, điều khiển đơn giản, xoay tại chỗ giải quyết được phần lớn nhu cầu trong nhà. Gần như mọi robot dịch vụ đều dùng.
Kiểu ô tô. Bánh sau dẫn động, bánh trước lái. Ổn định ở tốc độ cao. Không xoay tại chỗ được, cần bán kính quay. Hợp với robot ngoài trời đi nhanh.
Bánh đa hướng. Bánh có con lăn nghiêng cho phép đi mọi hướng kể cả đi ngang. Rất linh hoạt trong không gian chật.
Nhược điểm bánh đa hướng. Đắt, ồn, mòn nhanh, hiệu suất thấp, và rất kén mặt sàn — sàn không phẳng hoặc có khe làm con lăn kẹt.
Bánh lái xoay được. Mỗi bánh vừa quay vừa xoay hướng. Đi được mọi hướng với hiệu suất tốt, nhưng cơ khí và điều khiển phức tạp.
Bánh xích. Vượt địa hình gồ ghề, phân bố tải trên diện rộng. Xoay bằng cách trượt nên mòn sàn và tốn năng lượng. Hầu như không dùng trong nhà.
Chọn theo mặt sàn và môi trường
Sàn gạch phẳng trong nhà. Bánh cứng đường kính vừa, vi sai hai bánh. Cấu hình mặc định và nó hoạt động tốt.
Sàn có khe và mối nối. Bánh đường kính lớn hơn để không sụt vào khe. Tránh bánh đa hướng vì con lăn nhỏ dễ kẹt.
Thảm. Cần mô-men lớn hơn nhiều và bánh có độ bám tốt. Thảm dày là bài toán khó hơn nhiều người nghĩ.
Sàn ướt hoặc trơn. Bánh có vật liệu bám tốt, và giảm gia tốc để không trượt.
Ngưỡng và bậc nhỏ. Đường kính bánh quyết định vượt được ngưỡng cao bao nhiêu. Quy tắc thô là vượt được ngưỡng cao khoảng một phần tư đường kính bánh.
Dốc. Cần đủ mô-men và đủ ma sát. Và cần phanh giữ khi dừng trên dốc.
Ngoài trời. Bánh lớn, có hệ treo, vật liệu chịu tia cực tím và nước.
Hệ treo và tiếp xúc
Chi tiết quyết định robot đi êm hay giật.
Vấn đề với bốn điểm tiếp xúc cứng. Sàn không phẳng tuyệt đối nên một bánh sẽ hổng. Robot lắc lư và bánh dẫn động có thể mất bám.
Giải pháp — ba điểm. Ba điểm luôn tiếp xúc mặt phẳng. Đơn giản nhưng kém ổn định khi phanh gấp.
Giải pháp — treo đàn hồi. Lò xo ở mỗi bánh dẫn động, đảm bảo luôn tiếp xúc. Cách phổ biến nhất với robot dịch vụ.
Giải pháp — cân bằng cơ khí. Cơ cấu đòn bẩy phân phối tải đều giữa các bánh.
Vật liệu bánh. Bánh cứng lăn nhẹ, tốn ít năng lượng, chính xác về odometry. Bánh mềm bám tốt hơn, êm hơn, nhưng biến dạng làm sai số odometry và tốn năng lượng.
Bánh tự lựa. Bánh đỡ xoay tự do. Chúng gây vấn đề khi đổi hướng vì phải xoay lại, và có thể làm robot lệch trong khoảnh khắc đầu. Bánh tự lựa chất lượng kém là nguồn sai số odometry đáng kể.
Odometry và độ trượt
Odometry bánh xe. Đếm vòng quay để ước lượng quãng đường. Rẻ, tần số cao, và là nền của mọi hệ định vị.
Nguồn sai số — đường kính bánh. Sai số nhỏ trong đường kính gây sai số tỷ lệ trong quãng đường. Cần hiệu chỉnh bằng cách cho robot đi một đoạn đã đo và so.
Nguồn sai số — khoảng cách giữa hai bánh. Ảnh hưởng tới ước lượng góc xoay. Sai số này gây lệch hướng tích luỹ, và nó nghiêm trọng hơn sai số quãng đường.
Nguồn sai số — trượt. Bánh quay mà robot không đi. Xảy ra khi tăng tốc mạnh, khi sàn trơn, hoặc khi đâm vào vật cản.
Nguồn sai số — bánh mòn. Đường kính giảm dần theo thời gian. Cần hiệu chỉnh lại định kỳ.
Quy trình hiệu chỉnh. Cho robot đi thẳng một đoạn dài đã đo chính xác, so với giá trị odometry. Rồi cho xoay đủ vòng và so góc. Hai bài này hiệu chỉnh được hai tham số chính.
Phát hiện trượt. So odometry với IMU. Bánh quay mà IMU không thấy chuyển động là trượt. Cho phép robot biết ước lượng của mình không tin được.
Bảo trì cơ cấu di chuyển
Tóc và sợi quấn vào trục bánh. Vấn đề số một với robot trong nhà, đặc biệt nơi có người. Gây kẹt, tăng ma sát, và cuối cùng hỏng ổ trục.
Biện pháp. Thiết kế có nắp che trục, và đưa việc kiểm tra quấn vào lịch bảo trì hàng tuần.
Bánh mòn. Ảnh hưởng tới odometry và tới độ bám. Kiểm đường kính định kỳ.
Bánh tự lựa kẹt. Bụi và tóc vào ổ xoay. Bánh không xoay được làm robot bị kéo lệch.
Ổ trục bánh dẫn động. Nghe tiếng và đo dòng động cơ. Dòng tăng ở cùng nhiệm vụ là dấu hiệu ma sát tăng.
Độ căng đai nếu có truyền động đai. Đai chùng gây trượt và sai odometry.
Vật lạ dưới gầm. Đinh, mảnh vụn, giấy. Kiểm bằng mắt hàng ngày mất mười giây.
Ghi lại quãng đường đã chạy. Cho phép lập lịch thay bánh và ổ trục theo số kilomet thay vì chờ hỏng.
Câu hỏi thường gặp
Vì sao vi sai hai bánh phổ biến nhất?
Cơ khí và điều khiển đơn giản, rẻ, và xoay tại chỗ được — giải quyết phần lớn nhu cầu di chuyển trong nhà. Nhược điểm duy nhất là không đi ngang được.
Robot vượt được ngưỡng cao bao nhiêu?
Quy tắc thô là khoảng một phần tư đường kính bánh. Sàn có khe và mối nối cũng đòi hỏi bánh đường kính lớn hơn để không sụt vào.
Vì sao bốn bánh cứng gây vấn đề?
Sàn không phẳng tuyệt đối nên một bánh sẽ hổng, robot lắc lư và bánh dẫn động có thể mất bám. Cần treo đàn hồi hoặc cơ cấu cân bằng.
Vấn đề bảo trì số một của robot trong nhà là gì?
Tóc và sợi quấn vào trục bánh, gây kẹt, tăng ma sát và cuối cùng hỏng ổ trục. Cần nắp che trục và kiểm tra hàng tuần.
Đọc thêm trong Pin & quản lý năng lượng và Hộp số & truyền động.