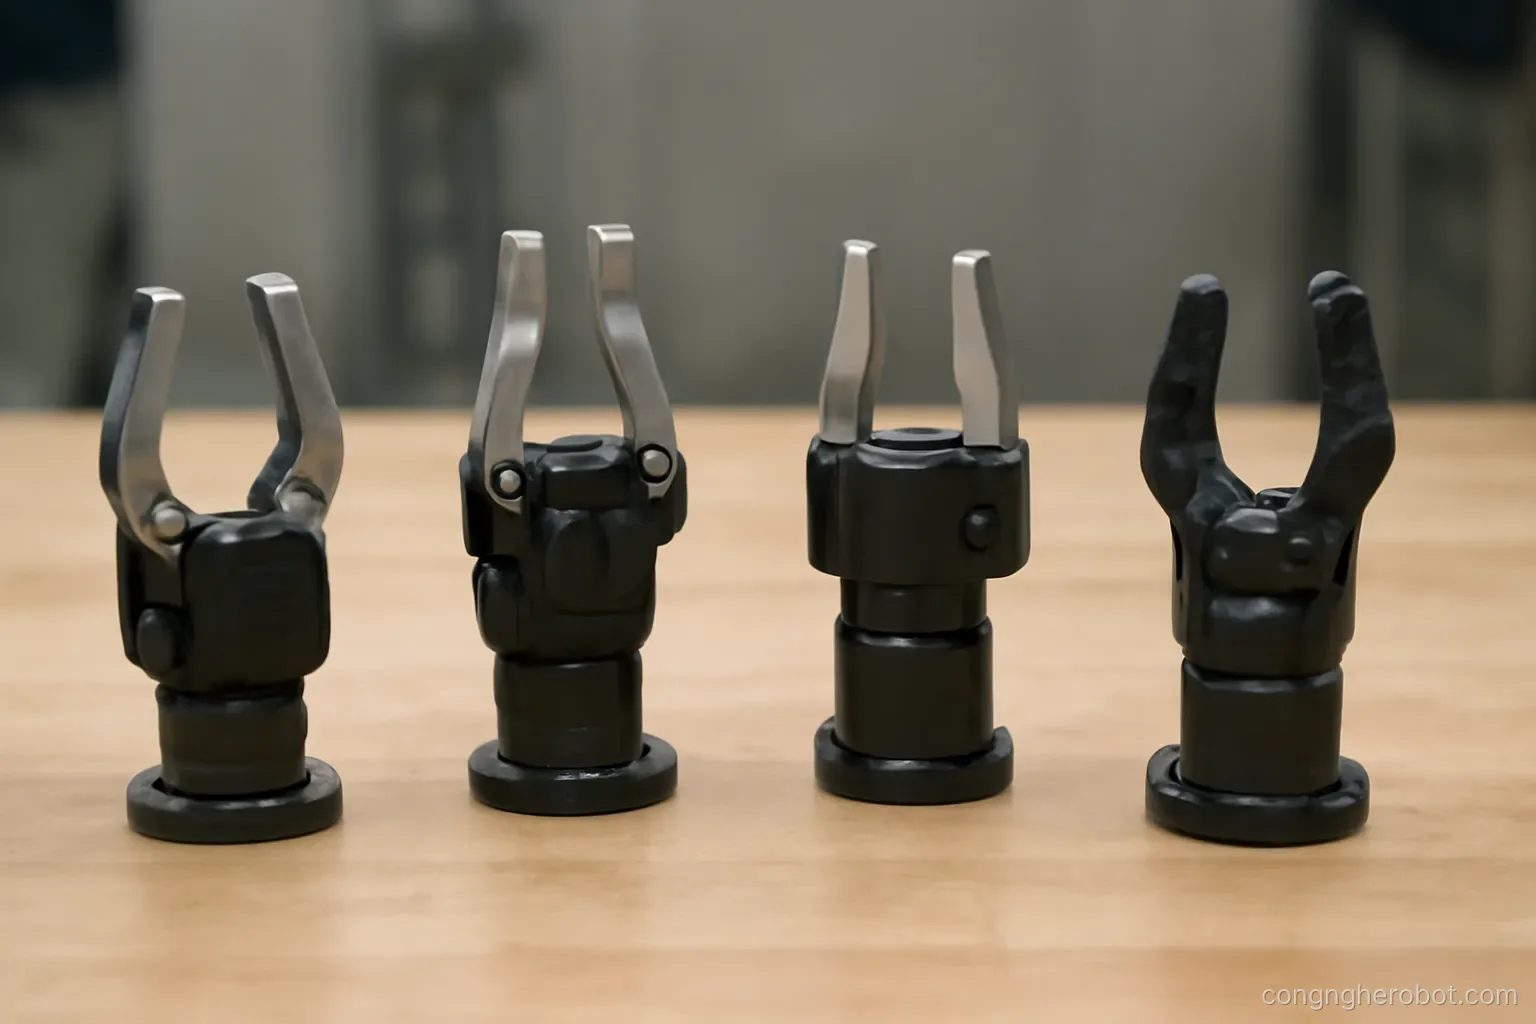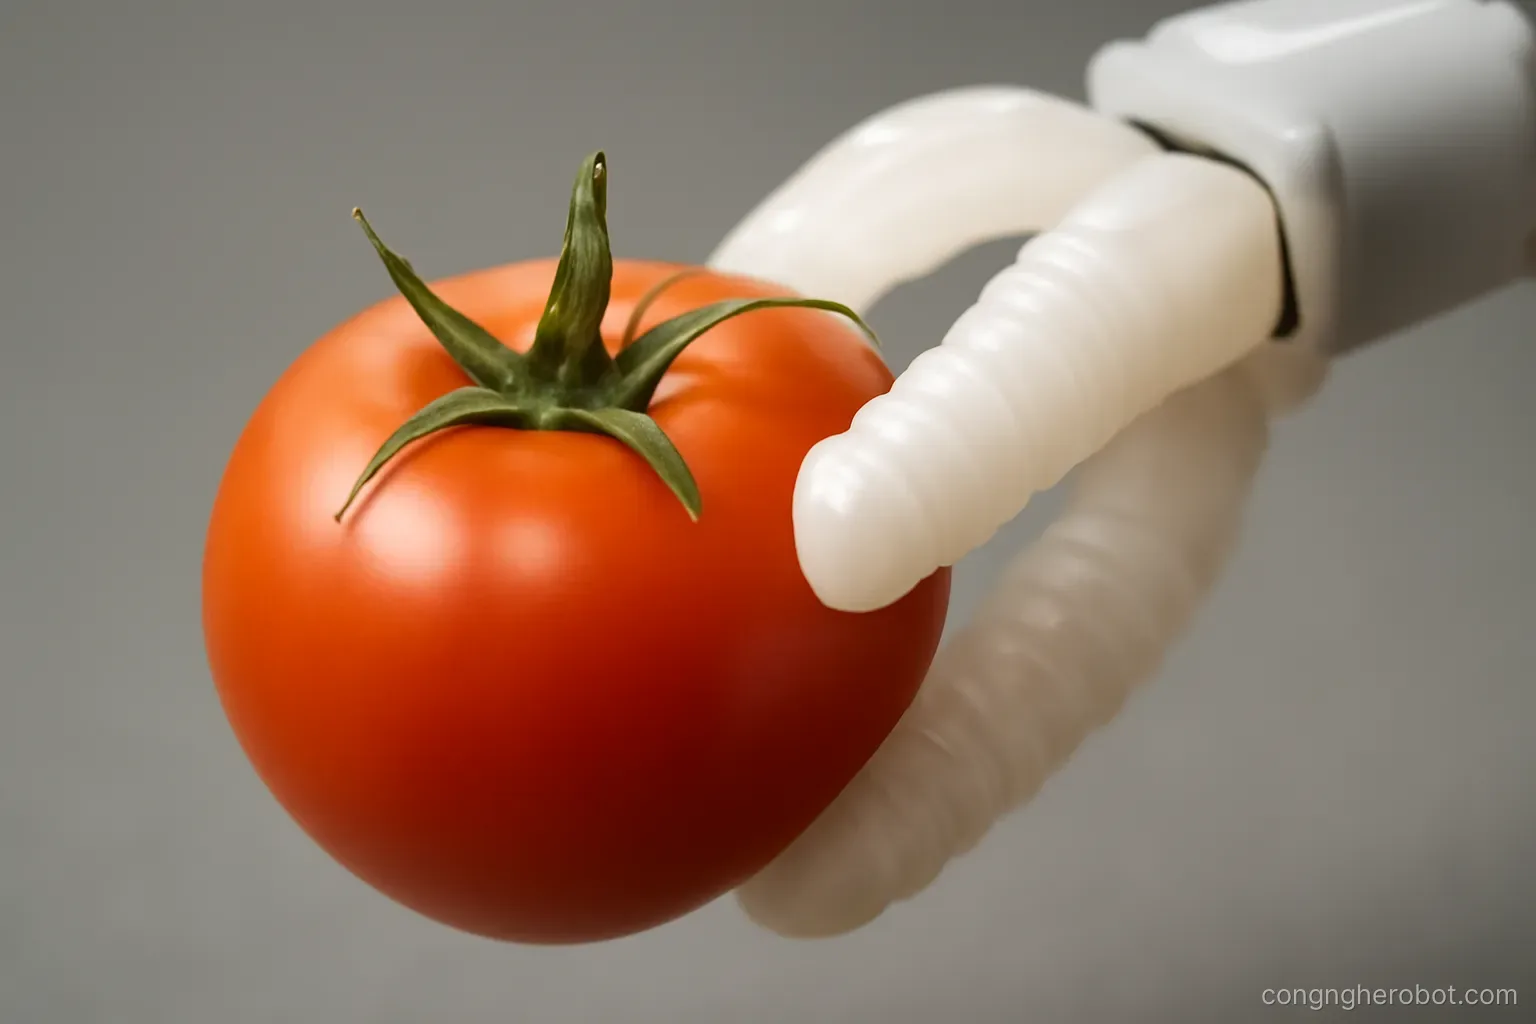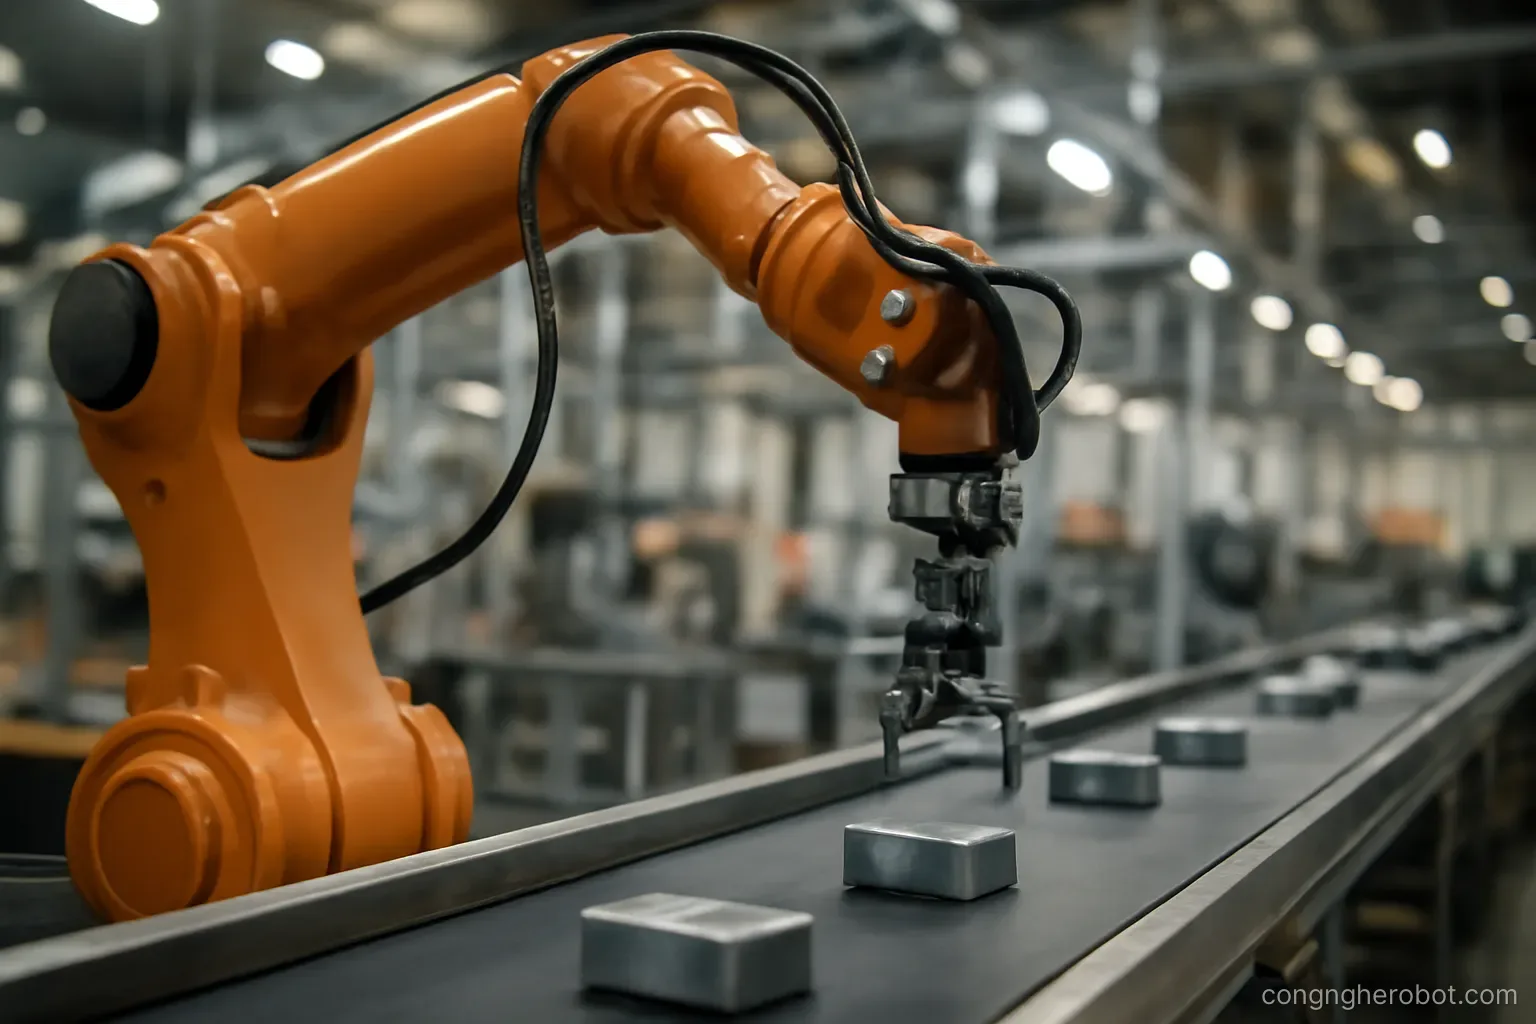
Chọn được cơ cấu kẹp phù hợp mới là một phần. Phần còn lại là ghép nó vào hệ thống sao cho robot biết mình đang cầm gì, biết khi nào thất bại, và xử lý được khi mọi thứ không như dự kiến.
Xác nhận đã cầm được
Vì sao bắt buộc. Robot cầm hụt rồi tiếp tục quy trình với tay không là kịch bản gây rối nhiều nhất — nó đặt cái không có vào chỗ nào đó, và hệ thống đếm sai từ đó trở đi.
Cách một — vị trí ngón kẹp. Ngón đóng hết cỡ nghĩa là không có gì ở giữa. Đơn giản nhất và đủ cho nhiều trường hợp.
Cách hai — độ chân không. Với giác hút, mức chân không đạt được cho biết đã hút chắc chưa. Chân không thấp nghĩa là hở hoặc không có vật.
Cách ba — cảm biến lực. Trọng lượng đo được sau khi nhấc lên cho biết có vật và cả vật nặng bao nhiêu.
Cách bốn — kiểm bằng thị giác. Chụp ảnh sau khi cầm. Chậm hơn nhưng chắc chắn nhất, và phát hiện được cả trường hợp cầm nhầm vật.
Kết hợp. Kiểm nhanh bằng cảm biến trên kẹp cho mọi lần, kiểm bằng thị giác định kỳ hoặc khi có nghi ngờ.
Kiểm cả khi nhả. Vật dính vào ngón và đi theo robot là lỗi phổ biến với vật ẩm hoặc có tĩnh điện.
Xử lý khi cầm thất bại
Phải có kế hoạch. Thất bại sẽ xảy ra. Hệ thống không có phương án thì mỗi lần thất bại là một lần gọi người.
Thử lại. Chụp lại, tính lại điểm cầm, thử lần nữa. Giới hạn số lần thử, thường hai hoặc ba.
Đổi điểm cầm. Lần đầu thất bại thì lần sau thử điểm khác trên cùng vật, không lặp lại y hệt.
Đẩy nhẹ để đổi tư thế. Nếu vật nằm ở tư thế không cầm được, đẩy nó ra một chút rồi thử lại. Kỹ thuật đơn giản và hiệu quả bất ngờ.
Bỏ qua và chuyển sang vật khác. Trong bài toán nhặt từ thùng, bỏ qua vật khó và lấy vật dễ trước. Vật khó có thể trở nên dễ sau khi vật khác đã được lấy đi.
Chuyển cho người. Sau khi hết cách. Đưa vào khay riêng hoặc báo nhân viên.
Ghi lại mọi thất bại. Ảnh và thông số. Phân tích sau cho biết loại vật nào hay hỏng và vì sao — đây là nguồn cải thiện tốt nhất.
Điều khiển và giao tiếp
Đường tín hiệu. Cơ cấu kẹp cần lệnh đóng mở và trả về trạng thái. Đơn giản với kẹp khí nén, phức tạp hơn với kẹp điện có nhiều tham số.
Thời gian đáp ứng. Kẹp mất thời gian đóng. Chương trình phải chờ xác nhận thay vì chờ một khoảng thời gian cố định — thời gian cố định hoặc quá dài làm chậm nhịp, hoặc quá ngắn gây lỗi.
Đặt lực và tốc độ theo loại vật. Với kẹp điện, lưu sẵn bộ tham số cho từng loại vật và chọn theo vật đang xử lý.
Đồng bộ với chuyển động. Bắt đầu đóng kẹp trước khi tới nơi một chút để tiết kiệm thời gian. Cần tính toán cẩn thận để không đóng quá sớm.
Trạng thái khi mất điện. Kẹp phải giữ vật. Vật rơi khi mất điện là vấn đề an toàn.
Chế độ bằng tay. Người phải mở được kẹp để lấy vật ra khi robot dừng bất thường. Cần nút hoặc cơ cấu nhả cơ khí.
Ảnh hưởng tới nhịp sản xuất
Thời gian kẹp là phần đáng kể của chu kỳ. Với chu kỳ vài giây thì một giây đóng mở kẹp là hai mươi phần trăm.
Cách giảm — chồng lấn thời gian. Bắt đầu đóng kẹp trong lúc đang tiếp cận. Bắt đầu di chuyển ngay khi có xác nhận, không chờ thêm.
Cách giảm — kẹp nhanh hơn. Khí nén nhanh hơn điện với cùng kích thước. Nếu nhịp là ràng buộc chính thì đây là lý do chọn khí nén.
Cách giảm — nhiều kẹp trên một đầu. Cầm nhiều vật một lần rồi đặt lần lượt. Giảm số lần di chuyển đi lại.
Đánh đổi với độ tin cậy. Chạy nhanh hơn thì tỷ lệ thất bại tăng, và mỗi lần thất bại tốn nhiều thời gian hơn là chạy chậm hơn một chút.
Tìm điểm tối ưu. Đo thông lượng thực tế ở vài mức tốc độ, tính cả thời gian xử lý thất bại. Điểm tối ưu thường chậm hơn tốc độ tối đa.
Đo trên thời gian dài. Thông lượng đo trong mười phút không phản ánh thông lượng cả ca, vì các sự cố hiếm không xuất hiện trong mười phút.
Bảo trì và vật tư
Cơ cấu kẹp là bộ phận mòn nhanh nhất. Nó chạm vào vật hàng nghìn lần mỗi ngày.
Danh sách vật tư tiêu hao. Giác hút, đệm ngón, gioăng, lò xo. Nên có sẵn và thay theo lịch chứ không chờ hỏng.
Dấu hiệu mòn. Tỷ lệ cầm hụt tăng dần. Đây là chỉ báo tốt nhất và nó cho cảnh báo sớm nếu có theo dõi.
Ngón bẩn. Với thực phẩm hoặc vật dính, ngón bám bẩn làm giảm ma sát. Cần lịch vệ sinh.
Kiểm rò rỉ khí. Với kẹp khí nén, rò rỉ làm giảm lực và tốn điện của máy nén.
Kiểm sau va chạm. Kẹp va vào gì đó có thể cong ngón. Ngón cong làm điểm cầm lệch một cách có hệ thống.
Có bộ kẹp dự phòng. Thay cả cụm rồi sửa sau nhanh hơn nhiều so với sửa tại chỗ. Với dây chuyền chạy liên tục thì đây là khoản đầu tư đáng.
Ghi số chu kỳ. Cho phép lập lịch thay theo số lần dùng thay vì theo thời gian, và đó là cách chính xác hơn.
Câu hỏi thường gặp
Vì sao xác nhận đã cầm được là bắt buộc?
Vì robot cầm hụt rồi tiếp tục quy trình với tay không sẽ đặt cái không có vào đâu đó, và hệ thống đếm sai từ đó trở đi.
Kỹ thuật đơn giản nào hiệu quả khi cầm thất bại?
Đẩy nhẹ vật để đổi tư thế rồi thử lại, và trong bài toán nhặt từ thùng thì bỏ qua vật khó lấy vật dễ trước — vật khó thường dễ hơn sau khi vật khác đã được lấy đi.
Vì sao không nên chờ một khoảng thời gian cố định sau lệnh kẹp?
Vì thời gian cố định hoặc quá dài làm chậm nhịp, hoặc quá ngắn gây lỗi. Nên chờ tín hiệu xác nhận từ cảm biến trên kẹp.
Dấu hiệu tốt nhất cho thấy cơ cấu kẹp cần bảo trì?
Tỷ lệ cầm hụt tăng dần. Nó cho cảnh báo sớm nếu có theo dõi, trước khi tỷ lệ thất bại ảnh hưởng tới sản lượng.
Đọc thêm trong Hộp số & truyền động và Vật liệu & kết cấu.