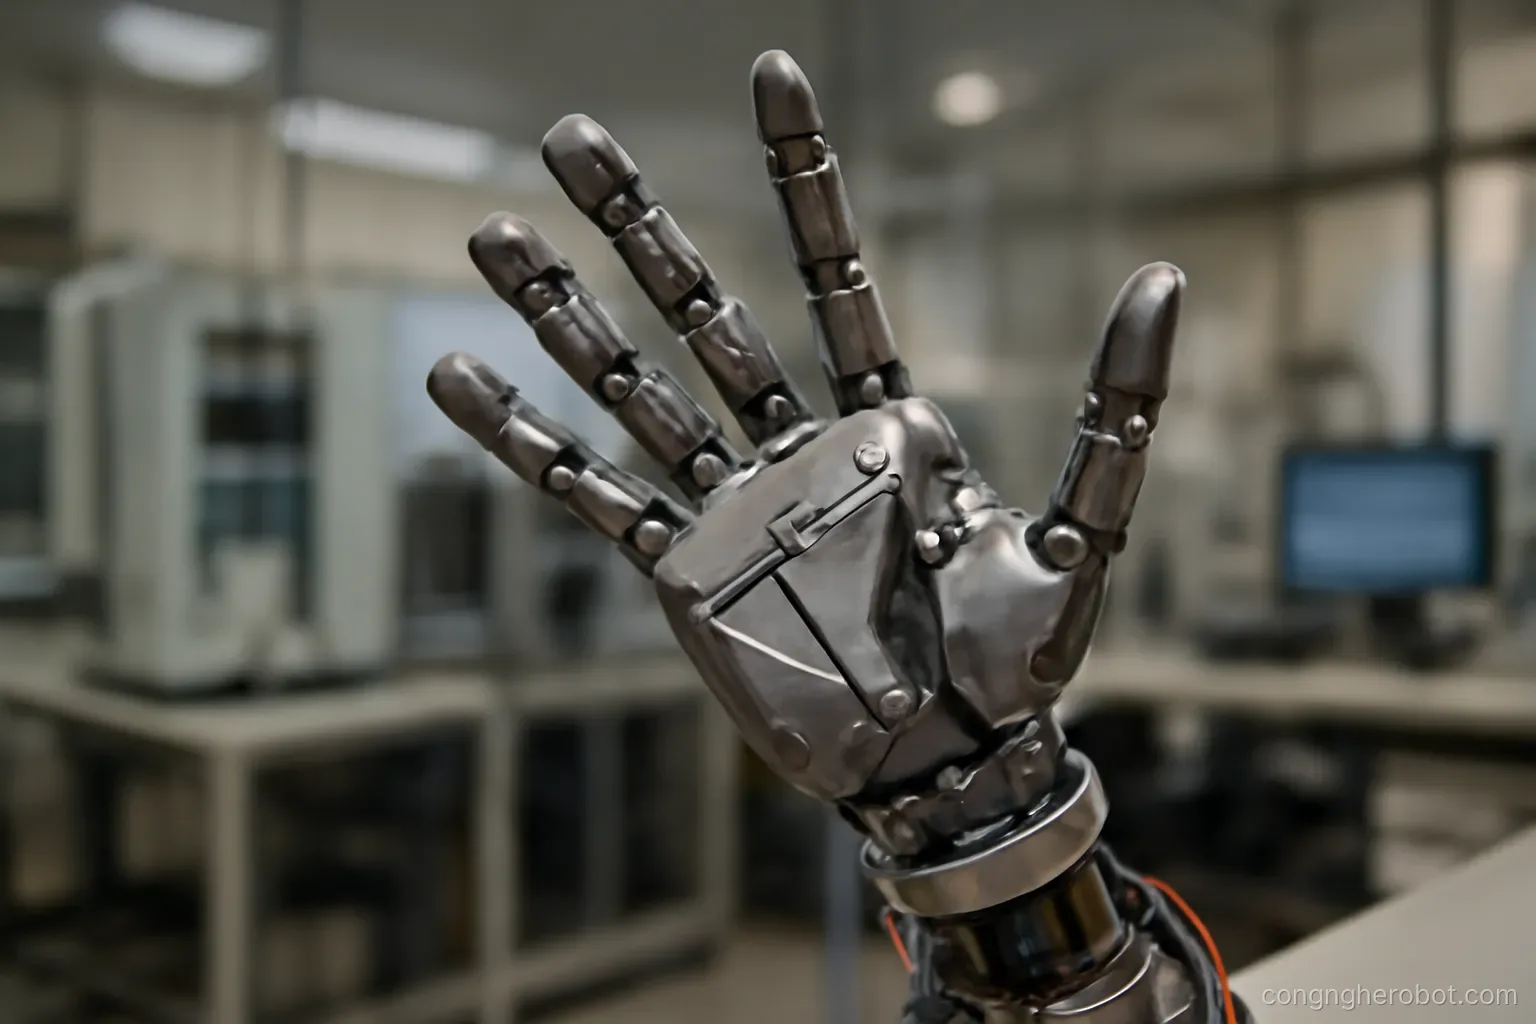
Bàn tay năm ngón là hình ảnh quen thuộc trong hình dung về robot. Trong công việc thật, kẹp hai ngón vẫn thắng gần như mọi lúc, và lý do đáng hiểu.
Vì sao bàn tay nhiều ngón hấp dẫn
Thế giới thiết kế cho tay người. Công cụ, tay nắm, nút bấm, đồ dùng. Bàn tay giống người về nguyên tắc dùng được tất cả mà không cần cải tạo môi trường.
Một cơ cấu cho nhiều việc. Không cần đổi công cụ giữa các nhiệm vụ.
Thao tác trong lòng bàn tay. Xoay vật, đổi cách cầm mà không đặt xuống. Con người làm liên tục và không nghĩ ngợi.
Nhiều kiểu cầm. Cầm bằng đầu ngón cho chính xác, cầm cả bàn tay cho chắc, cầm nhẹ để đẩy trượt.
Với robot hình người thì hợp lý về hình thức. Robot hình người mà có kẹp hai ngón trông không nhất quán, dù về công năng có thể tốt hơn.
Nhưng những lợi ích này đều là tiềm năng. Khai thác được chúng đòi hỏi khả năng điều khiển và cảm nhận mà hiện tại chưa đạt tới, và đó là toàn bộ vấn đề.
Rào cản kỹ thuật
Số bậc tự do lớn. Bàn tay người có hơn hai mươi bậc tự do. Nhồi được số động cơ tương ứng vào kích thước bàn tay là bài toán cơ khí rất khó.
Giải pháp dẫn động bằng dây. Động cơ đặt ở cẳng tay, kéo dây tới các ngón. Giảm khối lượng ở ngón, nhưng dây có ma sát, giãn, và đứt.
Giải pháp giảm bậc tự do. Các đốt ngón liên kết cơ khí để một động cơ điều khiển cả ngón. Đơn giản hơn nhiều, mất khả năng điều khiển từng đốt.
Độ bền. Ngón mảnh chịu lực lớn, va chạm liên tục. Bàn tay nghiên cứu thường hỏng sau vài trăm giờ.
Cảm nhận xúc giác. Con người điều khiển tay chủ yếu bằng cảm giác. Bàn tay robot không có xúc giác tương đương thì không cầm được tinh tế dù cơ khí đủ.
Điều khiển. Điều phối hai mươi bậc tự do để thực hiện một động tác cầm là bài toán chưa giải được tổng quát.
Chi phí. Bàn tay nhiều ngón đắt hơn kẹp hai ngón nhiều lần, và bảo trì phức tạp hơn nhiều.
Vì sao kẹp hai ngón vẫn thắng
So sánh thẳng thắn.
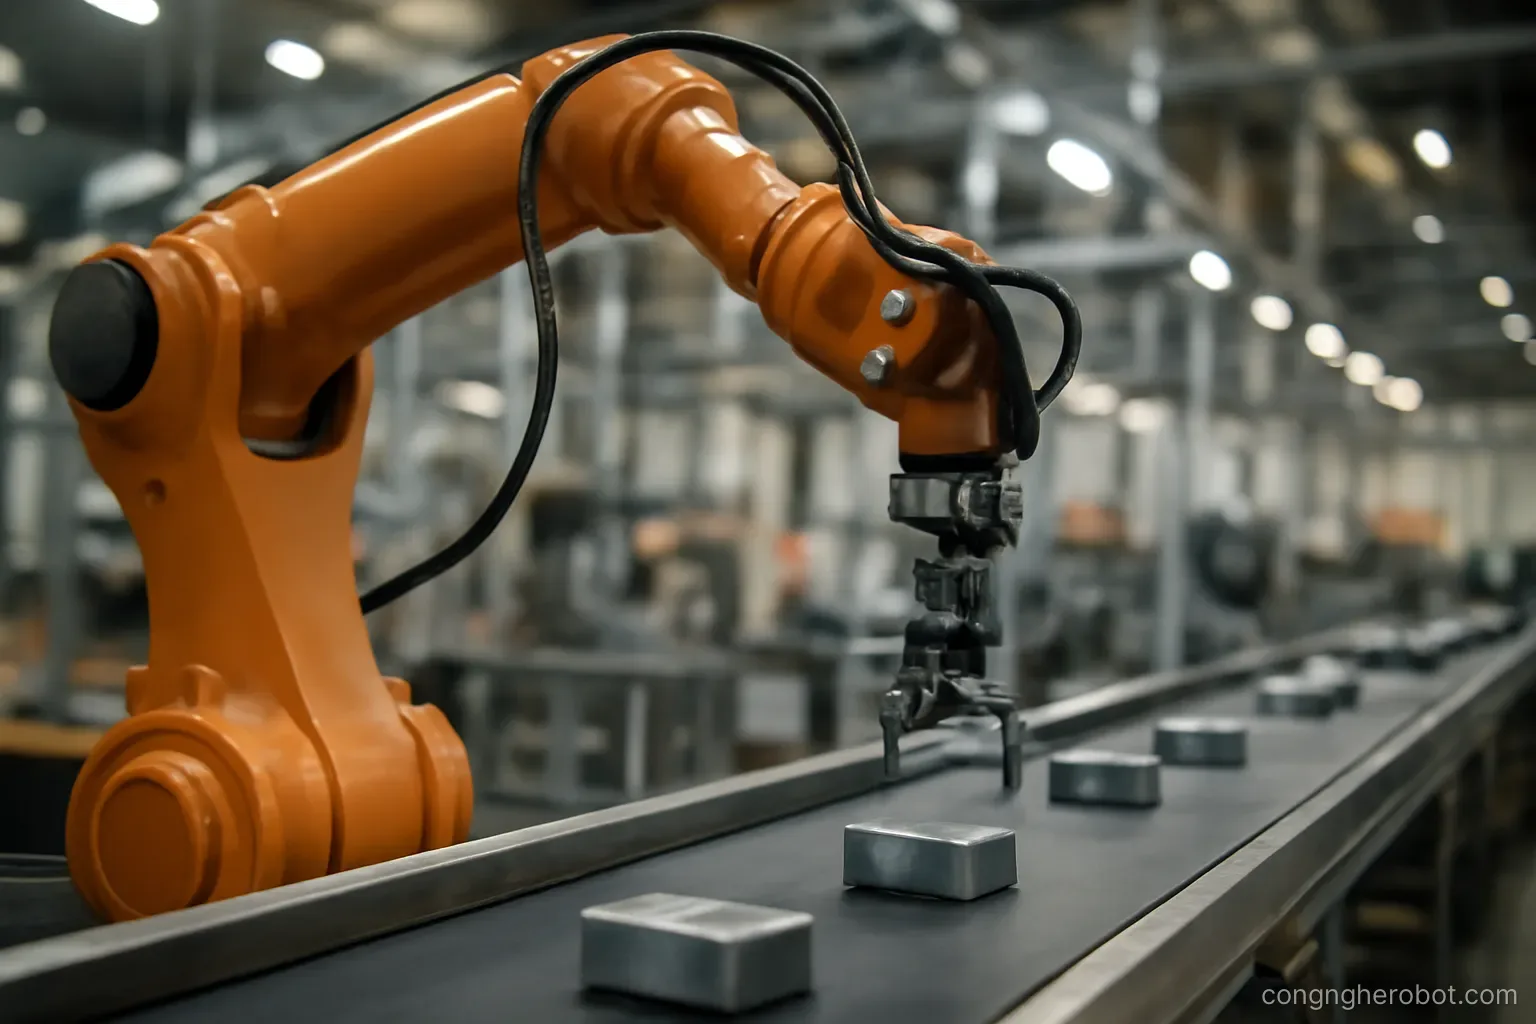
Đơn giản là ưu điểm. Ít bộ phận chuyển động thì ít thứ hỏng. Trong sản xuất, độ tin cậy quan trọng hơn khả năng.
Lực kẹp lớn. Hai ngón với cơ cấu đơn giản cho lực lớn hơn nhiều so với ngón mảnh của bàn tay nhiều ngón.
Điều khiển đơn giản. Mở và đóng. Không cần thuật toán phức tạp.
Rẻ và dễ thay. Hỏng thì thay nhanh, chi phí thấp.
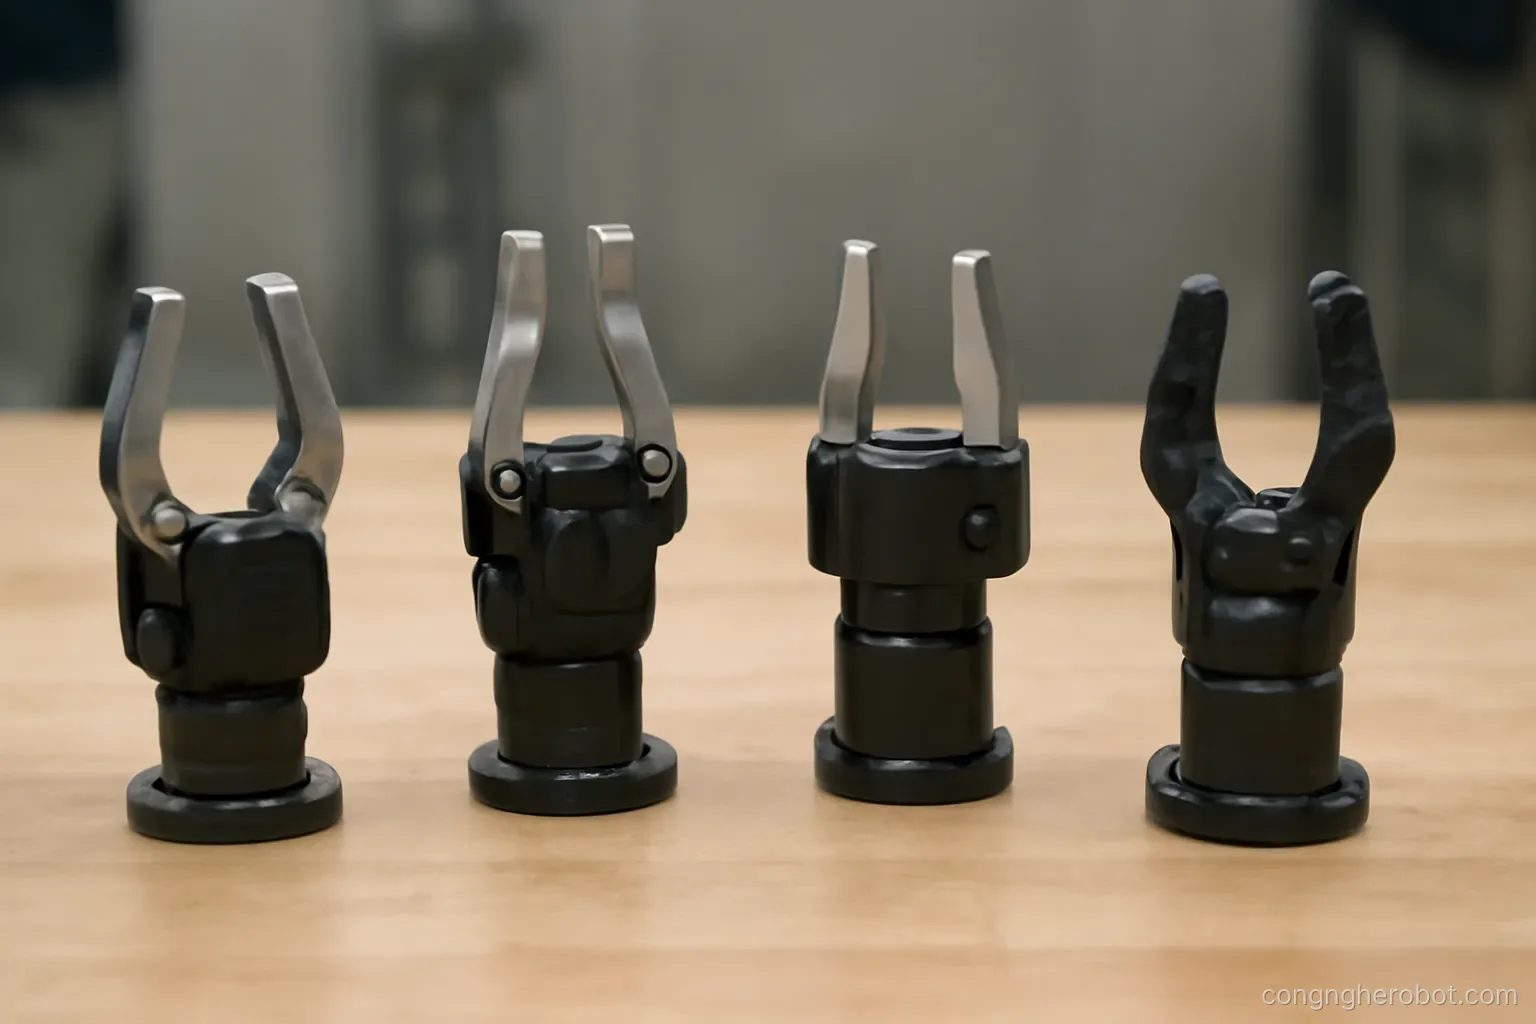
Tuỳ biến ngón giải quyết phần lớn nhu cầu. Ngón thiết kế riêng cho một loại vật thường hiệu quả hơn bàn tay tổng quát cho cùng vật đó.
Công việc công nghiệp không cần khéo léo. Phần lớn là nhặt, di chuyển, đặt. Không cần xoay vật trong lòng bàn tay.
Kết luận thực dụng. Nếu môi trường cấu trúc hoá được và vật thể biết trước thì kẹp đơn giản luôn là lựa chọn đúng. Bàn tay nhiều ngón chỉ có lý khi cả hai điều đó không thoả.
Các thiết kế trung gian
Chỗ có tiến bộ thực tế nhất.
Kẹp ba ngón có khớp thụ động. Các đốt tự gập theo hình vật khi đóng. Xử lý được dải vật rộng hơn kẹp hai ngón mà vẫn đơn giản.
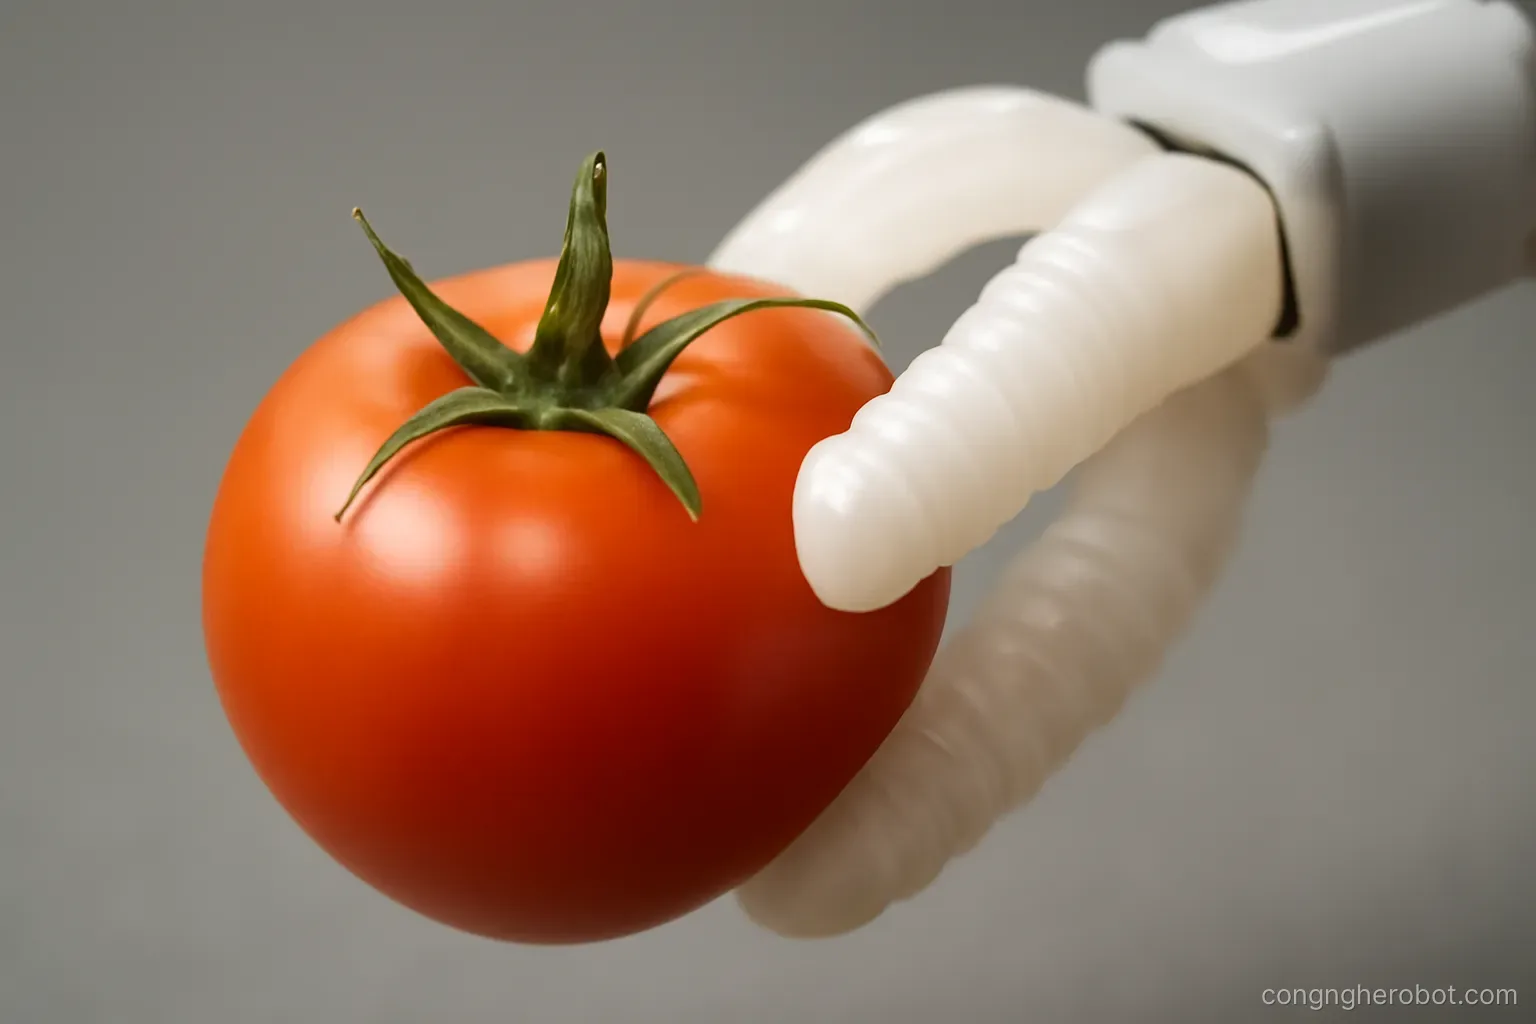
Kẹp hai ngón có ngón mềm. Bề mặt đàn hồi thích ứng hình dạng. Rất phổ biến và hiệu quả cho vật dễ vỡ.
Kẹp có ngón thay được nhanh. Thân kẹp giữ nguyên, ngón đổi theo loại vật. Kết hợp tính linh hoạt với sự đơn giản.
Kẹp tổ hợp giác hút và ngón. Đã nói ở phần trước. Đây là giải pháp thực dụng nhất cho kho vận với vật đa dạng.
Bàn tay ba ngón dẫn động ít. Ít động cơ hơn số khớp, dựa vào cơ cấu tự thích ứng. Rẻ hơn nhiều so với bàn tay điều khiển đầy đủ và làm được phần lớn việc.
Nguyên tắc chung. Thêm khả năng thích ứng thụ động thường hiệu quả hơn thêm bậc tự do chủ động. Cơ khí giải quyết được thì không cần điều khiển giải quyết.
Chỗ bàn tay nhiều ngón thật sự có ích
Để công bằng với hướng này.
Nghiên cứu về thao tác. Muốn nghiên cứu thao tác khéo léo thì cần phần cứng có khả năng đó. Đây là mục đích chính hiện nay và nó chính đáng.
Robot hình người làm việc trong môi trường của người. Nếu robot phải dùng công cụ thiết kế cho tay người thì cần hình dạng gần với tay người.
Điều khiển từ xa. Người điều khiển bằng găng tay, robot lặp lại động tác. Ở đây khả năng điều khiển đến từ người nên rào cản về thuật toán không tồn tại. Đây là ứng dụng thực tế nhất hiện nay.
Tay giả. Ứng dụng khác nhưng cùng công nghệ, và có giá trị rõ ràng cho người dùng.
Việc đòi hỏi nhiều kiểu cầm liên tiếp. Nếu một nhiệm vụ cần cầm vật theo nhiều cách khác nhau thì đổi công cụ nhiều lần chậm hơn dùng một bàn tay linh hoạt.
Đánh giá tỉnh táo. Bàn tay nhiều ngón là hướng nghiên cứu quan trọng và chưa phải giải pháp sản xuất. Trong năm tới mười năm, kẹp đơn giản có tuỳ biến vẫn sẽ làm phần lớn công việc thật.
Câu hỏi thường gặp
Vì sao bàn tay nhiều ngón chưa thay thế được kẹp hai ngón?
Vì trong sản xuất, độ tin cậy quan trọng hơn khả năng. Kẹp hai ngón ít bộ phận chuyển động, lực lớn, điều khiển đơn giản, rẻ và dễ thay.
Rào cản kỹ thuật lớn nhất của bàn tay nhiều ngón là gì?
Nhồi hơn hai mươi bậc tự do vào kích thước bàn tay, cùng với việc thiếu cảm nhận xúc giác tương đương — con người điều khiển tay chủ yếu bằng cảm giác.
Nguyên tắc thiết kế hiệu quả hơn là gì?
Thêm khả năng thích ứng thụ động thường hiệu quả hơn thêm bậc tự do chủ động. Cơ khí giải quyết được thì không cần điều khiển giải quyết.
Ứng dụng thực tế nhất của bàn tay nhiều ngón hiện nay?
Điều khiển từ xa — người điều khiển bằng găng tay, robot lặp lại động tác. Khả năng điều khiển đến từ người nên rào cản thuật toán không tồn tại.
Đọc thêm trong Vật liệu & kết cấu và Camera & LiDAR.