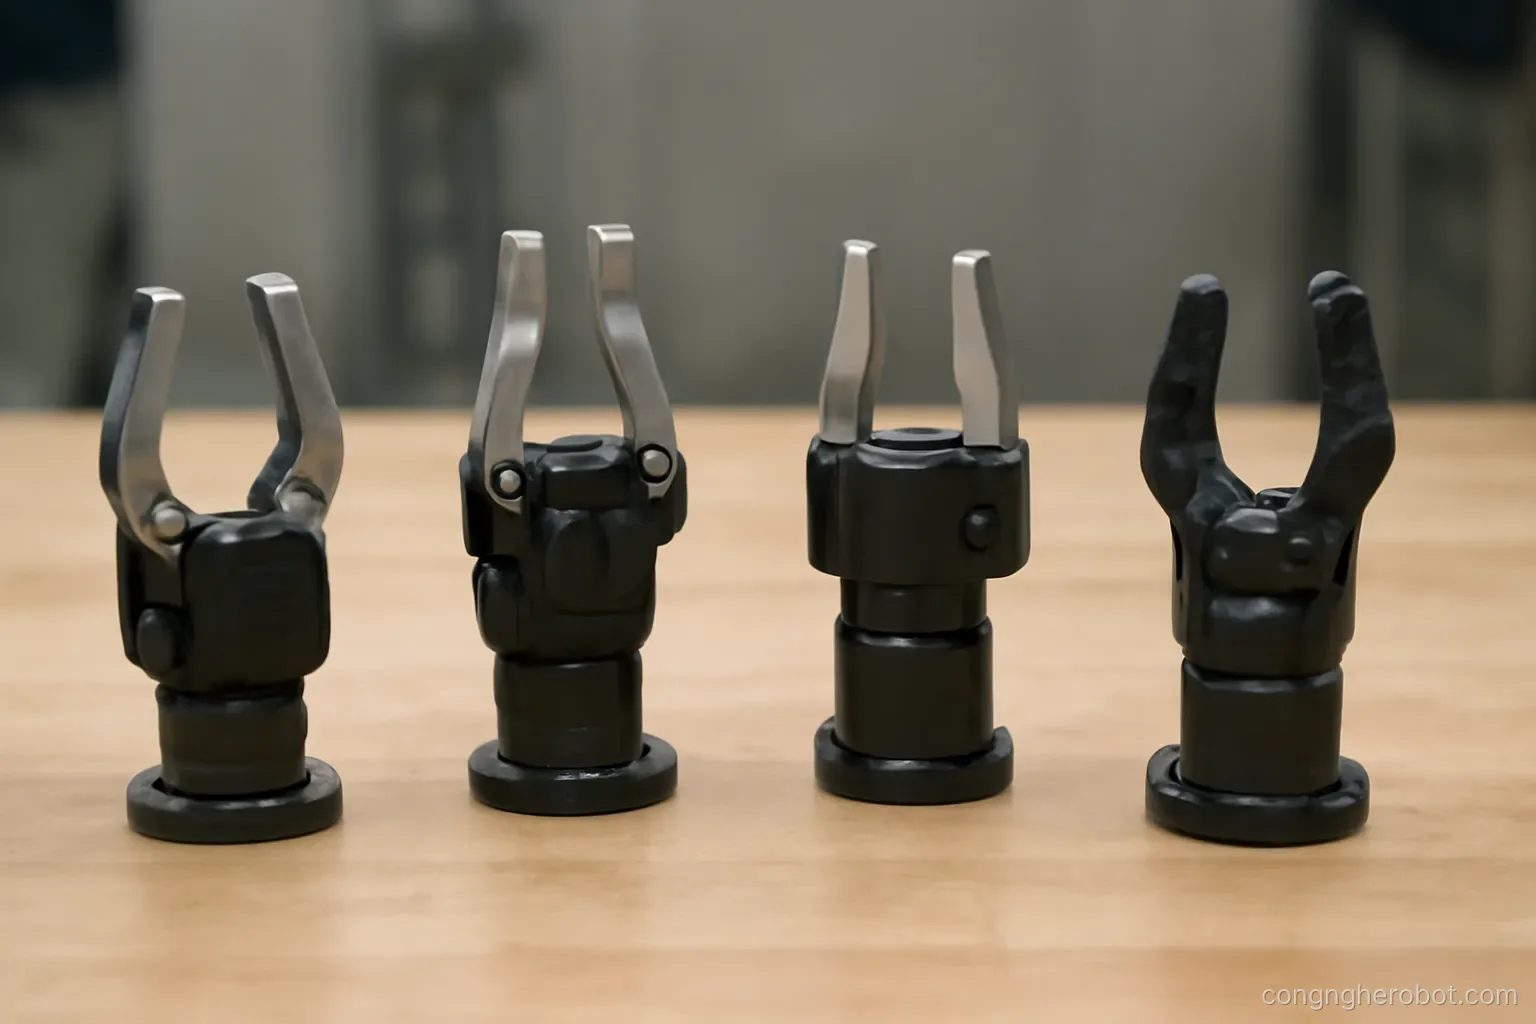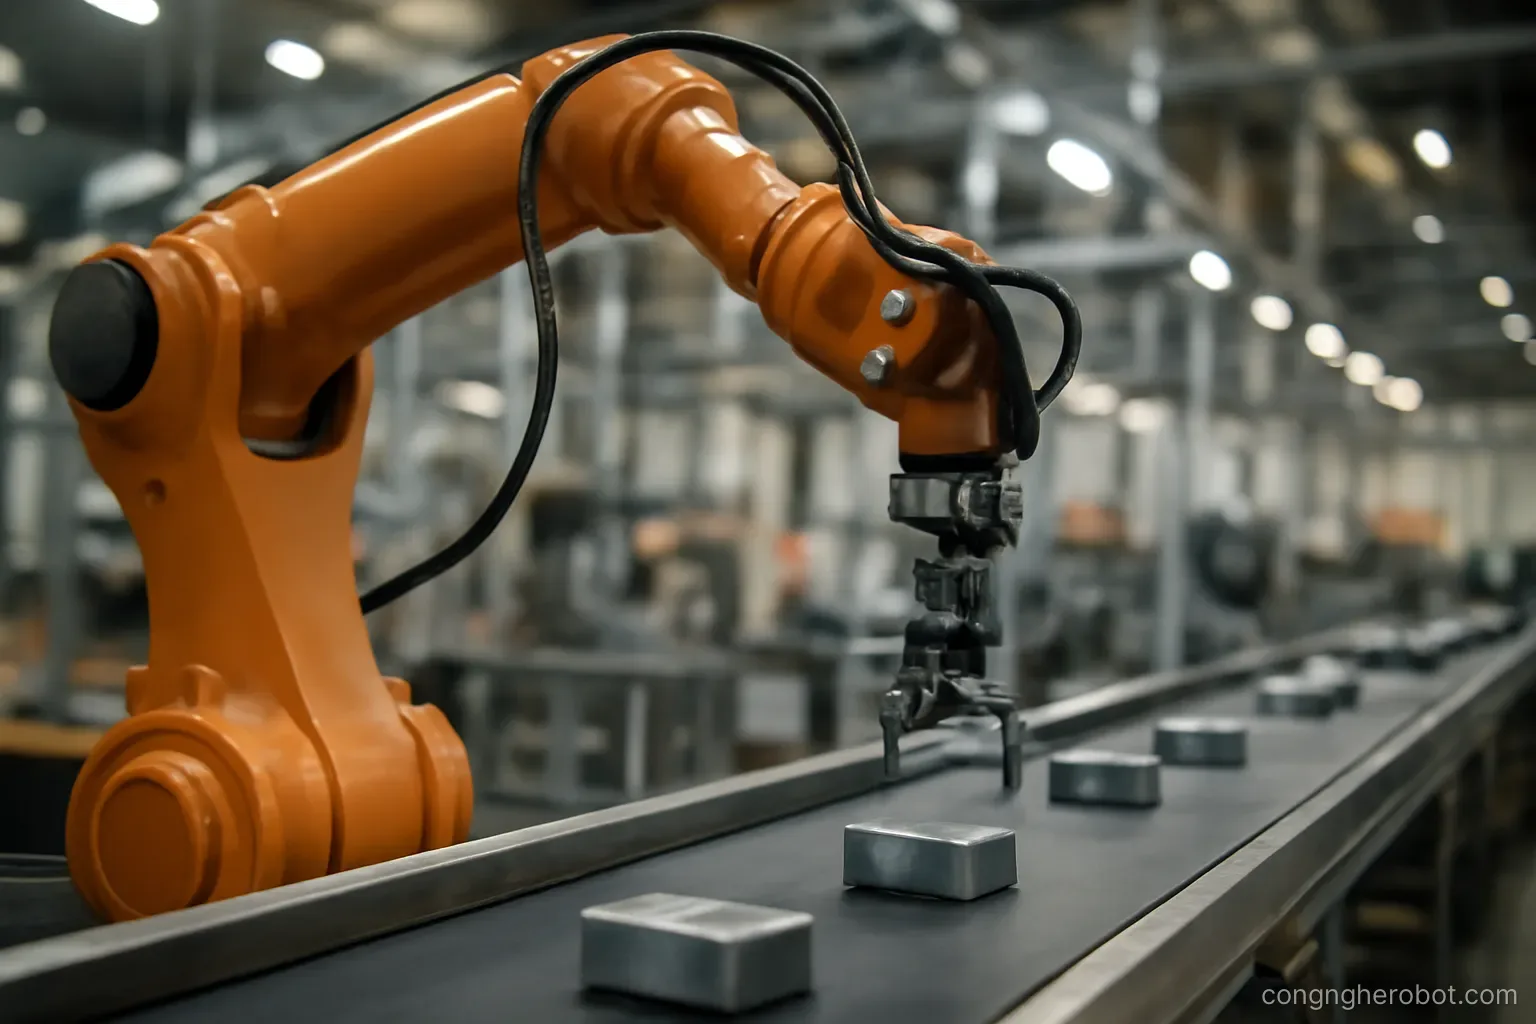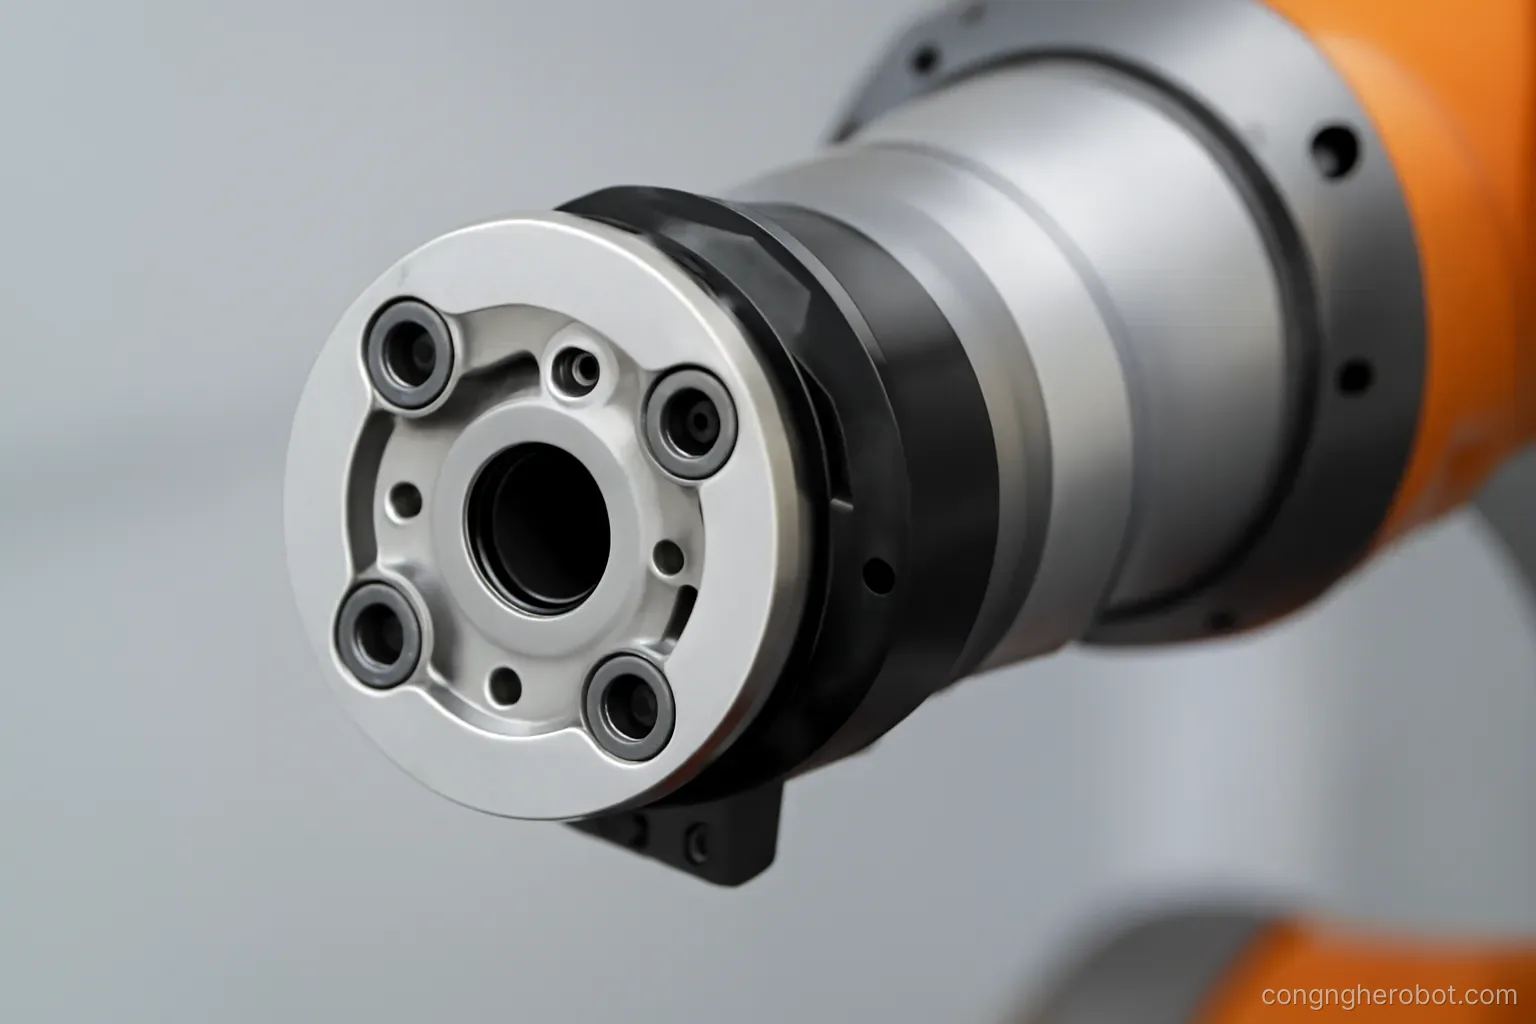
Một robot có thể hàn, gắp và bắt vít — nếu nó đổi được đầu công cụ. Cơ cấu làm việc đó nhỏ nhưng ảnh hưởng tới toàn bộ cách tổ chức trạm làm việc.
Cấu tạo và nguyên lý
Hai nửa. Nửa trên gắn cố định vào cổ tay robot; nửa dưới gắn vào từng công cụ.
Cơ cấu khoá. Thường là bi hoặc chốt được đẩy ra bằng khí nén, khoá chặt hai nửa lại.
Yêu cầu quan trọng — tự khoá. Mất khí nén hoặc mất điện thì khoá phải giữ nguyên, không nhả. Công cụ rơi giữa chừng là sự cố nghiêm trọng.
Định vị. Chốt côn và mặt tiếp xúc đảm bảo công cụ luôn về đúng vị trí. Độ lặp lại thường trong khoảng vài phần trăm milimet với cơ cấu tốt.
Truyền năng lượng và tín hiệu. Tiếp điểm điện, đường khí nén, đôi khi cả đường tín hiệu tốc độ cao đi qua khớp nối.
Cảm biến xác nhận. Báo đã khoá chưa và công cụ nào đang gắn. Bắt buộc — robot cần biết chắc trước khi di chuyển.
Tải trọng. Khớp nối có giới hạn về khối lượng và mô-men. Và bản thân nó cũng nặng, ăn vào tải trọng cho phép của robot.
Trạm để công cụ
Phần hay bị coi nhẹ và gây nhiều sự cố.
Giá đỡ công cụ. Mỗi công cụ có chỗ riêng, định vị chính xác để robot cắm vào được.
Dung sai. Giá đỡ nên có phễu dẫn hướng để robot không cần định vị hoàn hảo. Giá đỡ cứng nhắc làm việc đặt và lấy dễ kẹt.
Vị trí trạm. Trong tầm với robot, ngoài đường di chuyển chính, không cản người.
Che bụi. Công cụ để lâu không dùng sẽ bám bụi, và bụi trên mặt tiếp xúc gây tiếp xúc điện kém.
Cấp khí và điện tại trạm. Một số công cụ cần giữ trạng thái khi tháo rời — ví dụ kẹp đang giữ vật. Trạm có thể cấp khí để giữ.
Phát hiện công cụ có mặt. Cảm biến ở mỗi vị trí báo công cụ đang ở đó hay không. Ngăn robot đi lấy công cụ không có ở chỗ đó.
Thời gian đổi. Từ vài giây tới vài chục giây tuỳ khoảng cách. Nếu đổi thường xuyên thì thời gian này ăn vào năng suất đáng kể, và có khi đặt hai robot rẻ hơn.
Ảnh hưởng tới độ chính xác
Sai số cộng thêm. Khớp nối thêm một mắt xích vào chuỗi động học. Độ lặp lại của nó cộng vào sai số tổng.
Với ứng dụng chính xác cao. Vài phần trăm milimet có thể là đáng kể. Cần cân nhắc so với việc gắn cố định công cụ.
Hiệu chỉnh cho từng công cụ. Mỗi công cụ có điểm làm việc riêng so với mặt bích. Phải xác định và lưu cho từng công cụ.
Quy trình xác định điểm công cụ. Cho robot chạm đầu công cụ vào một điểm cố định từ nhiều hướng khác nhau, giải ra vị trí đầu công cụ. Có sẵn trong hầu hết bộ điều khiển.
Kiểm lại sau va chạm. Công cụ va vào gì đó có thể lệch. Điểm làm việc không còn đúng và robot bắt đầu làm sai một cách có hệ thống.
Mòn theo thời gian. Cơ cấu khoá và mặt định vị mòn sau nhiều nghìn lần đổi. Độ lặp lại giảm dần.
Theo dõi. Kiểm điểm công cụ định kỳ bằng cách chạm vào một mốc chuẩn. Phát hiện được trôi trước khi nó gây phế phẩm.
Truyền tín hiệu và năng lượng
Tiếp điểm điện. Điểm yếu chính. Chúng oxy hoá, mòn, và bám bụi. Tiếp xúc kém gây lỗi ngắt quãng rất khó chẩn đoán.
Bảo trì tiếp điểm. Lau định kỳ. Với môi trường ẩm thì tần suất cao hơn.
Số lượng tiếp điểm. Đếm nhu cầu cho mọi công cụ hiện tại và dự phòng cho công cụ tương lai. Thêm tiếp điểm sau này nghĩa là đổi cả khớp nối.
Đường khí nén. Cần cho công cụ dùng khí. Kiểm rò rỉ ở khớp nối định kỳ.
Tín hiệu tốc độ cao. Camera hoặc cảm biến trên công cụ cần băng thông. Không phải khớp nối nào cũng truyền được, cần chọn loại hỗ trợ.
Giải pháp không tiếp xúc. Truyền năng lượng và dữ liệu không tiếp xúc qua khớp nối. Không mòn, không oxy hoá. Đắt hơn và băng thông hạn chế.
Nhận diện công cụ tự động. Mỗi công cụ có mã, robot đọc được khi gắn. Ngăn được việc chạy chương trình sai công cụ — lỗi có thể gây hư hỏng.
Khi nào nên và không nên dùng
Nên dùng. Robot làm nhiều loại việc khác nhau. Sản xuất nhiều mã hàng với số lượng nhỏ mỗi loại. Cần một robot phục vụ nhiều trạm.
Nên dùng cho bảo trì. Ngay cả khi chỉ có một công cụ, khớp nối cho phép tháo công cụ ra sửa nhanh mà không tháo cả cụm.
Không nên dùng. Chỉ một công việc lặp lại, không đổi công cụ. Thêm khớp nối là thêm khối lượng, thêm sai số, thêm chi phí và thêm thứ có thể hỏng.
Không nên khi nhịp rất cao. Thời gian đổi công cụ không chấp nhận được. Dùng nhiều robot chuyên dụng thay vì một robot đa năng.
Cân nhắc kinh tế. Một robot có khớp nối và ba công cụ so với ba robot chuyên dụng. Tính cả năng suất mất do đổi công cụ, chi phí trạm công cụ, và độ phức tạp vận hành.
Kinh nghiệm. Khớp nối thường có lý khi số loại việc nhiều và nhịp không quá cao. Đó là mô tả khá đúng của nhiều cơ sở sản xuất theo lô nhỏ ở Việt Nam.
Bắt đầu đơn giản. Nếu chưa chắc, lắp cố định một công cụ trước, chạy vài tháng, rồi mới quyết định có cần linh hoạt không.
Câu hỏi thường gặp
Yêu cầu an toàn quan trọng nhất với khớp nối nhanh?
Phải tự khoá — mất khí nén hoặc mất điện thì khoá giữ nguyên chứ không nhả. Công cụ rơi giữa chừng là sự cố nghiêm trọng.
Điểm yếu chính của khớp nối là gì?
Tiếp điểm điện. Chúng oxy hoá, mòn và bám bụi, gây lỗi ngắt quãng rất khó chẩn đoán. Cần lau định kỳ, với tần suất cao hơn trong môi trường ẩm.
Vì sao cần kiểm lại điểm công cụ sau va chạm?
Vì công cụ có thể lệch, làm điểm làm việc không còn đúng và robot bắt đầu làm sai một cách có hệ thống mà không có cảnh báo.
Khi nào không nên dùng khớp nối nhanh?
Khi chỉ làm một công việc lặp lại không đổi công cụ, hoặc khi nhịp sản xuất rất cao khiến thời gian đổi không chấp nhận được.
Đọc thêm trong Cảm biến lực & xúc giác và Vật liệu & kết cấu.