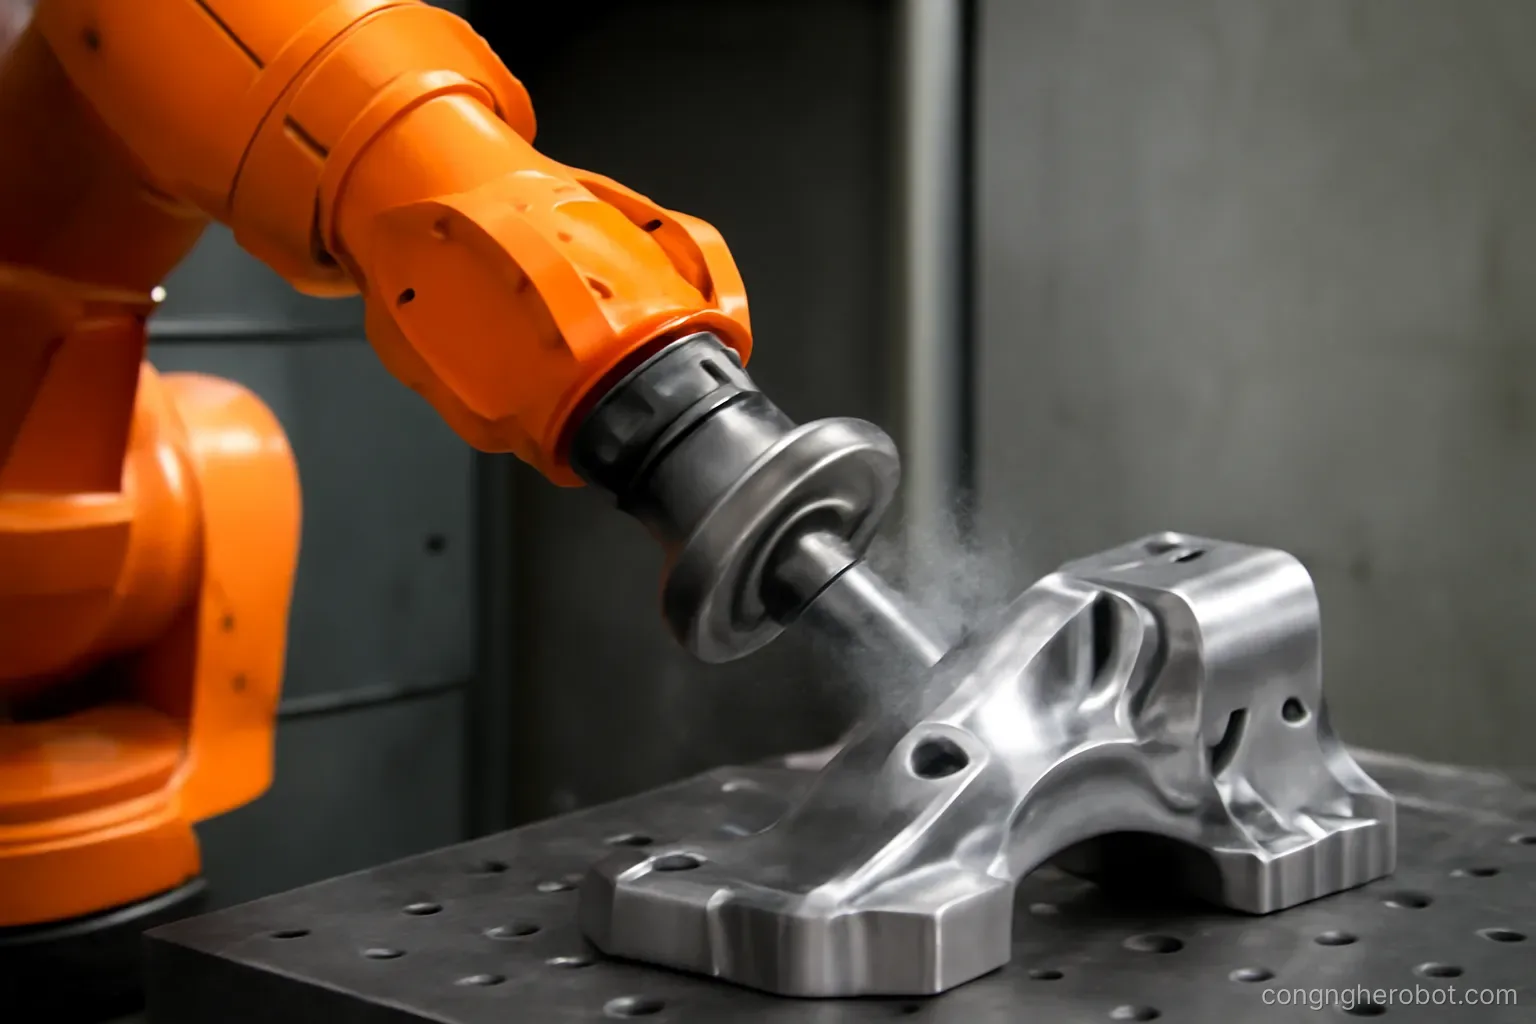
Lắp cảm biến lực xong là mới có nửa việc. Dùng số đo đó để robot hành xử đúng khi tiếp xúc là bài toán điều khiển riêng, và nó nổi tiếng khó ổn định.
Ba sơ đồ cơ bản
Điều khiển lực thuần. Đặt mục tiêu là một giá trị lực, robot điều chỉnh vị trí để đạt lực đó. Dùng khi việc cần là duy trì lực ép — mài, đánh bóng.
Vấn đề. Nếu mất tiếp xúc thì lực bằng không, robot sẽ tiến tới vô hạn để tìm lực. Cần giới hạn hành trình bắt buộc.
Điều khiển lai. Chia không gian thành các hướng: hướng nào điều khiển lực, hướng nào điều khiển vị trí. Mài một bề mặt thì điều khiển lực theo phương vuông góc mặt, điều khiển vị trí theo hai phương trong mặt.
Vấn đề của điều khiển lai. Cần biết hướng của bề mặt. Bề mặt cong hoặc chưa biết thì phải ước lượng liên tục, và ước lượng sai thì hệ thống hành xử kỳ lạ.
Điều khiển trở kháng. Không đặt mục tiêu lực hay vị trí mà đặt quan hệ giữa chúng — robot hành xử như có lò xo và giảm chấn ảo. Bền và an toàn nhất, dùng rộng rãi nhất.
Chọn thế nào. Cần lực chính xác thì điều khiển lực hoặc lai. Cần an toàn và bền trước bất định thì trở kháng. Với robot làm việc cạnh người thì trở kháng gần như luôn là lựa chọn đúng.
Vấn đề ổn định khi tiếp xúc
Hiện tượng gây khó nhất và cần hiểu để chỉnh được.
Biểu hiện. Robot chạm vào bề mặt cứng rồi rung, gõ liên tục, hoặc bật ra rồi lao vào lặp đi lặp lại.
Nguyên nhân. Khi tiếp xúc bề mặt cứng, một dịch chuyển rất nhỏ tạo ra thay đổi lực rất lớn. Vòng điều khiển vốn ổn định trong không khí trở nên quá nhạy khi tiếp xúc.
Yếu tố làm nặng thêm. Độ trễ trong vòng điều khiển. Bề mặt càng cứng và độ trễ càng lớn thì càng dễ mất ổn định.
Cách xử lý — giảm hệ số. Điều khiển mềm hơn khi tiếp xúc. Đơn giản nhất, đổi lại là phản ứng chậm.
Cách xử lý — thêm độ mềm cơ khí. Một lớp đàn hồi ở đầu công cụ làm quan hệ giữa dịch chuyển và lực bớt gắt. Rất hiệu quả và rẻ.
Cách xử lý — tăng tần số vòng điều khiển. Giảm độ trễ. Cần phần cứng đủ nhanh và giao tiếp đủ nhanh với bộ điều khiển động cơ.
Cách xử lý — tiếp cận chậm. Giảm tốc trước khi chạm để giảm năng lượng va chạm ban đầu.
Kinh nghiệm thực tế. Thêm một miếng đệm đàn hồi thường giải quyết được vấn đề nhanh hơn nhiều so với chỉnh tham số điều khiển hàng tuần.
Ứng dụng lắp ráp
Bài toán kinh điển của điều khiển lực.
Vấn đề. Đưa chi tiết vào lỗ có khe hở rất nhỏ, trong khi sai số vị trí lớn hơn khe hở đó.
Chiến lược tìm kiếm. Chạm bề mặt, giữ lực ép nhẹ theo phương vào, rồi di chuyển theo quỹ đạo xoắn ốc trong mặt phẳng cho tới khi lực theo phương vào giảm đột ngột — đó là lúc chi tiết rơi vào miệng lỗ.
Giai đoạn đưa vào. Giữ lực ép, cho phép chi tiết tự xoay theo hướng lỗ bằng cách điều khiển mềm theo các phương xoay.
Kẹt và cách gỡ. Chi tiết có thể kẹt do nghiêng. Phát hiện bằng lực tăng mà không tiến được, gỡ bằng cách lùi nhẹ và xoay.
Cơ cấu tuân theo thụ động. Một cụm cơ khí cho phép công cụ tự lệch và tự xoay trong giới hạn nhỏ. Không cần điều khiển gì và giải quyết được nhiều trường hợp. Rẻ và cực kỳ đáng cân nhắc trước khi làm điều khiển lực phức tạp.
Kết hợp là tốt nhất. Cơ cấu tuân theo thụ động lo phần lệch nhỏ, điều khiển lực lo phần tìm kiếm và phát hiện. Đây là cấu hình được dùng trong sản xuất thật.
Phát hiện va chạm cho an toàn
Ứng dụng quan trọng nhất về mặt an toàn.
Mục tiêu. Robot đang di chuyển chạm vào người hoặc vật lạ thì dừng ngay và giảm lực.
Cách phát hiện — so với mô hình. Tính mô-men dự kiến ở mỗi khớp cho chuyển động đang thực hiện, so với mô-men đo được. Chênh lệch lớn nghĩa là có lực ngoài.
Chất lượng phụ thuộc mô hình. Mô hình động lực học và ma sát càng chính xác thì ngưỡng phát hiện càng nhạy. Mô hình kém thì phải đặt ngưỡng cao và va chạm nhẹ không bị phát hiện.
Ma sát là khó nhất. Nó thay đổi theo nhiệt độ, tốc độ và độ mòn, làm chênh lệch nền dao động.
Phản ứng sau khi phát hiện. Dừng ngay là một lựa chọn. Lùi lại theo hướng lực là lựa chọn tốt hơn với an toàn cho người — nó giải phóng người bị kẹp.
Thời gian phản ứng. Từ lúc chạm tới lúc dừng phải rất ngắn. Đây là lý do phát hiện va chạm phải chạy ở tầng thấp nhất, không qua tầng phần mềm cấp cao.
Không thay thế được biện pháp an toàn cơ khí. Với robot lớn tốc độ cao, phát hiện va chạm là lớp bổ sung, không phải lớp duy nhất.
Chỉnh và gỡ lỗi hệ điều khiển lực
Thực hành cụ thể.
Kiểm cảm biến trước. Đặt tải đã biết, xem số đọc có đúng không theo cả sáu thành phần. Nhiều vấn đề hoá ra là hiệu chuẩn cảm biến hoặc hướng trục bị nhầm dấu.
Kiểm bù trọng lượng. Chạy robot trong không khí ở nhiều tư thế, lực đo phải gần không.
Bắt đầu với hệ số rất thấp. Robot mềm và chậm. Tăng dần. Bắt đầu với hệ số cao là cách nhanh nhất làm hỏng thứ gì đó.
Thử với bề mặt mềm trước. Xốp, cao su. Rồi mới tới bề mặt cứng. Bề mặt cứng là điều kiện khắc nghiệt nhất về ổn định.
Ghi lại tín hiệu lực theo thời gian. Nhìn đồ thị cho biết ngay hệ đang dao động ở tần số nào, từ đó suy ra nên chỉnh gì.
Luôn có giới hạn cứng. Giới hạn lực tối đa và giới hạn hành trình, kiểm ở tầng thấp, độc lập với vòng điều khiển lực. Vòng điều khiển lỗi thì giới hạn này ngăn hư hỏng.
Và chuẩn bị dừng khẩn cấp trong tầm tay. Trong giai đoạn chỉnh, hệ mất ổn định là chuyện sẽ xảy ra.
Câu hỏi thường gặp
Vì sao điều khiển lực dễ mất ổn định khi chạm bề mặt cứng?
Vì một dịch chuyển rất nhỏ tạo thay đổi lực rất lớn, nên vòng điều khiển vốn ổn định trong không khí trở nên quá nhạy. Độ trễ trong vòng điều khiển làm nặng thêm.
Cách xử lý mất ổn định nhanh nhất trong thực tế?
Thêm một lớp đàn hồi ở đầu công cụ. Nó làm quan hệ giữa dịch chuyển và lực bớt gắt, và thường hiệu quả hơn nhiều so với chỉnh tham số điều khiển hàng tuần.
Chiến lược lắp chi tiết vào lỗ khít là gì?
Chạm bề mặt, giữ lực ép nhẹ, di chuyển theo quỹ đạo xoắn ốc cho tới khi lực theo phương vào giảm đột ngột — đó là lúc chi tiết rơi vào miệng lỗ.
Phát hiện va chạm hoạt động thế nào?
So mô-men dự kiến theo mô hình động lực học với mô-men đo được ở mỗi khớp. Chênh lệch lớn nghĩa là có lực ngoài. Chất lượng phụ thuộc độ chính xác của mô hình ma sát.
Đọc thêm trong Chip & bo điều khiển và Cơ cấu kẹp & gripper.