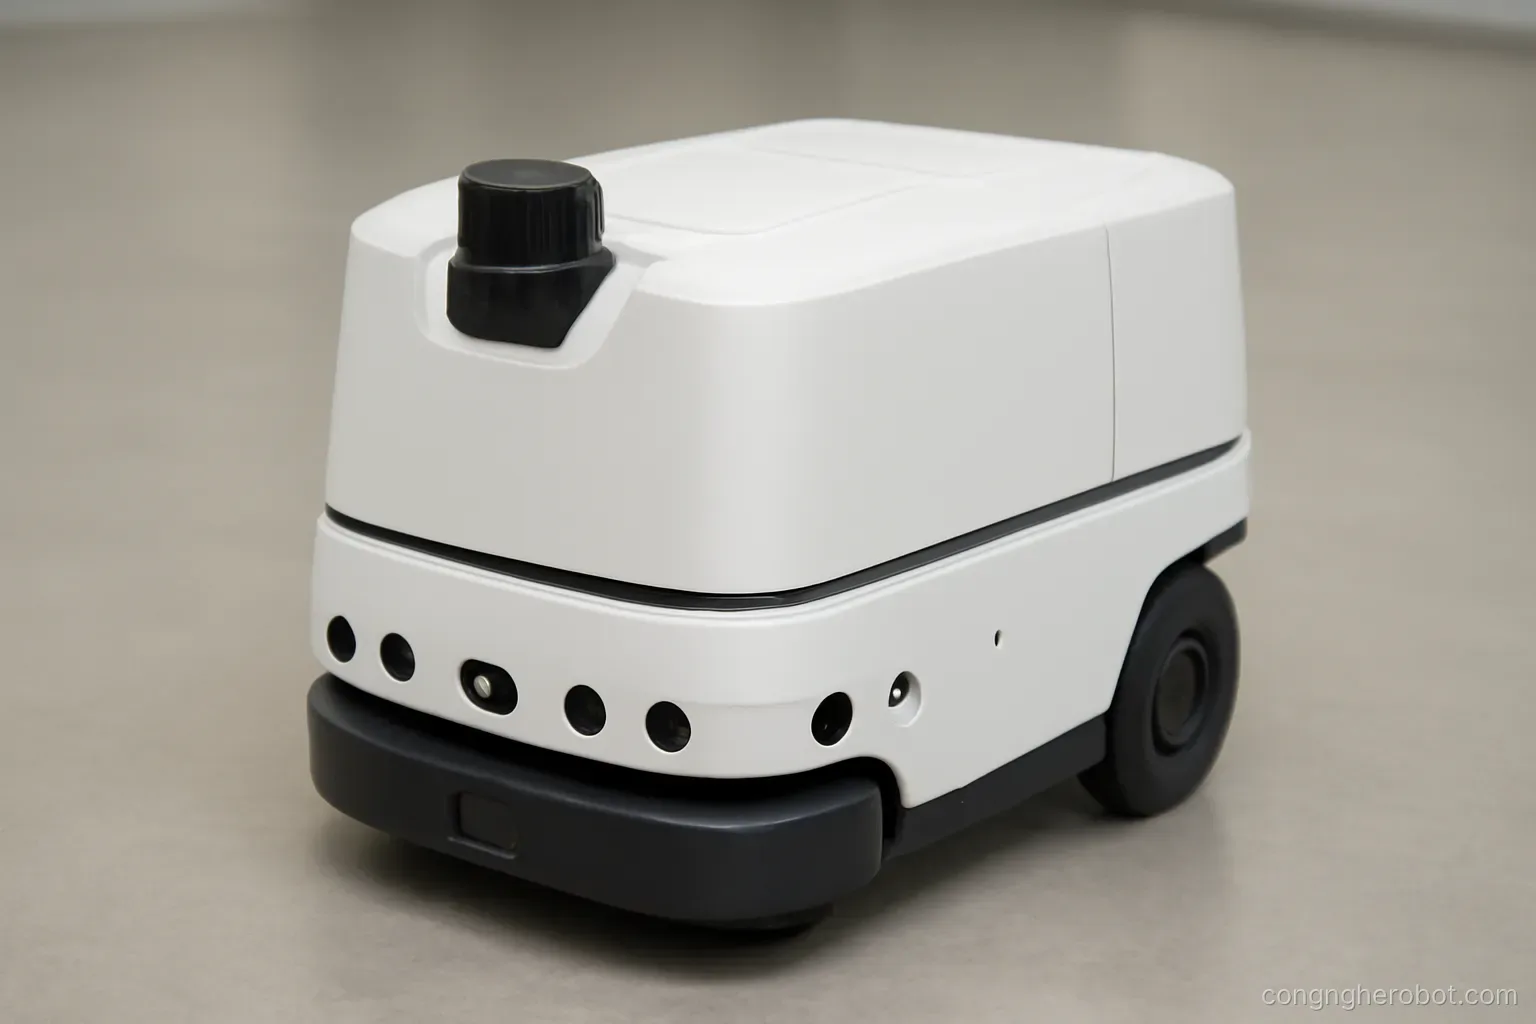
LiDAR và camera lo phần chính, nhưng chúng có điểm mù, và những điểm mù đó đúng là nơi robot dịch vụ gặp sự cố. Vài cảm biến rẻ tiền lấp được chỗ đó.
Điểm mù của cảm biến chính
LiDAR quét một mặt phẳng. Vật thấp hơn hoặc cao hơn mặt phẳng đó thì không thấy. Bậc thềm, dây điện dưới sàn, kệ nhô ra ở tầm ngực.
Kính và gương. Tia laser đi xuyên hoặc phản xạ sai hướng. Robot đâm vào cửa kính là sự cố kinh điển.
Bề mặt đen hấp thụ mạnh. Tín hiệu phản hồi yếu, khoảng cách đo được không tin cậy.
Hố và bậc xuống. LiDAR quét ngang hoàn toàn không thấy. Đây là nguy hiểm nghiêm trọng nhất với robot di động.
Vật ngay sát robot. Nhiều cảm biến có khoảng cách tối thiểu. Vật quá gần thì không đo được.
Camera trong tối. Hoặc trước bề mặt trơn không đặc trưng.
Hệ quả. Mọi robot di động thương mại đều có thêm một lớp cảm biến bổ trợ. Không phải vì cảm biến chính kém mà vì không cảm biến nào phủ hết.
Các cảm biến bổ trợ
Siêu âm. Phát sóng âm, đo thời gian phản hồi. Rẻ. Ưu điểm quyết định: phát hiện được kính và gương, thứ mà laser bỏ sót.
Nhược điểm của siêu âm. Chùm rộng nên không biết vật ở đâu chính xác. Bề mặt mềm hấp thụ âm. Bề mặt nghiêng phản xạ đi hướng khác. Chậm.
Hồng ngoại khoảng cách. Rẻ, nhanh, tầm ngắn. Tốt cho phát hiện vật rất gần. Nhạy với màu sắc bề mặt và với ánh nắng.
Cảm biến vực. Hồng ngoại hướng xuống sàn ở mép robot. Không thấy sàn nghĩa là có bậc xuống. Đơn giản, rẻ, và bắt buộc với robot hoạt động ở nơi có cầu thang hay bậc.
Cản va đập cơ khí. Vành mềm có công tắc. Lớp cuối cùng khi mọi cảm biến khác bỏ sót. Không thể thiếu.
Cảm biến chạm ở thân. Phát hiện có người chạm vào robot. Dùng để dừng khi ai đó cố dịch nó.
Cảm biến nghiêng. Phát hiện robot bị nghiêng quá mức hoặc sắp lật. Rẻ và tránh được hư hỏng nặng.
Kết hợp và ưu tiên
Có nhiều cảm biến rồi thì xử lý mâu thuẫn thế nào.
Nguyên tắc bảo thủ. Với an toàn, cảm biến nào báo có vật cản thì tin cảm biến đó. Không lấy trung bình.
Bản đồ vật cản cục bộ. Gộp dữ liệu từ mọi cảm biến vào một lưới quanh robot, mỗi ô ghi mức tin cậy có vật cản. Bộ điều hướng đọc lưới này thay vì đọc từng cảm biến.
Xử lý dữ liệu cũ. Vật cản ghi vào lưới phải mờ dần theo thời gian nếu không được xác nhận lại. Nếu không, robot nhớ mãi một vật cản đã đi khỏi và tự chặn đường mình.
Tin cậy khác nhau theo loại. Siêu âm cho vùng rộng và mờ; hồng ngoại cho điểm chính xác nhưng tầm ngắn. Trọng số nên phản ánh đặc tính đó.
Phản ứng theo mức. Cảm biến tầm xa thì giảm tốc; tầm gần thì dừng; cản va đập thì dừng khẩn và lùi.
Cảm biến vực và cản va đập nên đi thẳng xuống tầng thấp. Không qua tầng lập kế hoạch. Thời gian phản ứng quan trọng hơn sự tinh vi.
Lắp đặt và hiệu chỉnh
Chi tiết quyết định cảm biến rẻ hoạt động tốt hay vô dụng.
Vị trí và góc. Cảm biến hướng xuống quá thì phát hiện chính sàn là vật cản. Hướng lên quá thì bỏ sót vật thấp. Cần thử nghiệm thực tế chứ không tính trên bản vẽ.
Nhiễu giữa các cảm biến siêu âm. Nhiều cảm biến cùng phát thì nghe nhầm sóng của nhau. Phải kích hoạt lần lượt, và điều đó làm giảm tần số cập nhật.
Số lượng và phủ. Vẽ vùng phủ của từng cảm biến trên sơ đồ mặt bằng của robot, tìm chỗ trống. Chỗ trống là nơi sẽ xảy ra va chạm.
Vùng ngay trước bánh xe. Chỗ quan trọng nhất và hay bị thiếu phủ vì cảm biến đặt cao hơn.
Bảo vệ khỏi bẩn. Cảm biến gần sàn bị bụi bám nhanh. Cần vị trí ít bám bẩn và lịch lau.
Kiểm tra sau lắp. Đưa các vật thử — hộp thấp, chân bàn mảnh, tấm kính, bậc xuống — vào từng hướng và xác nhận robot phản ứng đúng. Danh sách vật thử này nên giữ để kiểm lại định kỳ.
Cảm biến bổ sung tuỳ ứng dụng
Những thứ đáng thêm trong một số bối cảnh.
Cảm biến sàn ướt. Robot đi qua vũng nước thì trượt và làm lan vết bẩn. Phát hiện được thì tránh.
Cảm biến trọng lượng tải. Robot chở hàng biết mình đang mang bao nhiêu, điều chỉnh tốc độ và gia tốc cho phù hợp. Cũng phát hiện được việc hàng đã được lấy đi.
Cảm biến mở nắp hoặc cửa khoang. Với robot giao hàng có khoang chứa. Biết được khoang đã mở, đã đóng, đã lấy hàng.
Micro. Ngoài chức năng đối thoại, có thể phát hiện tiếng động bất thường của chính robot — dấu hiệu cơ khí có vấn đề.
Cảm biến nhiệt độ và độ ẩm. Ghi lại điều kiện vận hành. Hữu ích khi chẩn đoán vì sao robot hay lỗi vào một số thời điểm nhất định.
Đo dòng tiêu thụ. Dòng tăng dần ở cùng tuyến đường nghĩa là ma sát tăng — bánh xe mòn, ổ trục kẹt, hoặc có gì quấn vào bánh.
Nguyên tắc chung. Cảm biến rẻ và dữ liệu ghi lại được thường đáng thêm, vì chúng biến sự cố khó hiểu thành sự cố chẩn đoán được.
Câu hỏi thường gặp
Điểm mù nguy hiểm nhất của LiDAR quét ngang là gì?
Hố và bậc xuống — nó hoàn toàn không thấy. Cần cảm biến vực hướng xuống sàn ở mép robot, và đây là thiết bị bắt buộc ở nơi có cầu thang hay bậc.
Vì sao vẫn cần cảm biến siêu âm khi đã có LiDAR?
Vì siêu âm phát hiện được kính và gương, thứ mà laser đi xuyên hoặc phản xạ sai hướng. Robot đâm vào cửa kính là sự cố kinh điển.
Vì sao vật cản ghi trong bản đồ cục bộ phải mờ dần?
Vì nếu không, robot nhớ mãi một vật cản đã đi khỏi và tự chặn đường mình. Vật cản phải được xác nhận lại mới giữ mức tin cậy.
Nên kiểm tra cảm biến sau khi lắp thế nào?
Đưa các vật thử — hộp thấp, chân bàn mảnh, tấm kính, bậc xuống — vào từng hướng và xác nhận robot phản ứng đúng. Giữ danh sách vật thử để kiểm lại định kỳ.
Đọc thêm trong Camera & LiDAR và Hộp số & truyền động.