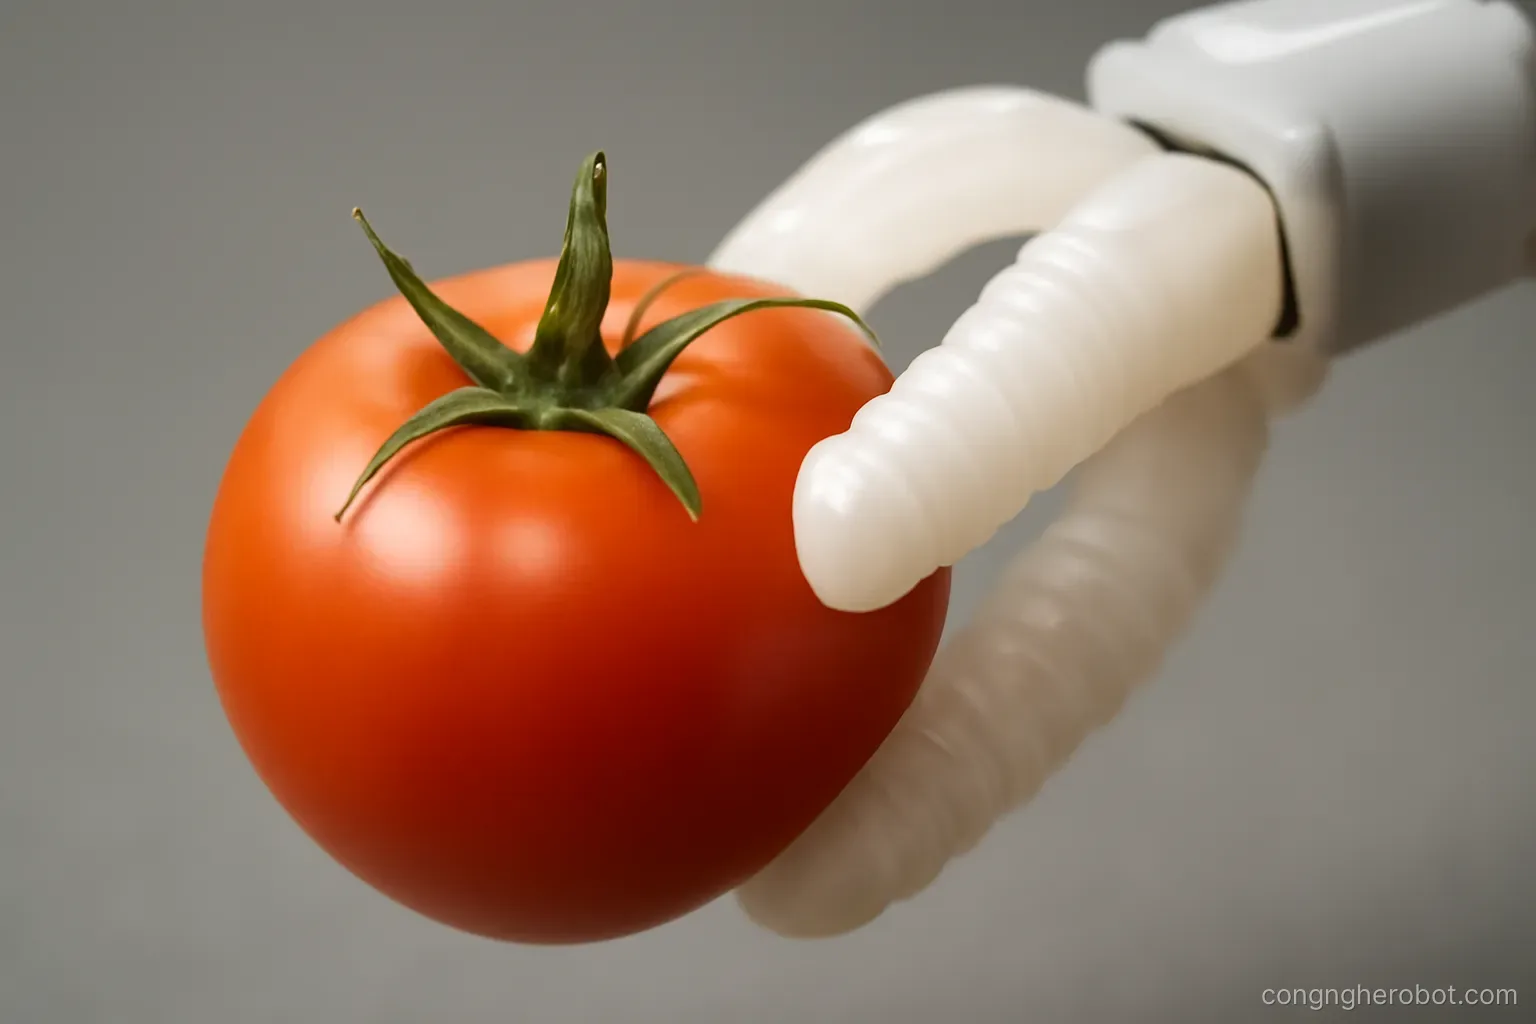
Robot gắp chi tiết kim loại đã là chuyện thường từ lâu. Gắp một quả cà chua chín, một chiếc áo, hay một túi bột thì vẫn là bài toán mở, và ở Việt Nam đây lại là những ngành lớn nhất.
Vì sao vật mềm khó
Hình dạng thay đổi khi chạm vào. Robot lập kế hoạch dựa trên hình dạng nhìn thấy, nhưng ngay khi ngón chạm vào thì hình dạng đó không còn.
Không có điểm cầm cố định. Với vật cứng, điểm cầm tốt là thuộc tính của vật. Với vật mềm, nó thay đổi theo cách vật đang nằm.
Ngưỡng lực hẹp. Quá nhẹ thì trượt, quá mạnh thì hỏng. Với vật cứng thì khoảng an toàn rộng; với quả chín thì rất hẹp.
Mỗi vật một khác. Hai quả cà chua không giống nhau về kích thước, độ chín, độ cứng. Không có mô hình chung.
Vật rất mềm không có hình dạng ổn định. Vải, dây, túi nilon. Trạng thái của chúng cần rất nhiều tham số để mô tả.
Dính và bám. Vật ẩm hoặc dính bám vào ngón khi nhả. Vấn đề thực tế thường gặp trong chế biến thực phẩm.
Kẹp mềm và cách hoạt động
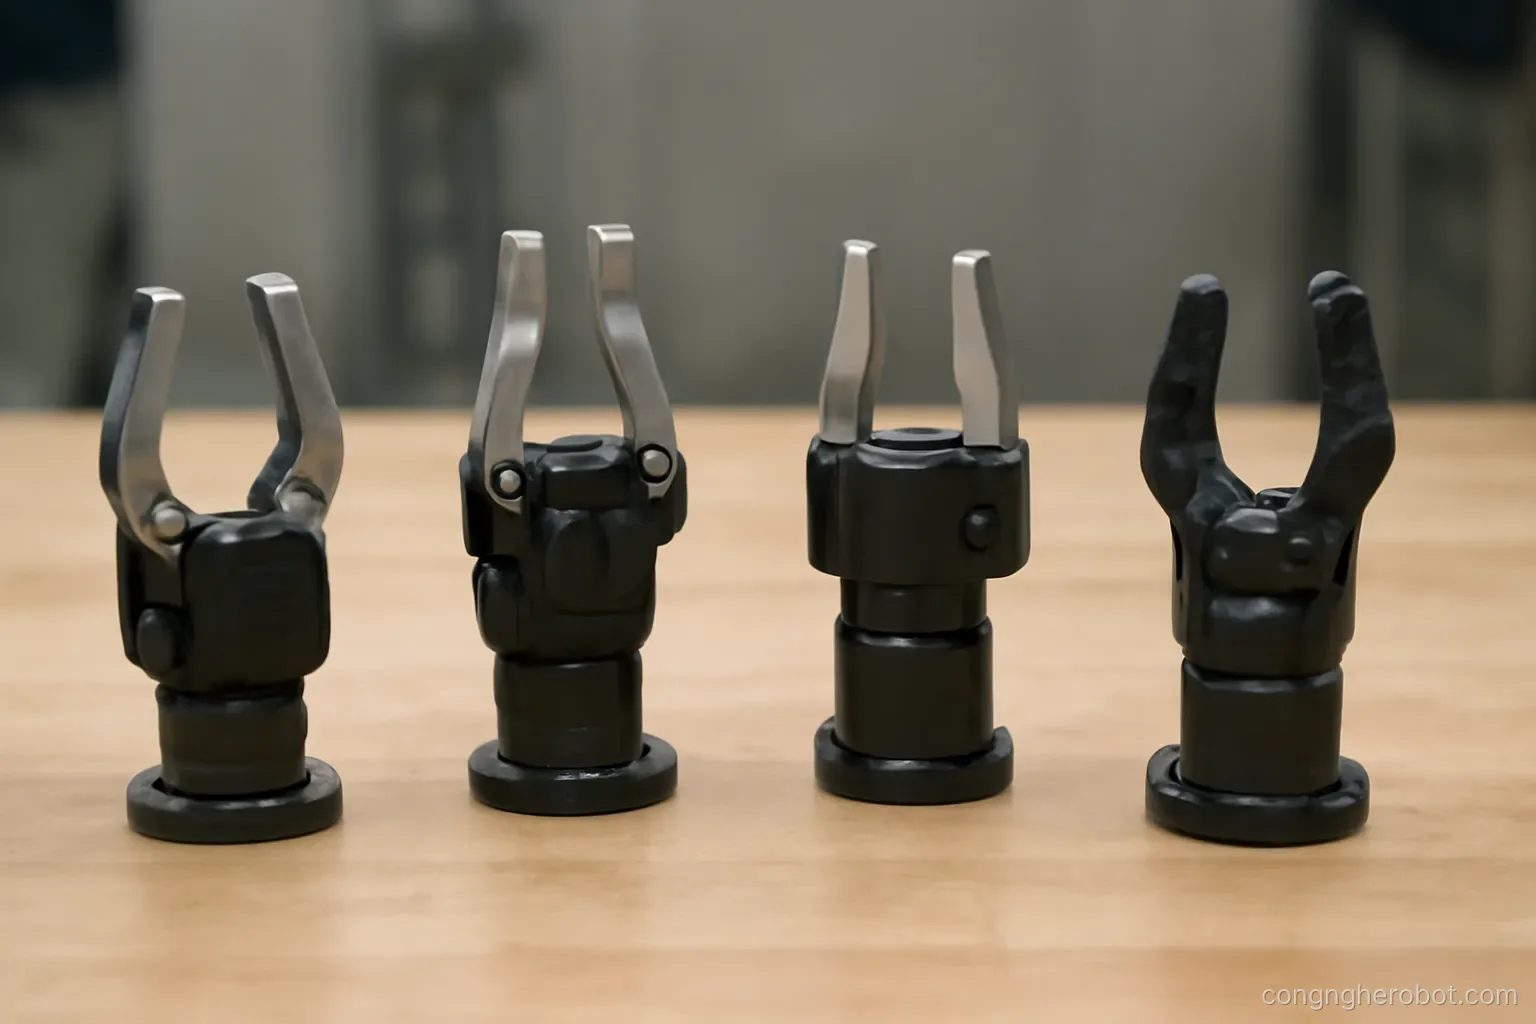
Ngón khí nén dạng cong. Ngón silicon có khoang khí, bơm vào thì cong lại ôm vật. Áp suất quyết định lực, và lực phân bố đều trên diện rộng nên áp suất tiếp xúc thấp.
Vì sao hiệu quả. Diện tiếp xúc lớn nghĩa là cùng lực nâng thì áp suất lên vật nhỏ hơn nhiều so với hai ngón cứng.
Tự thích ứng hình dạng. Không cần biết chính xác hình vật. Cùng một cơ cấu cầm được nhiều loại.
Túi hạt chân không. Túi mềm chứa hạt, ép lên vật rồi hút chân không làm túi cứng lại quanh hình vật. Cầm được hình dạng bất kỳ, kể cả hình phức tạp.
Ngón có khớp thụ động. Cơ cấu cơ khí với các đốt tự gập. Bền hơn silicon, lực lớn hơn, thích ứng kém hơn một chút.
Giác hút mềm. Giác có nếp gấp thích ứng bề mặt cong. Dùng nhiều cho trái cây có bề mặt nhẵn.
Giới hạn chung của kẹp mềm. Lực yếu, tốc độ chậm hơn, độ chính xác vị trí thấp, và vật liệu silicon mòn rách theo thời gian.
Kiểm soát lực khi cầm
Cách đơn giản nhất — giới hạn lực cứng. Đặt lực kẹp tối đa cho toàn bộ một loại vật. Hoạt động nếu vật tương đối đồng đều.
Cách tốt hơn — cảm biến lực trên ngón. Kẹp tới ngưỡng lực rồi dừng, không kẹp tới vị trí.
Cách tốt hơn nữa — phát hiện trượt. Cầm với lực tối thiểu, nếu phát hiện vật bắt đầu trượt thì tăng lực. Đây là cách con người làm, và nó cho lực tối ưu tự động.
Phát hiện trượt thế nào. Cảm biến xúc giác nhận ra thay đổi đặc trưng trong phân bố áp suất. Hoặc cảm biến rung — trượt tạo rung tần số cao.
Ước lượng độ cứng vật. Kẹp nhẹ, đo quan hệ giữa lực và biến dạng, suy ra độ cứng rồi chọn lực phù hợp. Cho phép một cơ cấu xử lý cả vật cứng lẫn vật mềm.
Tăng lực từ từ. Kẹp nhanh gây lực xung vượt ngưỡng dù lực cuối đúng. Đặc biệt quan trọng với vật rất dễ vỡ.
Đừng quên gia tốc. Lực cần để giữ vật khi robot di chuyển nhanh lớn hơn nhiều so với khi đứng yên. Với vật dễ vỡ thì phải giảm tốc độ chứ không tăng lực kẹp.
Vật biến dạng — bài toán khó nhất
Nhóm vật. Vải, dây điện, ống mềm, túi, giấy, thực phẩm dạng miếng mỏng.
Vì sao khó hơn vật mềm thông thường. Vật mềm như quả chín vẫn giữ hình dạng cơ bản. Vải thì hình dạng thay đổi hoàn toàn tuỳ cách cầm.
Bài toán nhận thức. Mô tả trạng thái một chiếc áo đang nhàu cần rất nhiều thông tin. Không có biểu diễn gọn như tư thế sáu bậc tự do của vật cứng.
Bài toán lập kế hoạch. Không dự đoán được vật sẽ biến dạng thế nào sau thao tác.
Kỹ thuật thường dùng — cầm ở mép. Tìm mép hoặc góc rồi cầm ở đó. Đơn giản hoá bài toán đáng kể.
Kỹ thuật — dùng trọng lực. Nhấc lên cho vật rủ xuống, hình dạng trở nên đoán được hơn. Con người làm việc này tự nhiên khi gấp quần áo.
Kỹ thuật — thao tác hai tay. Một tay giữ, tay kia thao tác. Cần thiết cho nhiều việc với vật biến dạng và đó là lý do robot hai tay được nghiên cứu.
Trạng thái hiện nay. Có kết quả trong nghiên cứu với nhiệm vụ cụ thể như gấp khăn. Chưa có giải pháp tổng quát và chưa có sản phẩm đáng tin cậy.
Ứng dụng trong ngành thực phẩm
Chỗ bài toán này có giá trị kinh tế lớn nhất ở Việt Nam.
Vì sao đáng làm. Chế biến nông sản và thuỷ sản có khối lượng công việc lặp lại lớn, điều kiện làm việc khó, và tuyển người vất vả.
Yêu cầu riêng — vệ sinh. Vật liệu tiếp xúc thực phẩm phải đạt chuẩn. Bề mặt nhẵn, không khe kẽ đọng nước, rửa được bằng nước áp lực và hoá chất.
Hệ quả với thiết kế. Kẹp mềm bằng silicon phải là loại đạt chuẩn thực phẩm. Cấp bảo vệ chống nước phải cao.
Yêu cầu riêng — nhịp cao. Dây chuyền thực phẩm chạy nhanh. Cơ cấu kẹp phải theo kịp.
Yêu cầu riêng — độ đa dạng tự nhiên. Nông sản không đồng đều về kích thước và độ chín. Cơ cấu phải chịu được dải rộng.
Bài toán dễ trước. Sản phẩm đã đóng gói, sản phẩm đông lạnh, sản phẩm cứng. Dễ hơn nhiều so với sản phẩm tươi mềm.
Cách tiếp cận thực dụng. Bắt đầu từ khâu có sản phẩm đồng đều nhất, chứng minh hiệu quả, rồi mở rộng dần sang khâu khó hơn. Đây là con đường khả thi hơn nhiều so với nhắm vào khâu khó nhất ngay từ đầu.
Câu hỏi thường gặp
Vì sao vật mềm khó cầm hơn vật cứng?
Vì hình dạng thay đổi ngay khi chạm vào, không có điểm cầm cố định, ngưỡng lực an toàn rất hẹp, và mỗi vật lại khác nhau về kích thước và độ cứng.
Vì sao kẹp mềm hiệu quả với vật dễ vỡ?
Vì diện tiếp xúc lớn nên cùng lực nâng thì áp suất lên vật nhỏ hơn nhiều so với hai ngón cứng, và ngón tự thích ứng hình dạng vật.
Cách kiểm soát lực kẹp tốt nhất là gì?
Cầm với lực tối thiểu rồi tăng khi phát hiện vật bắt đầu trượt — cách con người làm, và nó cho lực tối ưu tự động mà không cần biết trước độ cứng vật.
Nên bắt đầu tự động hoá ngành thực phẩm từ đâu?
Từ khâu có sản phẩm đồng đều nhất — đã đóng gói, đông lạnh hoặc cứng — chứng minh hiệu quả rồi mở rộng dần, thay vì nhắm vào khâu khó nhất ngay từ đầu.
Đọc thêm trong Chip & bo điều khiển và Động cơ & actuator.