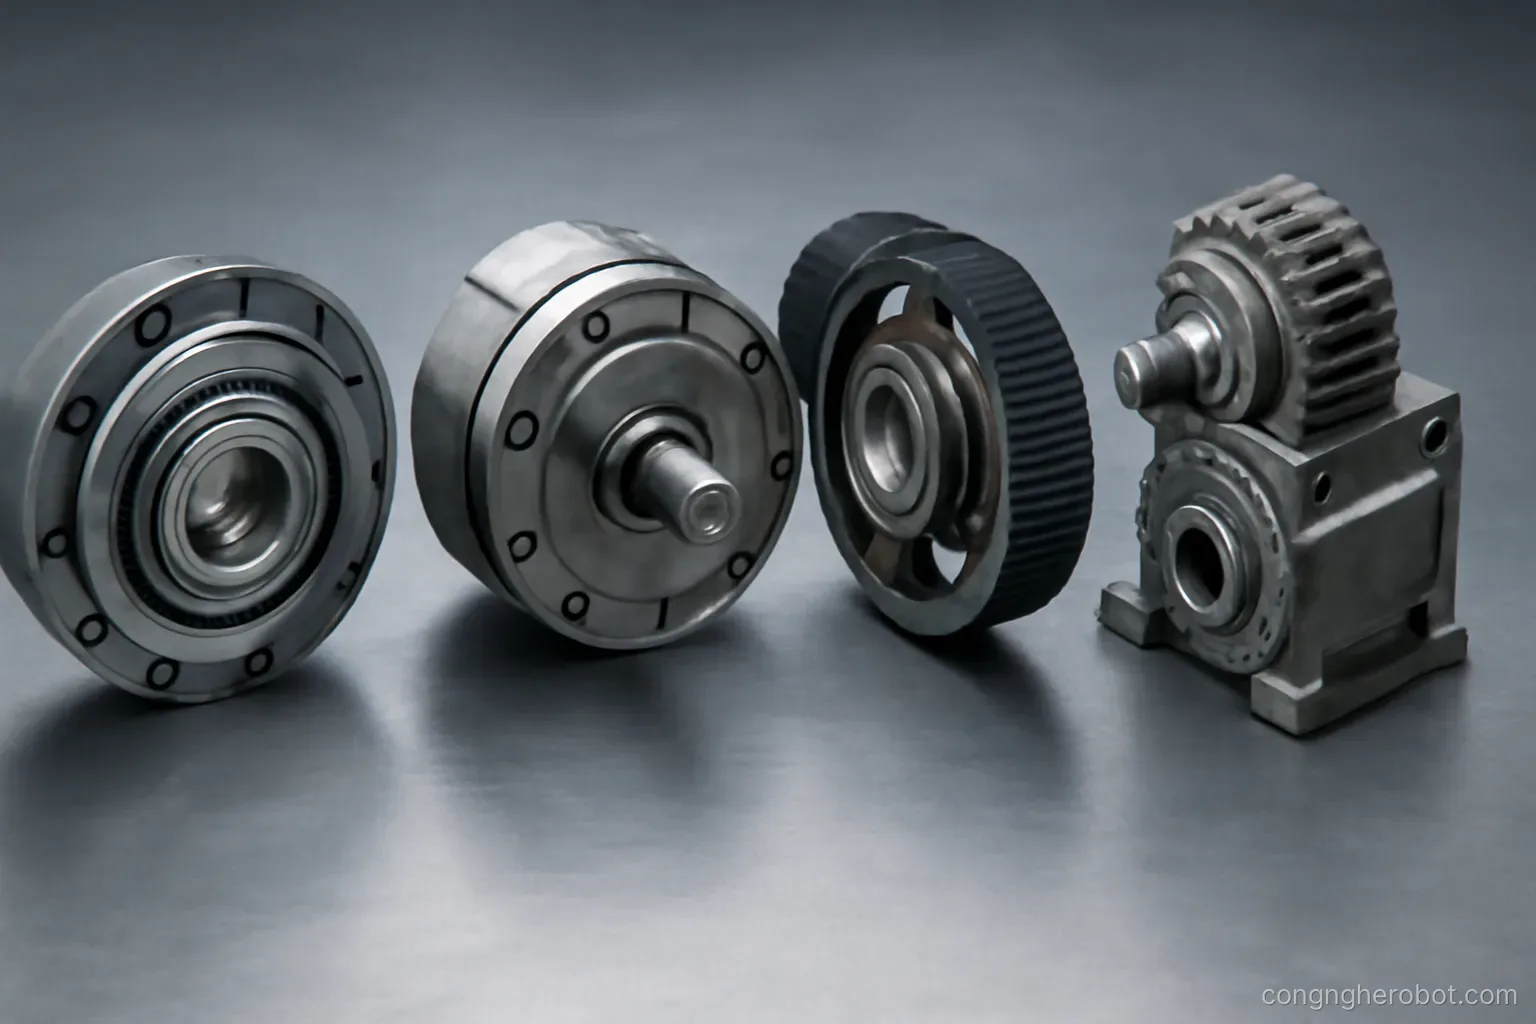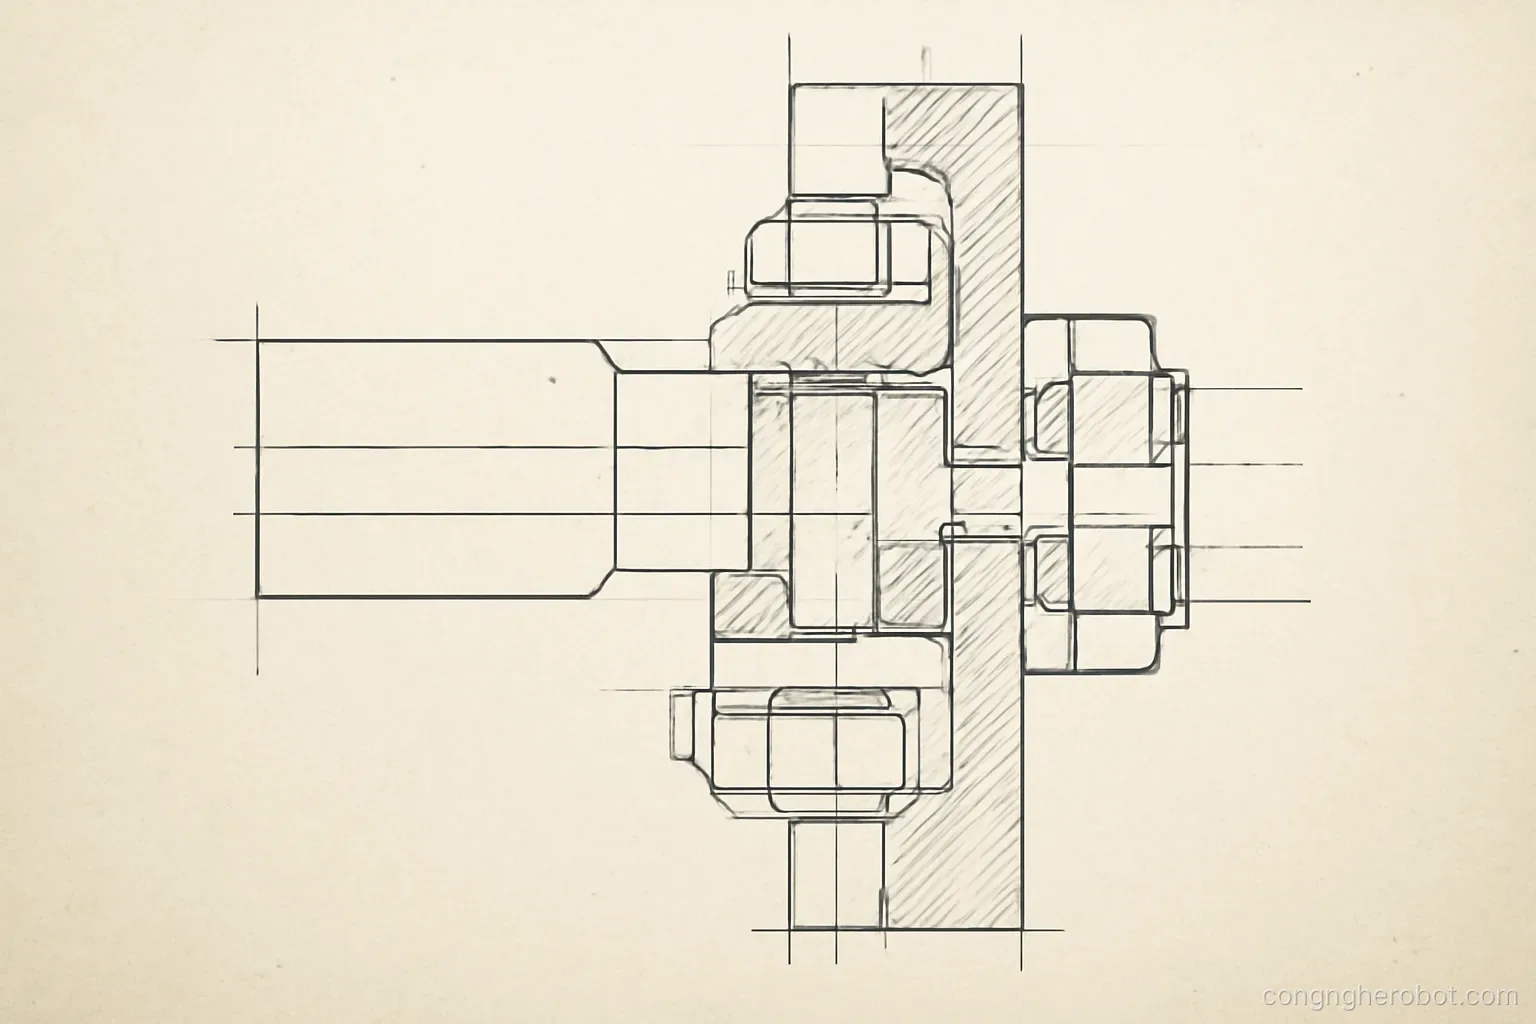
Chọn đúng từng linh kiện là một chuyện; ghép chúng thành một cụm gọn, cứng vững, đi dây được và bảo trì được là chuyện khác. Phần lớn thời gian thiết kế cơ khí robot nằm ở đây.
Các thành phần của một cụm khớp
Động cơ. Nguồn chuyển động.
Hộp số. Đổi tốc độ thành mô-men.
Ổ trục đầu ra. Đỡ tải, chịu mô-men uốn. Không nên để hộp số chịu tải này — hộp số chỉ nên truyền mô-men xoắn.
Cảm biến vị trí. Ở trục động cơ, ở trục ra, hoặc cả hai.
Phanh. Giữ tư thế khi mất điện. Bắt buộc với khớp mang tải chống trọng lực.
Cảm biến mô-men. Tuỳ ứng dụng, nếu cần điều khiển lực.
Đường dây. Cấp điện động cơ, tín hiệu cảm biến, và dây đi qua khớp tới các khớp phía sau.
Vỏ và gioăng. Bảo vệ khỏi bụi và ẩm.
Nguyên tắc quan trọng nhất. Tải bên ngoài phải truyền qua ổ trục xuống kết cấu, không qua hộp số. Vi phạm nguyên tắc này là lỗi thiết kế làm hộp số hỏng sớm và nó rất phổ biến trong robot tự chế.
Bố trí và đi dây
Vấn đề chiếm nhiều thời gian thiết kế nhất.
Dây phải đi qua khớp. Khớp thứ ba cần dây của khớp bốn, năm, sáu đi xuyên qua nó. Dây phải chịu xoay lặp lại hàng triệu lần.
Giải pháp một — trục rỗng. Cho dây đi xuyên tâm khớp. Dây chỉ bị xoắn quanh trục của chính nó, chịu được lâu hơn nhiều so với bị uốn. Đây là lý do vòng bi mỏng và hộp số có lỗ rỗng đắt tiền vẫn được dùng.
Giải pháp hai — vòng trượt. Cho phép xoay vô hạn. Cần cho khớp quay liên tục nhiều vòng. Có tuổi thọ và có điện trở tiếp xúc thay đổi.
Giải pháp ba — giới hạn góc quay. Chấp nhận khớp chỉ quay được trong một khoảng, dây đi vòng bên ngoài với đủ chiều dài dự trữ. Đơn giản nhất và dùng rộng rãi.
Bán kính uốn tối thiểu. Mỗi loại cáp có quy định. Uốn gắt hơn thì đứt sớm. Đây là thông số hay bị bỏ qua và hậu quả xuất hiện sau vài tháng.
Cố định hai đầu đoạn chuyển động. Để lực kéo không truyền tới đầu nối.
Tách dây động lực khỏi dây tín hiệu. Đã bàn ở phần cảm biến và đáng nhắc lại vì nó thường bị vi phạm khi không gian chật.
Phanh và an toàn
Chi tiết dễ bỏ qua với hậu quả nghiêm trọng.
Vì sao cần phanh. Mất điện thì động cơ mất mô-men. Cánh tay mang tải sẽ rơi tự do. Với robot lớn thì đây là nguy hiểm chết người.
Loại phanh dùng. Phanh điện từ kiểu nhả khi có điện. Có điện thì nhả, mất điện thì phanh tự đóng bằng lò xo. Đảm bảo an toàn khi mất điện.
Khớp nào cần phanh. Mọi khớp mà trọng lực có thể làm chuyển động. Khớp quay quanh trục thẳng đứng thường không cần.
Hộp số tự hãm không thay thế được phanh. Tự hãm phụ thuộc ma sát, mà ma sát thay đổi theo mòn và nhiệt độ. Không tin cậy như thiết bị an toàn.
Kiểm tra phanh định kỳ. Phanh hỏng thì không có triệu chứng cho tới lúc mất điện. Cần quy trình kiểm chủ động.
Cơ cấu nhả phanh bằng tay. Để đưa robot ra khỏi tư thế nguy hiểm khi mất điện. Cần thiết cho cứu hộ và cho bảo trì, và phải có hướng dẫn rõ vì nhả phanh không đúng cách làm cánh tay rơi.
Nhiệt và làm mát
Nguồn nhiệt trong cụm khớp. Cuộn dây động cơ là chính. Ma sát trong hộp số và ổ trục góp thêm. Bộ điều khiển nếu đặt trong cụm.
Vấn đề với cụm kín. Vỏ kín để chống bụi cũng chặn luôn đường thoát nhiệt. Đây là đánh đổi thật.
Đường thoát nhiệt. Từ cuộn dây qua vỏ động cơ, qua bề mặt tiếp xúc, ra kết cấu, rồi ra không khí. Mỗi bước có trở nhiệt.
Cải thiện tiếp xúc. Bề mặt lắp động cơ phẳng và tiếp xúc rộng. Dùng vật liệu dẫn nhiệt ở khe tiếp xúc. Đơn giản và hiệu quả.
Dùng kết cấu làm tản nhiệt. Thân nhôm của cánh tay là bộ tản nhiệt lớn nếu có đường dẫn nhiệt tốt tới nó.
Cảnh báo với nhựa in. Chi tiết nhựa quanh động cơ vừa cách nhiệt vừa có thể biến mềm. Không đặt nhựa in làm giá đỡ động cơ chịu tải.
Giám sát. Đặt cảm biến nhiệt độ trong cụm nếu có thể. Rẻ và cho phép phát hiện vấn đề trước khi hỏng.
Mô-đun hoá và bảo trì
Quyết định ảnh hưởng tới toàn bộ vòng đời.
Cụm khớp mô-đun. Mỗi khớp là một cụm hoàn chỉnh có mặt bích chuẩn. Hỏng thì tháo cả cụm thay, sửa sau.
Lợi ích. Thời gian dừng máy ngắn. Dễ dự trữ phụ tùng. Dễ chế tạo hàng loạt. Dễ dùng lại thiết kế cho robot khác.
Cái giá. Nặng hơn và đắt hơn so với thiết kế tích hợp tối ưu cho một robot cụ thể.
Vài cỡ cho nhiều khớp. Thiết kế ba cỡ cụm khớp rồi dùng cỡ lớn cho khớp gốc, cỡ nhỏ cho cổ tay. Giảm số chi tiết phải thiết kế và dự trữ.
Thiết kế cho tháo lắp. Bu lông tiếp cận được bằng dụng cụ thông thường. Đầu nối rút được không cần tháo cả cụm. Nghe hiển nhiên và thường bị bỏ qua khi tối ưu cho gọn.
Đánh dấu và ghi nhãn. Cáp có nhãn, chi tiết có mã. Người sửa sau sáu tháng sẽ cảm ơn.
Tài liệu tháo lắp. Thứ tự tháo, lực siết, chi tiết cần thay khi lắp lại. Viết một lần khi còn nhớ, dùng nhiều năm.
Câu hỏi thường gặp
Nguyên tắc quan trọng nhất khi thiết kế cụm khớp?
Tải bên ngoài phải truyền qua ổ trục xuống kết cấu, không qua hộp số — hộp số chỉ nên truyền mô-men xoắn. Vi phạm điều này làm hộp số hỏng sớm.
Vì sao trục rỗng lại quan trọng?
Vì nó cho dây đi xuyên tâm khớp, nên dây chỉ bị xoắn quanh trục của chính nó thay vì bị uốn — chịu được lâu hơn nhiều lần.
Vì sao hộp số tự hãm không thay thế được phanh?
Vì tự hãm phụ thuộc ma sát, mà ma sát thay đổi theo mòn và nhiệt độ, nên không đủ tin cậy cho vai trò thiết bị an toàn.
Ưu điểm của thiết kế cụm khớp mô-đun?
Thời gian dừng máy ngắn vì thay cả cụm rồi sửa sau, dễ dự trữ phụ tùng, dễ chế tạo hàng loạt và dùng lại thiết kế. Đổi lại là nặng và đắt hơn thiết kế tích hợp.
Đọc thêm trong Cảm biến lực & xúc giác và Pin & quản lý năng lượng.