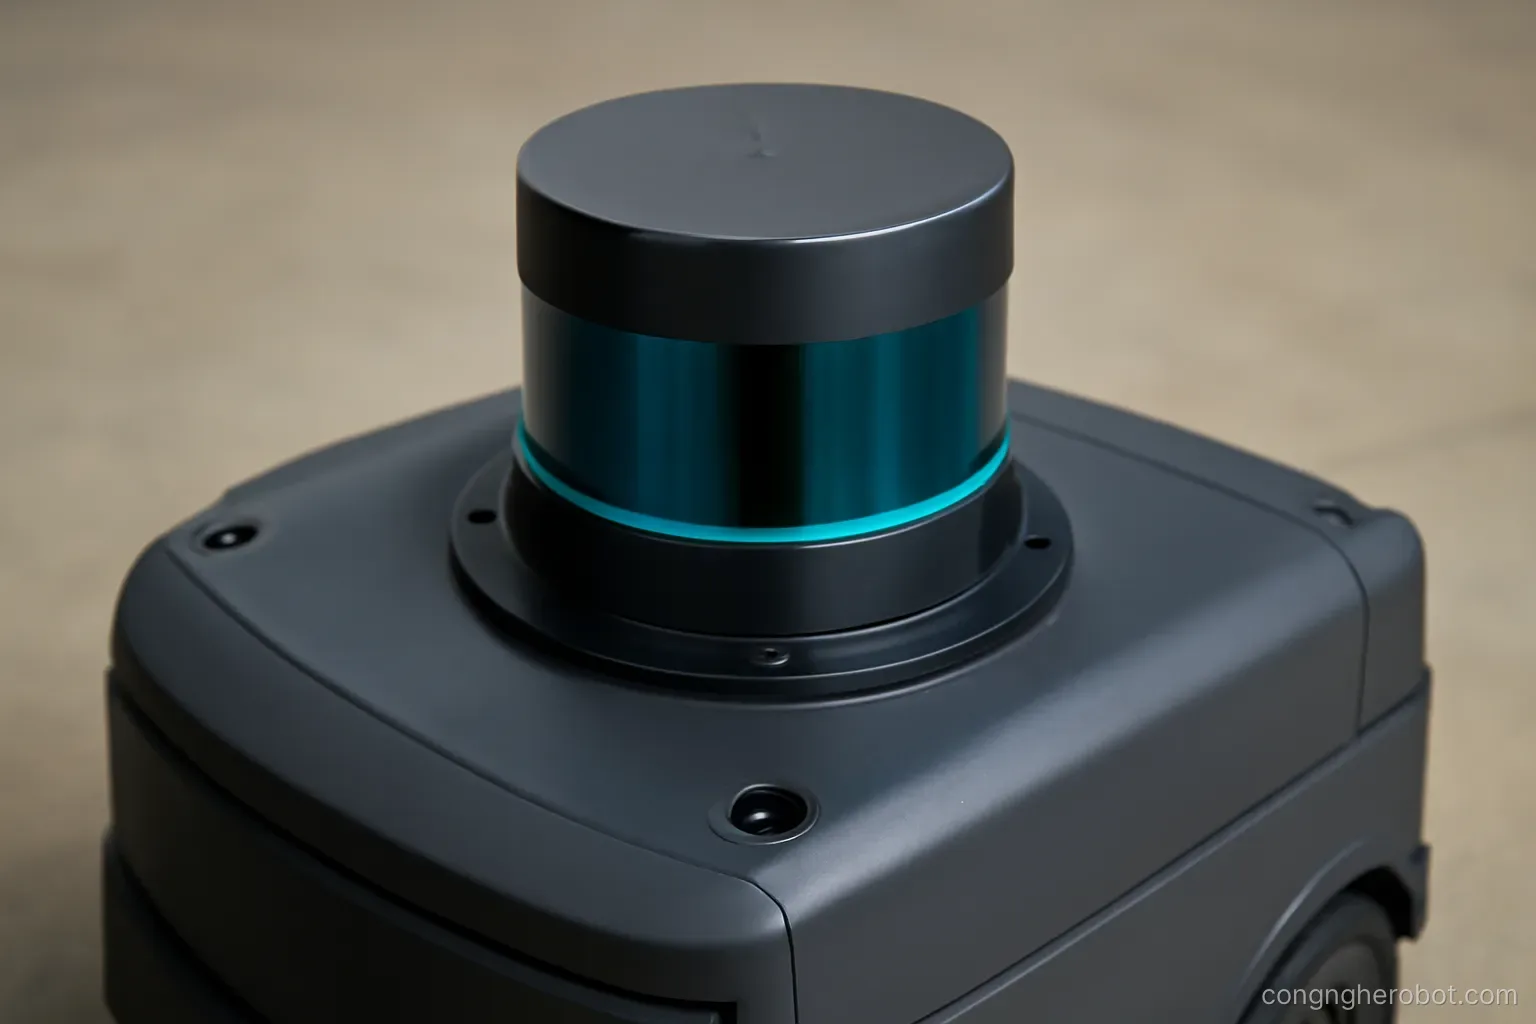
LiDAR là cảm biến định nghĩa cả một thế hệ robot di động. Nguyên lý đơn giản, nhưng khoảng cách giữa các loại rất lớn và giá cũng vậy.
Nguyên lý hoạt động
Đo thời gian bay. Phát xung laser, đo thời gian tới khi nhận được phản xạ, nhân với tốc độ ánh sáng chia hai. Cách phổ biến với tầm xa.
Đo lệch pha. Phát sóng điều biến liên tục, đo lệch pha giữa tín hiệu phát và tín hiệu nhận. Chính xác hơn ở tầm gần.
Tam giác đạc. Laser chiếu điểm, cảm biến ảnh đặt lệch đo vị trí điểm sáng. Rất rẻ, chỉ dùng được tầm rất gần. Đây là nguyên lý của các LiDAR giá thấp cho robot hút bụi.
Quét cơ khí. Gương hoặc cả cụm quang quay để phủ góc rộng. Đơn giản, đáng tin, nhưng có bộ phận chuyển động nên mòn.
Quét trạng thái rắn. Không có bộ phận quay. Bền hơn, gọn hơn, thường góc quét hẹp hơn. Đây là hướng phát triển của ngành.
Điều quan trọng. LiDAR đo khoảng cách trực tiếp chứ không suy luận. Đó là lý do nó đáng tin hơn camera cho việc tránh vật cản, và cũng là lý do nó không cho biết vật đó là gì.
Hai chiều và ba chiều
LiDAR hai chiều. Quét trong một mặt phẳng, cho một lát cắt của môi trường. Rẻ, dữ liệu nhẹ, đủ cho định vị và tránh vật cản trong nhà.
Chỗ dùng. Gần như mọi robot dịch vụ và robot kho. Đây là cấu hình mặc định và nó hoạt động tốt.
Giới hạn. Chỉ thấy một độ cao. Bàn có mặt rộng nhưng chân mảnh là bẫy kinh điển — LiDAR thấy chân bàn, robot lách qua, rồi đâm vào mặt bàn.
LiDAR ba chiều. Nhiều tia ở các góc dọc khác nhau, hoặc quét theo hai trục. Cho đám mây điểm của cả không gian.
Chỗ dùng. Xe tự lái, robot ngoài trời, robot cần nhận biết hình dạng ba chiều.
Cái giá. Đắt hơn nhiều lần. Dữ liệu lớn nên cần tính toán mạnh. Nặng hơn và tốn điện hơn.
Giải pháp trung gian. LiDAR hai chiều đặt nghiêng hoặc gắn trên cơ cấu nghiêng, quét ba chiều bằng chính chuyển động của robot. Rẻ, chậm, và đủ cho nhiều ứng dụng trong nhà.
Thông số cần đọc
Tầm đo. Ghi kèm điều kiện — thường là với bề mặt phản xạ tốt. Với bề mặt tối thì tầm thực tế ngắn hơn nhiều, đôi khi chỉ một phần ba.
Độ chính xác và độ lặp lại. Sai số của một phép đo, và mức tản mác giữa các phép đo liên tiếp.
Độ phân giải góc. Khoảng cách góc giữa hai tia liên tiếp. Quyết định vật nhỏ cỡ nào ở khoảng cách nào thì bị phát hiện. Đây là thông số quyết định với việc tránh vật cản mảnh.
Tần số quét. Số vòng quét mỗi giây. Cao thì robot đi nhanh được.
Góc quét. Ba trăm sáu mươi độ hay một góc hẹp. Robot cần thấy phía sau không.
Khoảng chết tối thiểu. Vật quá gần thì không đo được. Với robot chật hẹp thì đây là ràng buộc thật.
Cấp bảo vệ và dải nhiệt độ. LiDAR có bộ phận quay thì bụi vào là hỏng. Với môi trường Việt Nam, cấp bảo vệ và giới hạn nhiệt độ đáng xem kỹ.
Giới hạn thực tế
Những chỗ LiDAR không hoạt động như mong đợi.
Kính và gương. Tia đi xuyên hoặc phản xạ sai hướng. Robot không thấy cửa kính. Đây là nguyên nhân va chạm phổ biến nhất và bắt buộc phải bù bằng cảm biến khác.
Bề mặt đen nhám. Hấp thụ gần hết tia. Tín hiệu phản hồi yếu, khoảng cách đo được nhiễu hoặc mất hẳn.
Bề mặt kim loại bóng nghiêng. Phản xạ như gương, tia đi hướng khác.
Bụi, khói, hơi nước. Tán xạ tia, cho phép đo giả ở khoảng cách gần. Vấn đề thật trong xưởng có nhiều bụi.
Ánh nắng mạnh. Nhiễu nền cao làm giảm tầm hoạt động ngoài trời.
Nhiều LiDAR cùng khu vực. Có thể nhận tia của nhau, cho điểm sai. Các model tốt có mã hoá xung để phân biệt.
Hệ quả thiết kế. Không bao giờ dựa vào LiDAR làm cảm biến an toàn duy nhất. Luôn có cản va đập cơ khí và ít nhất một loại cảm biến theo nguyên lý khác.
Lắp đặt và bảo trì
Độ cao lắp. Quyết định robot thấy gì. Thấp thì thấy vật thấp nhưng bỏ sót vật cao; cao thì ngược lại. Nhiều robot dùng hai LiDAR ở hai độ cao.
Tránh tự che. Kết cấu robot không được nằm trong đường quét. Một chi tiết nhô ra tạo vùng mù cố định mà phần mềm phải học cách bỏ qua.
Cố định chắc chắn. LiDAR lệch góc thì bản đồ lệch. Rung làm dữ liệu nhiễu.
Bảo vệ mặt kính. Bụi và vết xước làm giảm chất lượng dần. Cần lịch lau và cần tránh vị trí dễ va quệt.
Kiểm tra định kỳ. Đặt robot trong một không gian có kích thước đã biết, so số đo với kích thước thật. Phát hiện được suy giảm trước khi nó gây sự cố điều hướng.
Tuổi thọ bộ phận quay. LiDAR quét cơ khí có ổ trục và động cơ, chúng mòn. Nhà sản xuất thường công bố số giờ. Nên biết con số đó và lập kế hoạch thay.
Dấu hiệu sắp hỏng. Tiếng quay khác lạ, tần số quét không ổn định, số điểm thu được giảm. Thay trước khi nó dừng hẳn giữa ca làm việc.
Câu hỏi thường gặp
LiDAR hai chiều có bẫy gì?
Nó chỉ thấy một độ cao. Bàn có mặt rộng nhưng chân mảnh là bẫy kinh điển — robot thấy chân bàn, lách qua, rồi đâm vào mặt bàn.
Thông số nào quyết định phát hiện vật cản mảnh?
Độ phân giải góc — khoảng cách góc giữa hai tia liên tiếp. Nó quyết định vật nhỏ cỡ nào ở khoảng cách nào thì bị phát hiện.
Vì sao tầm đo thực tế thường ngắn hơn công bố?
Vì thông số ghi với bề mặt phản xạ tốt. Với bề mặt tối, tầm thực tế có thể chỉ bằng một phần ba.
Có nên dùng LiDAR làm cảm biến an toàn duy nhất?
Không. Nó không thấy kính và gương, kém với bề mặt đen, và bị nhiễu bởi bụi khói. Luôn cần cản va đập cơ khí và ít nhất một cảm biến theo nguyên lý khác.
Đọc thêm trong Động cơ & actuator và Cảm biến lực & xúc giác.