Đây là bước mà mọi hệ thống robot dùng thị giác đều phải làm, nhiều người làm qua loa, và nó là nguyên nhân của phần lớn trường hợp robot với trượt dù thị giác nhận đúng vật.
Hai loại hiệu chỉnh
Hiệu chỉnh nội tại. Xác định đặc tính của bản thân camera — tiêu cự tính bằng điểm ảnh, toạ độ tâm ảnh, và các hệ số méo ống kính.
Vì sao cần. Không có thông số này thì không chuyển được từ toạ độ điểm ảnh sang hướng tia trong không gian. Mọi phép đo hình học đều dựa trên đó.
Hiệu chỉnh tay mắt. Xác định quan hệ vị trí giữa camera và hệ toạ độ robot.
Hai cấu hình. Camera gắn trên tay robot — cần quan hệ giữa camera và mặt bích cổ tay. Camera cố định trong không gian — cần quan hệ giữa camera và gốc robot.
Vì sao cần. Camera nói vật ở toạ độ này trong hệ của camera. Robot chỉ hiểu hệ toạ độ của nó. Không có phép chuyển thì thông tin thị giác vô dụng.
Thứ tự. Hiệu chỉnh nội tại trước, tay mắt sau. Nội tại sai thì tay mắt cũng sai theo và không sửa được.
Quy trình hiệu chỉnh nội tại
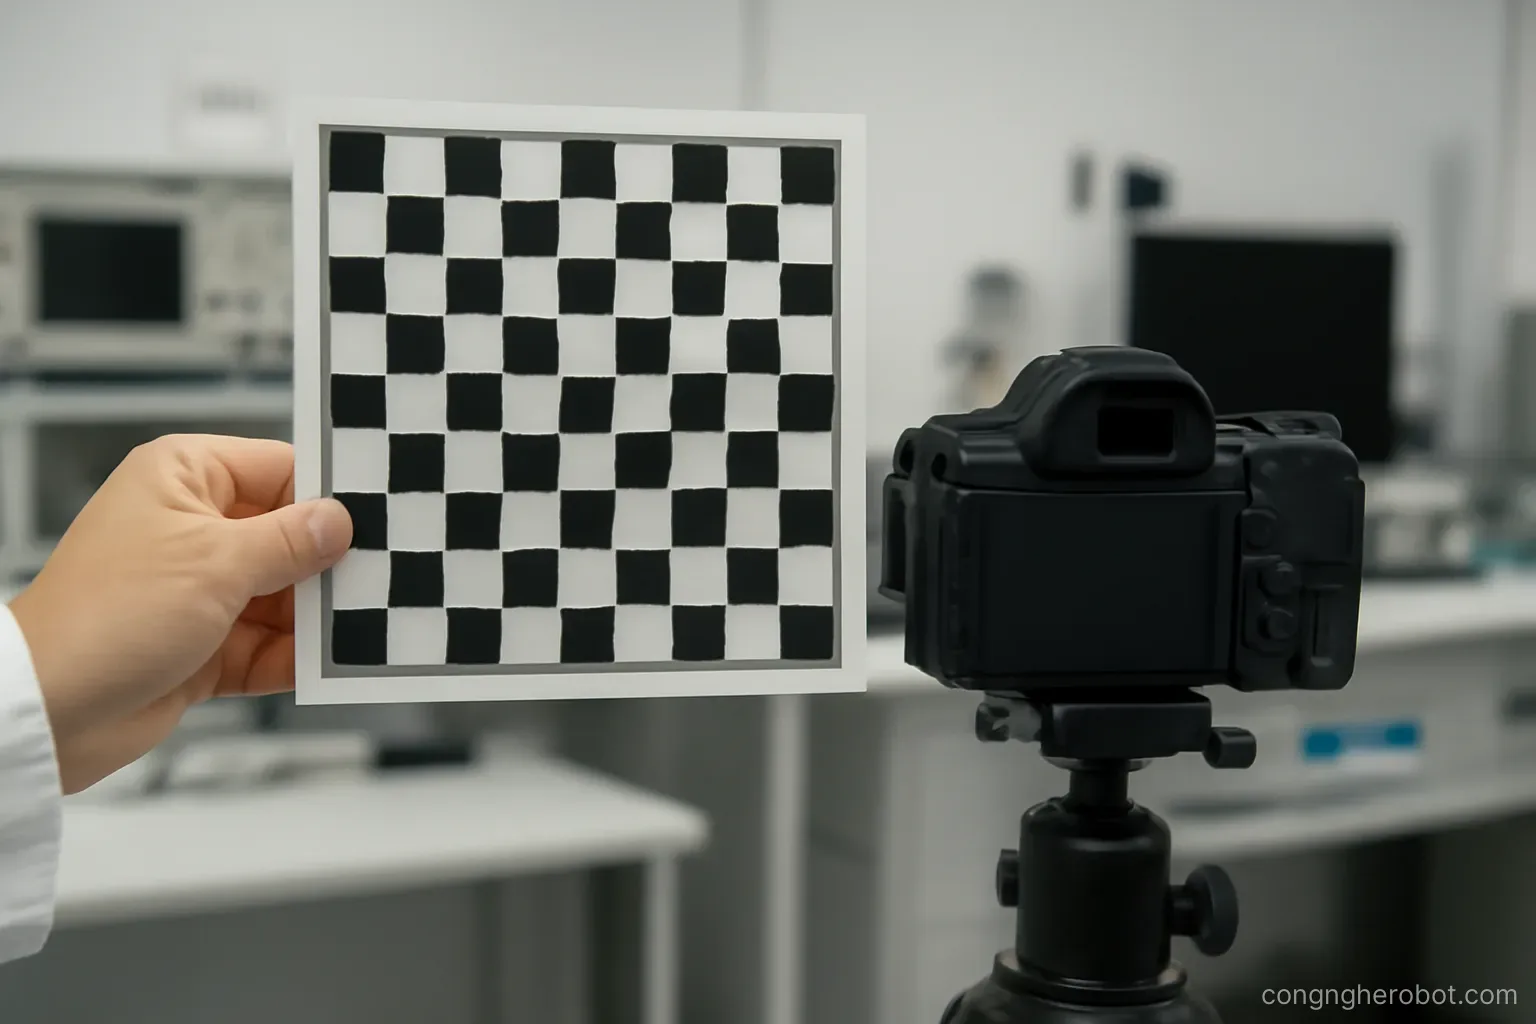
Dụng cụ. Một bảng chuẩn có hoa văn đã biết kích thước chính xác — thường là ô cờ hoặc lưới điểm tròn.
Yêu cầu về bảng. Phải phẳng và kích thước phải chính xác. In trên giấy dán lên bìa mềm là nguồn sai số lớn. Nên dùng bảng in trên tấm cứng hoặc đặt gia công.
Cách chụp. Nhiều ảnh với bảng ở các vị trí và góc nghiêng khác nhau, phủ khắp khung hình kể cả các góc.
Sai lầm phổ biến. Chỉ chụp bảng ở giữa khung. Hệ số méo ống kính được xác định chủ yếu từ dữ liệu ở rìa, nên không có dữ liệu rìa thì méo ước lượng sai.
Sai lầm thứ hai. Chỉ chụp bảng song song với camera. Cần nghiêng nhiều góc để tách được tiêu cự khỏi khoảng cách.
Số lượng ảnh. Hai mươi tới ba mươi ảnh đa dạng thường đủ. Nhiều hơn không cải thiện nếu không đa dạng hơn.
Kiểm chứng. Phần mềm hiệu chỉnh báo sai số chiếu ngược. Dưới một điểm ảnh là tốt. Trên hai điểm ảnh nghĩa là có ảnh xấu hoặc bảng không phẳng.
Quy trình hiệu chỉnh tay mắt
Nguyên lý. Đặt bảng chuẩn cố định, cho robot vào nhiều tư thế khác nhau, mỗi tư thế ghi lại vị trí robot và vị trí bảng theo camera. Giải hệ phương trình ra phép chuyển.
Yêu cầu về tư thế. Phải đa dạng cả về vị trí lẫn hướng. Chỉ tịnh tiến mà không xoay thì bài toán không đủ ràng buộc để giải.
Số tư thế. Tối thiểu là ba nhưng thực tế nên mười lăm tới hai mươi để giảm ảnh hưởng nhiễu.
Nguồn sai số — vị trí robot. Hiệu chỉnh tay mắt giả định robot báo vị trí chính xác. Robot có sai số động học thì sai số đó chui vào kết quả.
Nguồn sai số — bảng dịch chuyển. Bảng phải cố định tuyệt đối trong suốt quá trình. Chạm nhẹ vào bảng giữa chừng là hỏng cả bộ dữ liệu.
Nguồn sai số — camera lỏng. Camera phải cố định chắc so với vật nó gắn vào.
Kiểm chứng. Cho robot chỉ vào một điểm mà camera xác định, đo sai lệch thật bằng thước. Lặp ở vài vị trí khác nhau trong vùng làm việc. Đây là bước duy nhất chứng minh hiệu chỉnh đúng, và nó hay bị bỏ qua.
Nhận ra hiệu chỉnh sai
Chẩn đoán qua triệu chứng.
Lệch đều theo một hướng ở mọi vị trí. Sai số tịnh tiến trong hiệu chỉnh tay mắt. Dễ sửa nhất — bù bằng một vector cố định.
Lệch tăng dần khi ra xa tâm ảnh. Hệ số méo ống kính sai. Cần hiệu chỉnh nội tại lại với nhiều ảnh ở rìa hơn.
Lệch thay đổi theo tư thế robot. Sai số xoay trong hiệu chỉnh tay mắt, hoặc sai số động học của robot.
Lệch tăng theo khoảng cách. Tiêu cự ước lượng sai, hoặc tỷ lệ chiều sâu sai.
Lệch thay đổi theo thời gian trong ngày. Giãn nở nhiệt của kết cấu hoặc của giá đỡ camera.
Lệch xuất hiện đột ngột. Camera hoặc robot bị va chạm. Kiểm cơ khí trước khi hiệu chỉnh lại.
Nguyên tắc chẩn đoán. Ghi lại sai lệch ở nhiều vị trí rồi tìm quy luật. Quy luật cho biết nguồn sai số. Chỉ nhìn một điểm thì không phân biệt được các nguyên nhân.
Duy trì hiệu chỉnh theo thời gian
Phần quyết định hệ thống chạy được lâu.
Hiệu chỉnh trôi. Rung động, va chạm nhẹ, siết lại ốc, thay đổi nhiệt độ. Không có hệ thống nào giữ nguyên hiệu chỉnh mãi.
Tốc độ trôi. Phụ thuộc môi trường. Trong xưởng rung nhiều thì có thể đáng kể sau vài tuần; trong phòng sạch thì hàng tháng.
Bài kiểm nhanh. Đặt một vật mốc ở vị trí cố định đã biết. Mỗi tuần cho hệ thống đo và so với giá trị chuẩn. Mất năm phút.
Ngưỡng cảnh báo. Đặt ngưỡng sai lệch chấp nhận được. Vượt thì hiệu chỉnh lại.
Quy trình hiệu chỉnh lại phải đơn giản. Nếu cần chuyên gia thì thực tế sẽ không ai làm. Thiết kế quy trình để người kỹ thuật tại chỗ thực hiện được trong nửa giờ.
Lưu lại lịch sử hiệu chỉnh. Các bộ thông số qua các lần. Xu hướng trôi cho biết có vấn đề cơ khí đang xấu dần.
Và cố định cơ khí tốt ngay từ đầu. Giá đỡ camera cứng vững, bu lông có keo khoá, tránh vị trí dễ va quệt. Rẻ hơn nhiều so với hiệu chỉnh lại thường xuyên.
Câu hỏi thường gặp
Hiệu chỉnh nội tại và hiệu chỉnh tay mắt khác nhau thế nào?
Nội tại xác định đặc tính bản thân camera — tiêu cự, tâm ảnh, méo ống kính. Tay mắt xác định quan hệ vị trí giữa camera và hệ toạ độ robot. Phải làm nội tại trước.
Sai lầm phổ biến khi chụp ảnh hiệu chỉnh?
Chỉ chụp bảng ở giữa khung hình. Hệ số méo ống kính được xác định chủ yếu từ dữ liệu ở rìa, nên thiếu dữ liệu rìa thì méo bị ước lượng sai.
Triệu chứng lệch đều theo một hướng nghĩa là gì?
Sai số tịnh tiến trong hiệu chỉnh tay mắt. Đây là loại dễ sửa nhất — bù bằng một vector cố định.
Làm sao phát hiện hiệu chỉnh đã trôi?
Đặt một vật mốc ở vị trí cố định đã biết, mỗi tuần cho hệ thống đo và so với giá trị chuẩn. Mất năm phút và phát hiện được trước khi gây sự cố.
Đọc thêm trong Pin & quản lý năng lượng và Hộp số & truyền động.