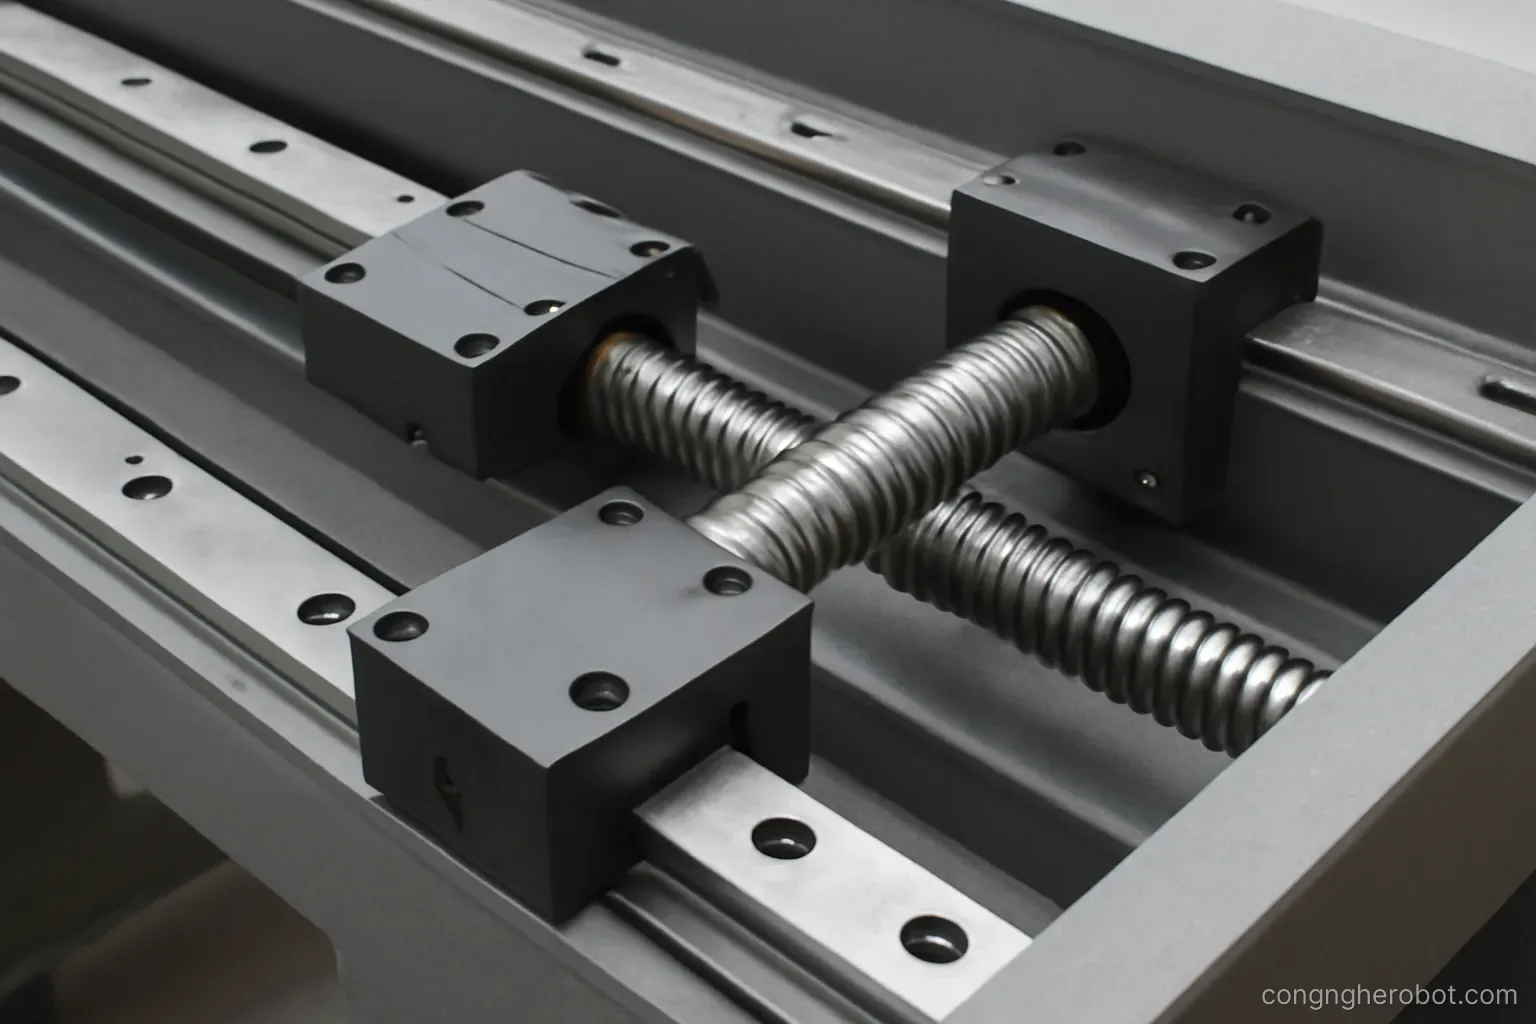
Không phải robot nào cũng chỉ có khớp quay. Trục nâng, băng trượt, robot kiểu Cartesian đều cần chuyển động thẳng, và mỗi cơ cấu tạo ra nó có một vùng hợp lý riêng.
Bốn cơ cấu chính
Vít me bi. Trục ren quay, đai ốc chứa bi chạy dọc. Hiệu suất cao, chính xác, chịu tải lớn. Đắt, và tốc độ bị giới hạn bởi hiện tượng cộng hưởng của trục dài.
Vít me thường. Rẻ hơn nhiều, hiệu suất thấp vì ma sát trượt. Có tính tự hãm — không tụt khi mất điện, đôi khi là ưu điểm an toàn quan trọng với trục nâng thẳng đứng.
Thanh răng và bánh răng. Hành trình dài không giới hạn. Dùng cho robot chạy trên ray hoặc cổng trục. Có độ rơ, và cần bôi trơn.
Đai răng. Nhanh, êm, rẻ, hành trình dài. Có độ đàn hồi nên kém chính xác dưới tải thay đổi. Đai giãn theo thời gian và phải căng lại.
Xy lanh khí nén. Chỉ hai điểm cuối, rất nhanh, rất rẻ. Không định vị được giữa chừng.
Chọn nhanh. Hành trình ngắn cần chính xác thì vít me bi. Hành trình dài cần nhanh thì đai. Hành trình rất dài thì thanh răng. Hai vị trí thì xy lanh.
Ray dẫn hướng
Phần đỡ tải, tách biệt với phần tạo chuyển động.
Nguyên tắc. Cơ cấu truyền động chỉ nên tạo lực dọc trục. Mọi tải khác — trọng lượng, mô-men lật — phải do ray dẫn hướng chịu.
Vi phạm nguyên tắc này. Vít me chịu tải ngang sẽ cong và mòn nhanh. Đây là lỗi thiết kế phổ biến trong máy tự chế.
Ray trượt bi. Loại phổ biến nhất. Ma sát thấp, chịu tải mọi hướng, độ cứng vững cao. Nhạy với bụi và cần bôi trơn.
Ray trượt bạc. Không có bi, dùng vật liệu tự bôi trơn. Chịu bụi và va đập tốt hơn, ma sát cao hơn.
Trục tròn và bạc bi. Rẻ, dễ lắp, độ cứng vững thấp hơn ray hình vuông. Hợp với tải nhẹ.
Số lượng và khoảng cách khối trượt. Hai khối trên mỗi ray, đặt càng xa nhau càng chống được mô-men lật. Đặt sát nhau là lỗi làm hệ thống rung và mòn nhanh.
Tính toán chọn
Bước ren và tốc độ. Bước lớn cho tốc độ cao với cùng tốc độ động cơ, nhưng cần mô-men lớn hơn. Bước nhỏ cho độ phân giải tốt và mô-men nhẹ.
Tải dọc trục. Bao gồm trọng lượng nếu trục thẳng đứng, lực gia tốc, ma sát trong ray, và lực công nghệ nếu có.
Kiểm cong trục. Vít me dài chịu nén có thể cong. Đường kính phải đủ so với chiều dài.
Kiểm tốc độ tới hạn. Trục dài quay nhanh sẽ rung mạnh ở một tốc độ nhất định. Phải chạy dưới ngưỡng đó, và ngưỡng giảm nhanh theo chiều dài.
Tuổi thọ theo tải. Nhà sản xuất cho công thức tính số kilomet chạy trước khi mòn. Đáng tính vì nó cho biết chi phí thay thế theo năm.
Hệ số an toàn. Tải thực tế thường lớn hơn tính toán vì gia tốc, va chạm và lệch tâm.
Bảo vệ và bảo trì
Che chắn. Bụi và phoi vào ray hoặc vít me là nguyên nhân mòn nhanh nhất. Ống xếp, nắp che kim loại, hoặc gạt bụi ở đầu khối trượt.
Bôi trơn theo lịch. Ray trượt bi và vít me bi cần mỡ định kỳ. Khô mỡ thì mòn rất nhanh và không phục hồi được.
Điểm bôi trơn tiếp cận được. Thiết kế sao cho tra mỡ được mà không phải tháo máy. Nếu khó thì thực tế sẽ không ai tra.
Kiểm độ rơ định kỳ. Lắc khối trượt và đầu trục bằng tay. Độ rơ tăng là dấu hiệu mòn.
Nghe tiếng. Ray thiếu mỡ kêu khô. Vít me mòn kêu lạch cạch khi đổi chiều.
Ở môi trường ẩm. Ray thép gỉ rất nhanh nếu để khô mỡ. Với điều kiện Việt Nam thì lịch bôi trơn nên dày hơn khuyến cáo của nhà sản xuất châu Âu.
Ghi lại số giờ chạy. Cho phép dự đoán thời điểm thay thế thay vì chờ hỏng giữa ca.
So với khớp quay
Khi nào chọn kiểu nào.
Robot kiểu Cartesian. Ba trục thẳng vuông góc. Không gian làm việc là hình hộp, dễ hình dung. Động học rất đơn giản — không có bài toán ngược phức tạp, không có điểm kỳ dị.
Ưu điểm. Độ chính xác cao và đều khắp không gian làm việc. Chịu tải tốt. Dễ lập trình.
Nhược điểm. Cồng kềnh — khung máy phải bao trùm cả vùng làm việc. Không linh hoạt về hướng công cụ.
Robot khớp quay. Gọn so với vùng làm việc, linh hoạt về hướng, với được vào chỗ khuất.
Nhược điểm. Động học phức tạp, có điểm kỳ dị, độ chính xác thay đổi theo tư thế, và sai số cộng dồn qua các khớp.
Kết hợp. Rất phổ biến — cánh tay khớp quay đặt trên một trục trượt dài để mở rộng vùng làm việc. Được cả tầm với lẫn tính linh hoạt.
Nguyên tắc chọn. Việc lặp lại trong một vùng phẳng, cần chính xác, thì Cartesian. Việc cần với vào nhiều hướng trong không gian chật thì khớp quay.
Câu hỏi thường gặp
Nguyên tắc quan trọng nhất khi thiết kế trục thẳng?
Cơ cấu truyền động chỉ nên tạo lực dọc trục; mọi tải khác phải do ray dẫn hướng chịu. Vít me chịu tải ngang sẽ cong và mòn nhanh.
Vì sao vít me dài không quay nhanh được?
Vì có tốc độ tới hạn mà tại đó trục rung mạnh, và ngưỡng này giảm nhanh theo chiều dài trục.
Nguyên nhân mòn nhanh nhất của ray và vít me?
Bụi và phoi lọt vào, cùng với việc khô mỡ. Cần che chắn và bôi trơn theo lịch, với lịch dày hơn khuyến cáo trong điều kiện ẩm của Việt Nam.
Khi nào chọn robot kiểu Cartesian?
Khi việc lặp lại trong một vùng phẳng và cần độ chính xác đều khắp. Động học đơn giản, không có điểm kỳ dị, đổi lại là cồng kềnh và kém linh hoạt về hướng công cụ.
Đọc thêm trong Động cơ & actuator và Camera & LiDAR.