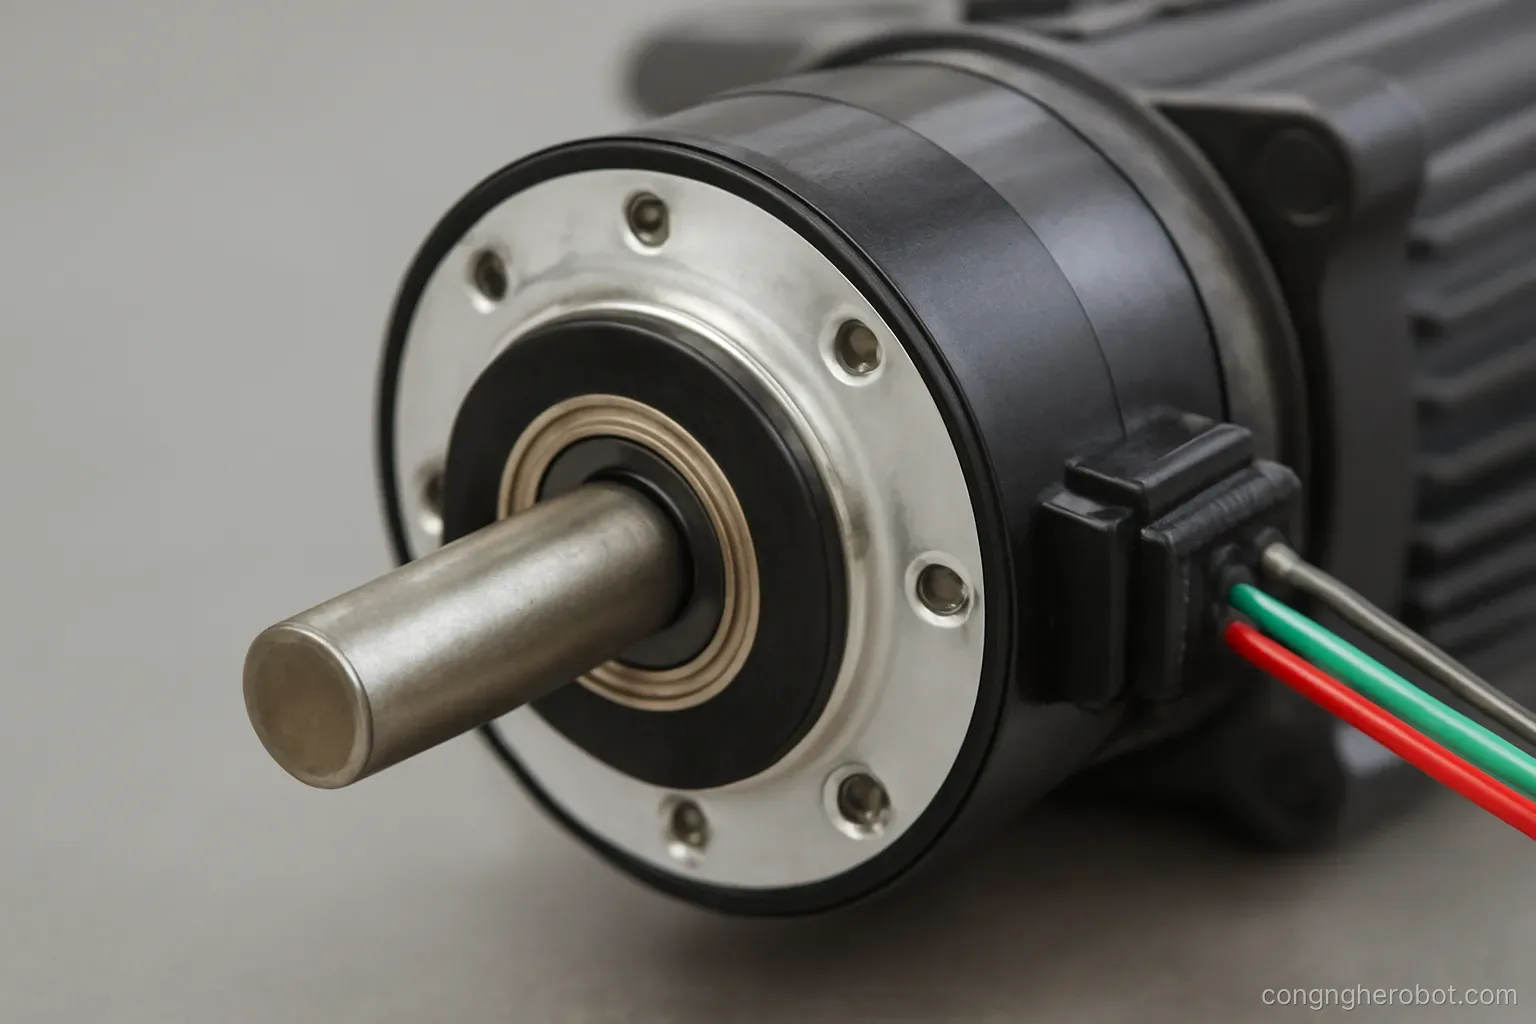
Động cơ tạo chuyển động, cảm biến vị trí cho biết chuyển động đó đã tới đâu. Thiếu thành phần thứ hai thì mọi thứ chỉ là phỏng đoán, và chất lượng của nó giới hạn chất lượng của cả hệ thống.
Tương đối và tuyệt đối
Phân biệt cơ bản nhất và có hệ quả thực tế lớn.
Cảm biến tương đối. Đếm số bước dịch chuyển từ lúc bật máy. Rẻ, độ phân giải cao. Nhược điểm chí mạng: mất điện thì mất vị trí, phải chạy về điểm gốc mỗi lần khởi động.
Cảm biến tuyệt đối. Đọc trực tiếp góc hiện tại, biết ngay sau khi bật. Đắt hơn, nhưng không cần quy trình về gốc.
Vì sao khác biệt này quan trọng. Robot phải chạy về gốc mỗi lần khởi động là bất tiện trong vận hành, và nguy hiểm nếu robot đang ở tư thế mà chuyển động về gốc gây va chạm.
Cảm biến tuyệt đối nhiều vòng. Nhớ cả số vòng đã quay, không chỉ góc trong một vòng. Cần cho khớp quay nhiều vòng và cho trục sau hộp số.
Giải pháp trung gian. Cảm biến tương đối kèm công tắc giới hạn để về gốc nhanh. Rẻ và chấp nhận được với nhiều ứng dụng.
Lời khuyên. Với robot dịch vụ hoặc robot phải khởi động lại thường xuyên, cảm biến tuyệt đối đáng khoản tiền chênh lệch.
Các công nghệ cảm biến
Bộ mã hoá quang. Đĩa có vạch, đèn chiếu qua, cảm quang đọc. Độ phân giải rất cao, chính xác. Nhạy với bụi, dầu và rung động — đây là nhược điểm thực tế lớn trong môi trường công nghiệp.
Bộ mã hoá từ. Nam châm quay, cảm biến từ đọc góc. Chịu bụi, dầu, rung tốt hơn nhiều. Độ phân giải thấp hơn loại quang và nhạy với nhiễu từ trường của chính động cơ.
Bộ mã hoá cảm ứng. Nguyên lý cuộn cảm. Bền, chịu môi trường khắc nghiệt, không sợ nhiễu từ. Ít phổ biến hơn và đắt hơn.
Resolver. Công nghệ cũ, rất bền, chịu nhiệt và rung tốt. Dùng trong môi trường khắc nghiệt. Cần mạch xử lý tín hiệu riêng.
Chiết áp. Rẻ nhất, cho vị trí tuyệt đối. Mòn theo thời gian, độ chính xác thấp. Dùng trong servo mô hình và robot học tập.
Chọn theo môi trường. Sạch và cần chính xác cao thì quang. Bụi bẩn hoặc rung nhiều thì từ. Cực kỳ khắc nghiệt thì resolver.
Độ phân giải và độ chính xác
Hai khái niệm hay bị nhầm và chúng nói hai chuyện khác nhau.
Độ phân giải. Bước nhỏ nhất cảm biến phân biệt được. Con số lớn nghe ấn tượng và không đảm bảo gì về độ đúng.
Độ chính xác. Sai lệch giữa giá trị đọc được và góc thật. Bị ảnh hưởng bởi lệch tâm khi lắp, biến dạng đĩa, nhiễu tín hiệu.
Vì sao độ phân giải cao vẫn có thể không chính xác. Cảm biến đọc được tới phần nghìn độ nhưng lắp lệch tâm nửa milimet thì sai số hệ thống lớn hơn nhiều so với bước phân giải.
Độ phân giải cần bao nhiêu. Tính ngược từ độ chính xác vị trí đầu tay mong muốn qua chiều dài cánh tay. Cánh tay dài thì sai số góc nhỏ thành sai số vị trí lớn.
Đặt cảm biến ở đâu. Ở trục động cơ thì độ phân giải hiệu dụng được nhân với tỷ số hộp số, nhưng không đo được độ rơ và độ võng sau hộp số. Ở trục khớp thì đo đúng vị trí thật nhưng độ phân giải thấp hơn.
Cách tốt nhất và đắt nhất. Đặt cả hai. Cảm biến ở động cơ cho vòng điều khiển tốc độ, cảm biến ở khớp cho vị trí thật. Robot chính xác cao đều làm vậy.
Nhiễu và độ tin cậy tín hiệu
Nguồn sự cố thực tế phổ biến và khó chẩn đoán.
Vì sao dễ nhiễu. Tín hiệu cảm biến là tín hiệu nhỏ chạy song song với dây động cơ mang dòng lớn đóng cắt tần số cao. Điều kiện lý tưởng cho nhiễu.
Triệu chứng. Vị trí đọc được nhảy đột ngột. Robot giật. Bộ điều khiển báo lỗi encoder ngẫu nhiên. Xảy ra nhiều hơn khi động cơ chạy tải nặng.
Biện pháp — dây có bọc chắn. Bắt buộc, và bọc chắn phải nối đất đúng một đầu.
Biện pháp — tách dây tín hiệu khỏi dây động lực. Đi trong máng khác nhau. Nếu buộc phải cắt nhau thì cắt vuông góc.
Biện pháp — tín hiệu vi sai. Truyền tín hiệu bằng cặp dây có mức đối nhau. Loại bỏ được phần lớn nhiễu chung.
Biện pháp — kiểm tra tính hợp lệ. Phần mềm kiểm xem vị trí đọc được có nhảy quá mức vật lý cho phép không. Phát hiện được nhiễu trước khi nó gây chuyển động sai.
Kinh nghiệm. Vấn đề nhiễu thường xuất hiện sau khi hệ thống đã chạy tốt một thời gian, khi cáp bị lay động và bọc chắn tiếp xúc kém. Kiểm cáp là bước chẩn đoán đầu tiên.
Lắp đặt và bảo trì
Chi tiết cơ khí quyết định độ chính xác thực tế.
Đồng tâm khi lắp. Cảm biến lệch tâm so với trục quay tạo sai số dạng sóng theo góc. Đây là nguồn sai số phổ biến nhất và khó phát hiện vì nó có quy luật.
Khe hở với nam châm. Với cảm biến từ, khoảng cách tới nam châm phải nằm trong dải quy định. Quá xa thì tín hiệu yếu, quá gần thì bão hoà.
Cố định chắc chắn. Cảm biến lỏng dần theo rung động là nguyên nhân của sai số tăng dần theo thời gian.
Bảo vệ khỏi môi trường. Với cảm biến quang, một giọt dầu là đủ hỏng. Nắp che và gioăng là chi tiết đáng đầu tư.
Kiểm tra định kỳ. Cho khớp quay đủ vòng ở tốc độ thấp và xem tín hiệu có liên tục không. Phát hiện được vấn đề trước khi nó gây sự cố.
Giữ phụ tùng thay thế. Cảm biến vị trí hỏng thì robot dừng hoàn toàn. Đây là linh kiện nên có sẵn, đặc biệt nếu nhập từ nước ngoài mất nhiều tuần.
Câu hỏi thường gặp
Cảm biến tuyệt đối hơn cảm biến tương đối ở điểm nào?
Nó biết ngay góc hiện tại sau khi bật máy nên không cần chạy về điểm gốc mỗi lần khởi động — điều vừa bất tiện vừa nguy hiểm nếu robot đang ở tư thế dễ va chạm.
Vì sao độ phân giải cao vẫn có thể không chính xác?
Vì độ chính xác bị ảnh hưởng bởi lệch tâm khi lắp, biến dạng đĩa và nhiễu tín hiệu. Lắp lệch tâm nửa milimet gây sai số lớn hơn nhiều so với bước phân giải.
Triệu chứng của nhiễu tín hiệu cảm biến là gì?
Vị trí đọc được nhảy đột ngột, robot giật, bộ điều khiển báo lỗi ngẫu nhiên — và xảy ra nhiều hơn khi động cơ chạy tải nặng.
Nguồn sai số cơ khí phổ biến nhất khi lắp cảm biến?
Lắp lệch tâm so với trục quay, tạo sai số dạng sóng theo góc. Khó phát hiện vì nó có quy luật chứ không ngẫu nhiên.
Đọc thêm trong Chip & bo điều khiển và Camera & LiDAR.