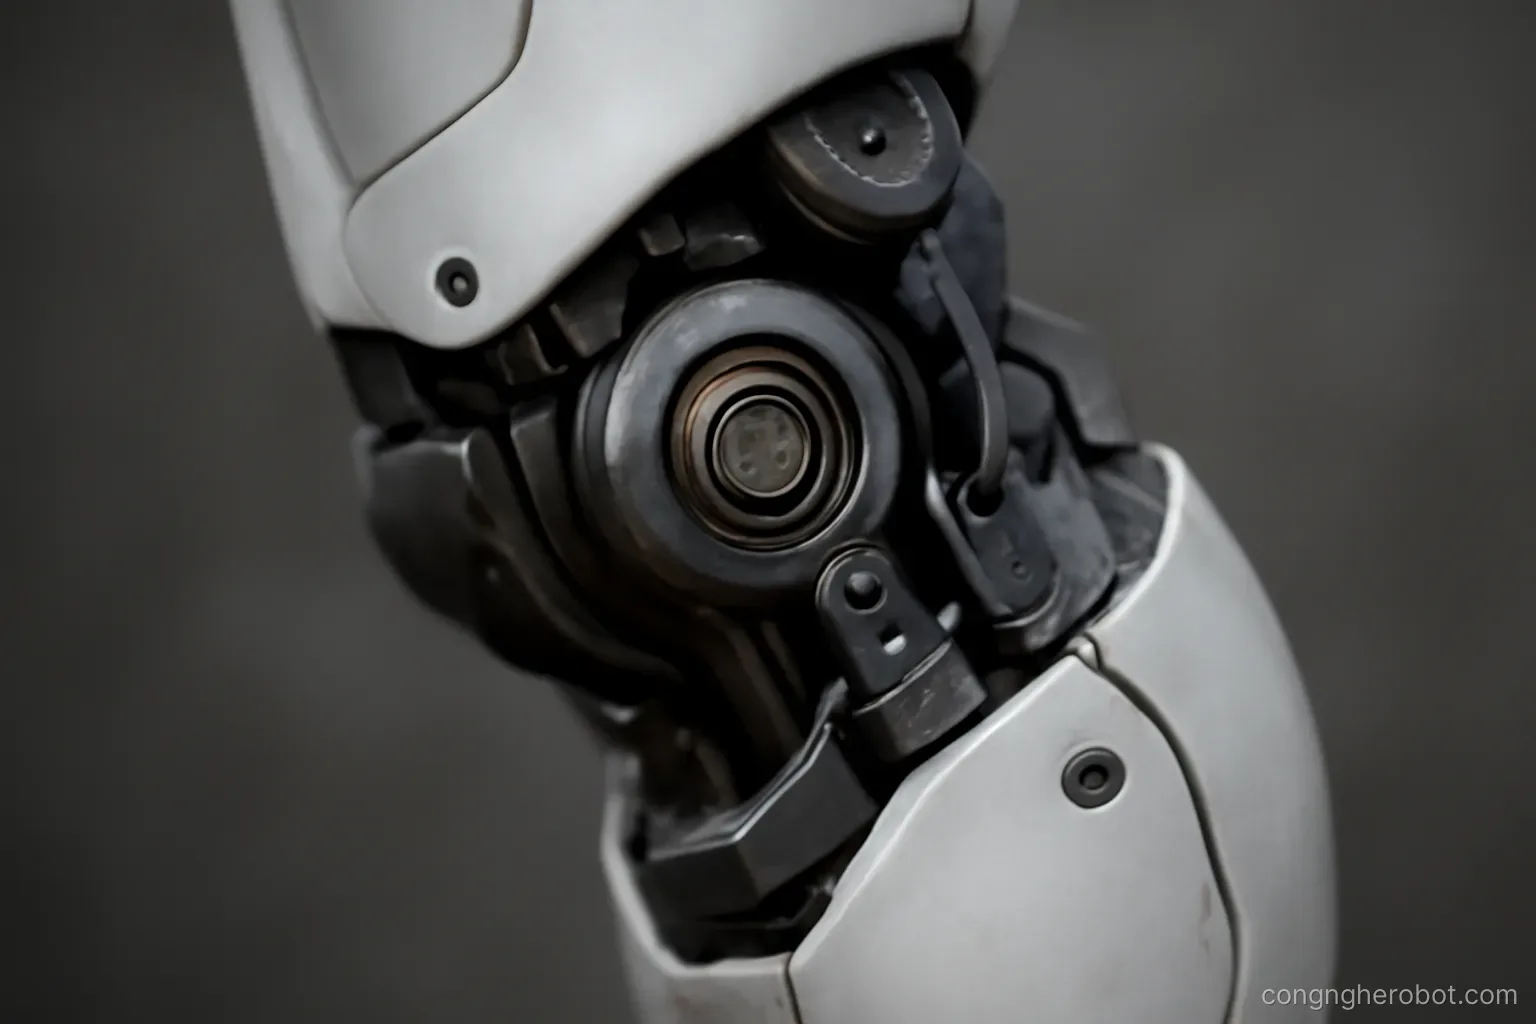
Cánh tay công nghiệp gắn cố định xuống nền, muốn nặng bao nhiêu cũng được. Robot hình người phải mang theo chính bộ dẫn động của nó và phải đứng vững khi tiếp đất — hai ràng buộc này đổi hẳn cách thiết kế.
Vì sao yêu cầu khác
Khối lượng là kẻ thù. Mỗi kilogam thêm vào chân đòi hỏi mô-men lớn hơn ở khớp hông, lại cần bộ dẫn động nặng hơn nữa. Vòng luẩn quẩn này giới hạn thiết kế mạnh hơn bất kỳ yếu tố nào.
Va đập khi tiếp đất. Mỗi bước chân là một va chạm. Lực đỉnh có thể gấp nhiều lần trọng lượng robot. Hộp số chính xác dùng trong cánh tay công nghiệp không chịu nổi tải va đập lặp lại.
Cần đo và điều khiển lực. Giữ thăng bằng đòi hỏi biết lực ở chân và điều chỉnh nhanh. Bộ dẫn động chỉ điều khiển được vị trí thì không đủ.
Cần công suất đỉnh cao trong thời gian ngắn. Nhảy, bước nhanh, phục hồi khi bị đẩy. Khác với cánh tay công nghiệp chạy đều.
Cần tốc độ phản ứng nhanh. Vòng điều khiển thăng bằng chạy ở tần số rất cao. Bộ dẫn động có độ trễ lớn làm hệ mất ổn định.
Và vẫn phải đủ bền. Chạy hàng nghìn giờ mà không phải thay khớp.
Dẫn động gần trực tiếp
Hướng thiết kế thay đổi lĩnh vực này nhiều nhất.
Ý tưởng. Dùng động cơ mô-men lớn với hộp số tỷ số thấp, thay vì động cơ nhỏ tốc độ cao với hộp số tỷ số rất cao.
Vì sao tốt cho robot chân. Tỷ số thấp nghĩa là lực từ mặt đất truyền ngược lên động cơ được — robot cảm nhận được va chạm qua chính động cơ mà không cần cảm biến lực riêng.
Lợi ích thứ hai. Chịu va đập tốt hơn nhiều. Hộp số tỷ số cao khuếch đại lực va đập lên răng và làm hỏng chúng.
Lợi ích thứ ba. Ít ma sát và độ rơ, phản ứng nhanh, điều khiển lực chính xác.
Cái giá. Động cơ phải lớn hơn và nặng hơn để cho mô-men tương đương. Hiệu suất năng lượng khi giữ tư thế tĩnh kém hơn.
Vì sao nay khả thi. Nam châm mạnh hơn và thiết kế động cơ tốt hơn cho phép làm động cơ mô-men cao gọn nhẹ hơn trước. Đây là một trong những lý do kỹ thuật khiến robot bốn chân và robot hình người tiến bộ rõ những năm gần đây.
Dẫn động đàn hồi
Hướng khác, giải quyết cùng vấn đề theo cách khác.
Ý tưởng. Đặt một lò xo có độ cứng đã biết giữa động cơ và khớp.
Lợi ích một — bảo vệ. Lò xo hấp thụ va đập trước khi nó tới hộp số và động cơ.
Lợi ích hai — đo lực. Đo độ biến dạng lò xo là biết mô-men khớp, không cần cảm biến lực đắt tiền.
Lợi ích ba — tích trữ năng lượng. Lò xo nén khi tiếp đất và trả lại khi đẩy lên. Cải thiện hiệu suất khi đi và chạy, giống cơ chế gân ở động vật.
Cái giá. Hệ thống có thêm động lực học dao động, điều khiển khó hơn. Băng thông giảm — không phản ứng nhanh được như dẫn động cứng.
Biến thể độ cứng thay đổi được. Cơ cấu cho phép đổi độ cứng lò xo trong lúc chạy. Cứng khi cần chính xác, mềm khi cần hấp thụ. Phức tạp và nặng hơn.
Thực tế. Cả hai hướng đều được dùng, và nhiều robot kết hợp — dẫn động gần trực tiếp ở khớp cần phản ứng nhanh, có yếu tố đàn hồi ở nơi chịu va đập nhiều.
Dẫn động bằng dây và các hướng khác
Truyền động bằng dây. Động cơ đặt ở thân, kéo dây tới khớp xa. Giảm khối lượng ở đầu chi, mà khối lượng ở đầu chi là tốn kém nhất về mặt quán tính.
Dùng nhiều ở bàn tay. Bàn tay robot nhiều ngón gần như luôn dùng dây, vì không có chỗ đặt động cơ trong ngón.
Nhược điểm của dây. Ma sát, giãn theo thời gian, đứt. Bảo trì thường xuyên. Và khó điều khiển chính xác vì quan hệ giữa động cơ và khớp không cứng.
Cơ nhân tạo. Vật liệu co lại khi kích thích. Nhẹ, giống cơ sinh học. Hiện còn ở mức nghiên cứu — vấn đề là tốc độ chậm, hiệu suất thấp và tuổi thọ ngắn.
Dẫn động khí nén mềm. Dùng trong một số bàn tay và cấu trúc mềm. An toàn tuyệt đối khi chạm, lực yếu.
Đánh giá thực tế. Với robot hình người đang được triển khai, gần như tất cả dùng động cơ điện. Các công nghệ khác thú vị về mặt nghiên cứu nhưng chưa đạt độ tin cậy và tỷ lệ công suất cần thiết.
Đọc thông số robot hình người
Cách đánh giá khi nhìn một sản phẩm hoặc một công bố.
Mô-men đỉnh ở khớp và mô-men liên tục. Con số quảng cáo thường là đỉnh. Mô-men liên tục quyết định robot làm việc được bao lâu.
Khối lượng của robot. Càng nhẹ càng tốt cho mọi thứ — an toàn, thời gian hoạt động, chi phí. Robot nặng hơn cùng khả năng là thiết kế kém hơn.
Thời gian hoạt động. Con số thật, ở chế độ làm việc chứ không phải đứng yên. Đây là ràng buộc thực tế lớn nhất hiện nay và hay bị nói tránh.
Số bậc tự do. Nhiều hơn không tự động tốt hơn. Nhiều khớp nghĩa là nhiều thứ hỏng, nặng hơn, tốn điện hơn.
Tải mang được. Robot hình người mang được vài kilogam là bình thường. Con số này giới hạn công việc nó làm được nhiều hơn người ta nghĩ.
Câu hỏi đáng hỏi nhất. Robot chạy được bao nhiêu giờ trước khi cần bảo trì khớp. Đây là con số quyết định tính khả thi thương mại và gần như không bao giờ được công bố.
Câu hỏi thường gặp
Vì sao khối lượng là ràng buộc lớn nhất với robot hình người?
Vì mỗi kilogam thêm vào chân đòi hỏi mô-men lớn hơn ở khớp hông, lại cần bộ dẫn động nặng hơn nữa. Vòng luẩn quẩn này giới hạn thiết kế mạnh hơn mọi yếu tố khác.
Dẫn động gần trực tiếp có ưu điểm gì cho robot chân?
Tỷ số hộp số thấp cho phép lực từ mặt đất truyền ngược lên động cơ nên robot cảm nhận được va chạm mà không cần cảm biến lực riêng, và chịu va đập tốt hơn nhiều.
Dẫn động đàn hồi mang lại gì?
Bảo vệ hộp số khỏi va đập, đo được mô-men qua độ biến dạng lò xo, và tích trữ năng lượng khi tiếp đất để trả lại khi đẩy lên — giống cơ chế gân ở động vật.
Câu hỏi đáng hỏi nhất khi đánh giá robot hình người?
Robot chạy được bao nhiêu giờ trước khi cần bảo trì khớp. Con số này quyết định tính khả thi thương mại và gần như không bao giờ được công bố.
Đọc thêm trong Cơ cấu kẹp & gripper và Cảm biến lực & xúc giác.