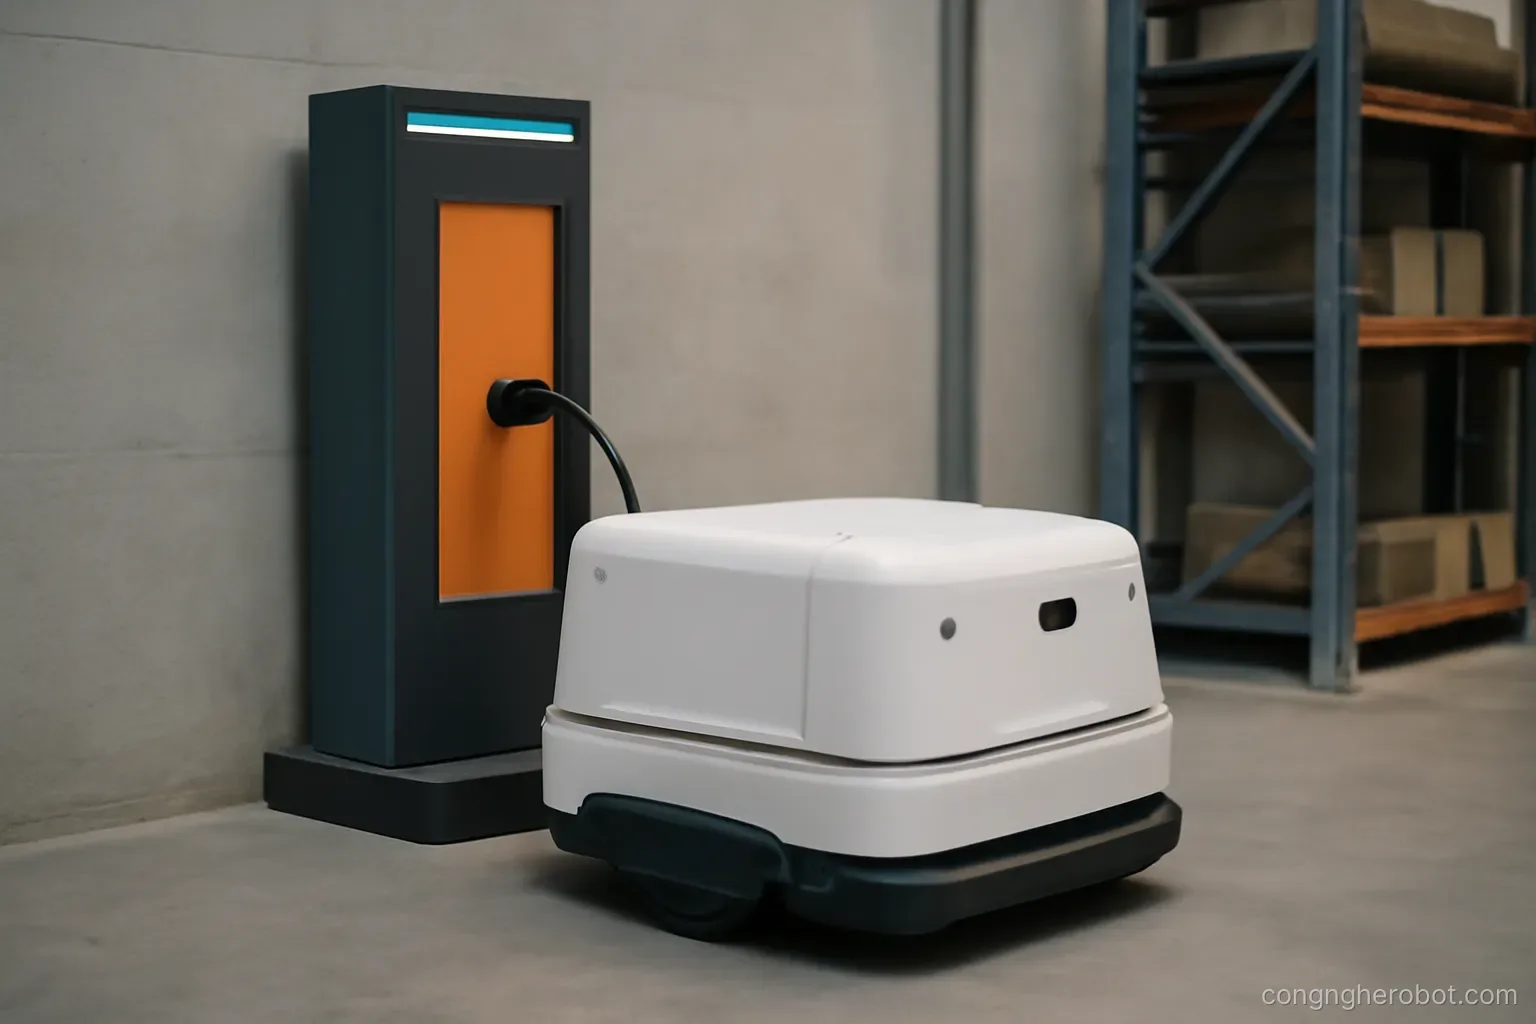
Pin đủ lớn chỉ giải quyết một nửa vấn đề. Nửa còn lại là robot nạp lại năng lượng thế nào mà không làm gián đoạn công việc, và đây là chỗ nhiều triển khai gặp khó.
Ba chiến lược sạc
Sạc qua đêm. Robot làm việc cả ngày, sạc khi hết ca. Đơn giản nhất. Cần pin đủ cho cả ngày, nghĩa là pin lớn và nặng.
Sạc cơ hội. Robot sạc mỗi khi rảnh, dù chỉ vài phút. Pin nhỏ hơn nhiều. Cần nhiều trạm sạc đặt gần nơi robot hay chờ.
Vì sao sạc cơ hội hiệu quả. Robot dịch vụ thường có nhiều thời gian chờ giữa các nhiệm vụ. Tận dụng được thì pin nhỏ hơn, nhẹ hơn, rẻ hơn, và tuổi thọ dài hơn vì không xả sâu.
Đổi pin. Thay khối pin đã sạc thay vì chờ sạc. Robot chạy gần như liên tục. Cần cơ cấu tháo lắp nhanh, cần nhiều khối pin, và cần người thao tác trừ khi có hệ tự động.
Chọn theo mô hình làm việc. Ca đơn, thời gian chờ nhiều thì sạc cơ hội. Chạy liên tục ba ca thì đổi pin. Ca đơn, chạy liên tục thì sạc qua đêm.
Đừng chọn quá sớm. Đo thời gian chờ thực tế sau vài tuần vận hành rồi mới quyết. Ước lượng ban đầu về thời gian rảnh thường sai.
Thiết kế trạm sạc
Cơ cấu tiếp xúc. Tiếp điểm kim loại là phổ biến nhất — đơn giản, hiệu suất cao. Cần độ chính xác khi cập bến và cần lau tiếp điểm định kỳ vì oxy hoá làm tăng điện trở.
Sạc không tiếp xúc. Không có tiếp điểm nên không mòn không oxy hoá. Hiệu suất thấp hơn, sạc chậm hơn, đắt hơn. Hợp với môi trường bụi hoặc ẩm.
Dung sai cập bến. Trạm nên có cơ cấu dẫn hướng cơ khí để robot không cần định vị quá chính xác. Phễu dẫn hoặc rãnh định vị giải quyết được phần lớn vấn đề cập bến.
Nhận diện trạm. Mốc phản quang, mã hình, hoặc tín hiệu hồng ngoại. Robot cần tìm được trạm một cách đáng tin ngay cả khi vị trí ban đầu hơi lệch.
Vị trí đặt trạm. Ngoài luồng đi lại, có ổ điện, thông gió tốt, không bị che khuất. Và đủ chỗ cho robot xoay để cập bến.
Nguồn điện. Tính công suất cho tất cả trạm hoạt động cùng lúc. Nhiều robot cùng sạc vào cuối ca có thể vượt khả năng của mạch điện khu vực đó.
Sự cố hay gặp. Người để đồ chắn trạm sạc. Cần biển báo và cần vạch kẻ vùng.
Quyết định khi nào đi sạc
Logic nghe đơn giản mà thực tế phức tạp.
Ngưỡng cố định là chưa đủ. Đi sạc khi còn hai mươi phần trăm — nhưng nếu robot đang ở xa trạm và đang giữa nhiệm vụ thì sao.
Cần tính quãng đường về trạm. Năng lượng dự trữ phải đủ đi hết nhiệm vụ hiện tại cộng quãng đường về trạm, cộng biên an toàn.
Cần xét nhiệm vụ đang chờ. Nhận nhiệm vụ mới hay đi sạc trước. Nhận nhiệm vụ rồi hết pin giữa đường là kết cục tệ nhất.
Xét thời điểm trong ngày. Sắp tới giờ cao điểm thì nên sạc trước dù chưa cần; sắp hết ca thì không cần sạc thêm.
Xét trạm có trống không. Đi tới trạm đang bị chiếm là lãng phí năng lượng.
Chế độ dự phòng. Dưới một ngưỡng rất thấp thì bỏ mọi nhiệm vụ và về sạc ngay. Ngưỡng này phải đủ để về được từ điểm xa nhất.
Và luôn có phương án khi hết pin giữa đường. Robot dừng an toàn, bật đèn báo, gửi thông báo kèm vị trí. Không có phương án này thì nhân viên phải đi tìm robot khắp toà nhà.
Quản lý năng lượng cho đội robot
Bài toán khác khi có nhiều robot.
Số trạm sạc. Ít hơn số robot thì phải xếp hàng. Tính từ tỷ lệ thời gian sạc trên thời gian làm việc, cộng dự phòng cho giờ cao điểm.
Phân bổ trạm. Robot nào tới trạm nào. Nên do hệ thống điều phối quyết định, không để robot tự tranh.
Tránh sạc đồng loạt. Nếu mọi robot cùng đạt ngưỡng vào một thời điểm thì cả đội dừng cùng lúc. Nên so le ngưỡng hoặc chủ động cho một số robot sạc sớm.
Cân bằng hao mòn. Luân phiên nhiệm vụ nặng giữa các robot để pin xuống cấp đều. Nếu không thì một vài robot phải thay pin sớm hơn hẳn.
Theo dõi sức khoẻ pin từng robot. Dung lượng thực tế và điện trở trong. Robot có pin yếu nên nhận nhiệm vụ gần trạm hơn.
Lập kế hoạch thay pin. Pin sẽ cần thay sau một tới ba năm tuỳ cường độ. Đưa vào ngân sách từ đầu, không để thành khoản bất ngờ.
Kéo dài tuổi thọ pin
Những việc đơn giản có tác động lớn.
Tránh xả sâu. Xả tới hai mươi phần trăm rồi sạc lại tốt hơn nhiều so với xả cạn. Đặt ngưỡng bảo thủ trong phần mềm.
Tránh giữ đầy liên tục. Pin lithium để ở mức đầy trong thời gian dài cũng xuống cấp. Với robot nghỉ cuối tuần, sạc tới khoảng tám mươi phần trăm là tốt hơn.
Tránh nhiệt. Yếu tố ảnh hưởng lớn nhất. Không sạc ngay sau khi robot vừa chạy nặng và pin còn nóng. Khu vực sạc phải thoáng.
Ở Việt Nam điều này đáng chú ý. Nhiệt độ môi trường cao làm pin xuống cấp nhanh hơn so với số liệu công bố. Điều hoà ở khu vực sạc không phải xa xỉ mà là biện pháp kinh tế.
Tránh sạc nhanh khi không cần. Sạc nhanh tiện nhưng làm giảm tuổi thọ. Sạc qua đêm thì dùng chế độ chậm.
Cân bằng cell định kỳ. Cho pin sạc đầy hoàn toàn theo lịch để mạch cân bằng làm việc.
Theo dõi và ghi lại. Dung lượng đo được mỗi tháng. Đường xuống cấp cho biết khi nào cần thay và cho biết liệu điều kiện vận hành có đang phá pin nhanh bất thường không.
Câu hỏi thường gặp
Vì sao sạc cơ hội hiệu quả với robot dịch vụ?
Vì robot dịch vụ có nhiều thời gian chờ giữa các nhiệm vụ. Tận dụng được thì pin nhỏ hơn, nhẹ hơn, rẻ hơn và tuổi thọ dài hơn vì không xả sâu.
Ngưỡng pin cố định có đủ để quyết định đi sạc không?
Không. Phải tính năng lượng đủ đi hết nhiệm vụ hiện tại cộng quãng đường về trạm cộng biên an toàn, và xét cả nhiệm vụ đang chờ lẫn trạm có trống không.
Yếu tố nào ảnh hưởng lớn nhất tới tuổi thọ pin?
Nhiệt. Không sạc ngay sau khi robot vừa chạy nặng và pin còn nóng, và giữ khu vực sạc thoáng — ở Việt Nam nhiệt độ cao làm pin xuống cấp nhanh hơn số liệu công bố.
Cần chuẩn bị gì cho tình huống robot hết pin giữa đường?
Robot dừng an toàn, bật đèn báo và gửi thông báo kèm vị trí. Không có phương án này thì nhân viên phải đi tìm robot khắp toà nhà.
Đọc thêm trong Cảm biến lực & xúc giác và Vật liệu & kết cấu.